elab-flow (dsh-elab-cockpit)
xkk6663/elab-flow/packages/dsh-elab-cockpit
Embedded closed-loop development cockpit for DeepSeek Harness: the agent builds, flashes, debug-verifies and monitors STM32 boards from one panel, while the user watches every step live - progress ladder, streaming logs, RAM/FLASH usage and decoded serial waveforms. Requires a host Python 3.10+ on PATH (the plugin cannot install it); the ARM toolchain is auto-downloaded on first use (~400 MB, Windows x64 only), and you need an STM32 board with a debug probe.
Installazione
dsh plugin --profile web add github:xkk6663/elab-flowQuesto plugin si trova nella sottodirectory packages/dsh-elab-cockpit del repository.
README
ELAB-Flow
一套工具链 + 一套流程,驱动不同芯片的 编译 / 烧录 / 调试 / 串口闭环。
业务工程源码零改动 · Python 仅标准库 · 驾驶舱前端产物已入仓(运行时不需要 Node)
本期新增:串口工作区(行 / 字节 / 终端 / 波形四视图 + 发送面板 + 协议解码 + 录制导出 + 录制回放)· 共享解码(agent 选定 decoder,人与 agent 看同一份帧)· DSH 插件面板(每通道独立启动按钮 + 日志导出 + 适配漂移复探测)· cockpit/profiles/*.yaml 槽位装配 · 适配包 / 零服务器市场 —— 详见 CHANGELOG


项目定位 · 快速上手 · 使用流程 · 驾驶舱 · Agent 工具 · 串口工作区 · 适配包 · OTA · 实测证据 · 文档索引
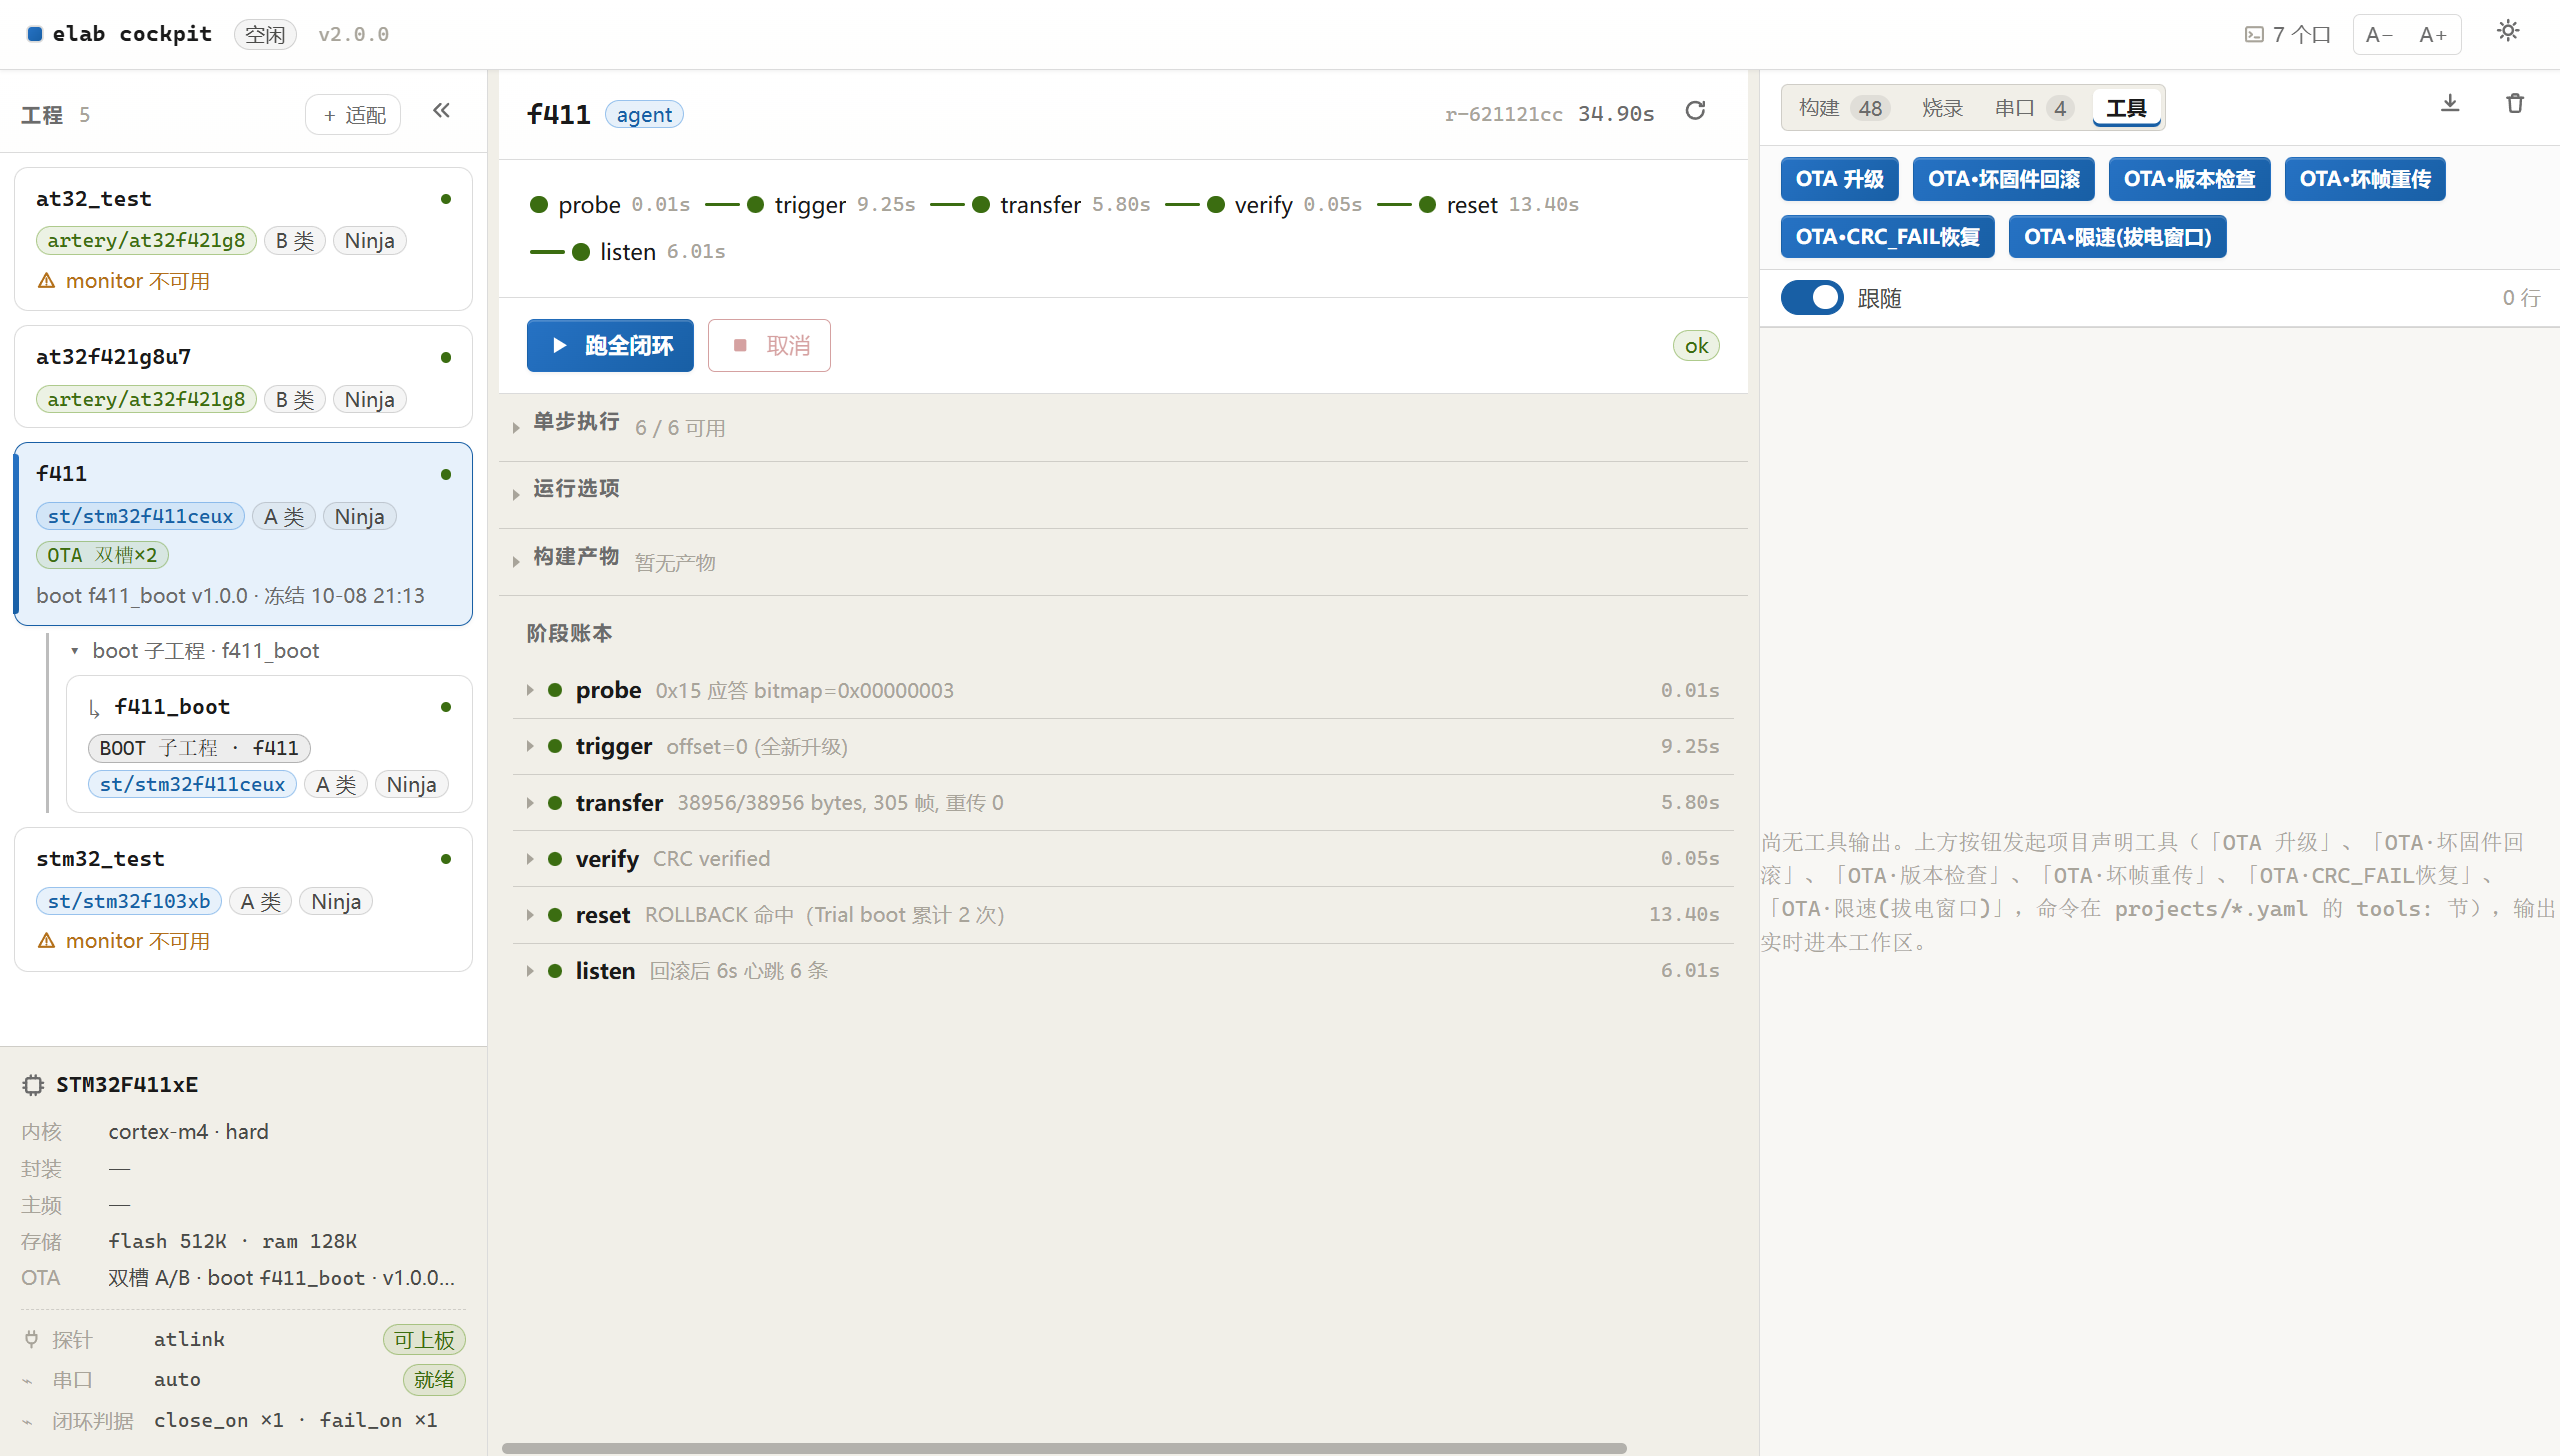
闭环驾驶舱:工程轨(boot 子工程嵌套)→ 阶段轨 → 证据轨
这是什么
嵌入式项目的常见困境:每换一颗芯片,就要重搭一遍工程、重配一遍工具链、重写一遍构建脚本。 CubeMX 一套、WorkBench 一套、Keil/IAR 又各一套 —— 工具链版本靠 PATH 运气,烧录参数散落在 IDE 里, 真机验证全靠手工。
ELAB-Flow 做的是 "一套工具链和流程跑不同芯片",不是"一套代码跑不同平台"。
| ELAB-Flow 做 | ELAB-Flow 不做 |
|---|---|
✅ 同一句 elab build -p X 编译不同厂商、不同内核的芯片 | ❌ 代码级可移植层 / 运行时平台抽象 |
✅ 业务代码原地不动(构建前后文件树快照可断言 untouched) | ❌ 搬代码、重组目录、建 apps/ framework/ |
✅ 一份通用 gcc.cmake,差异只由芯片 YAML 驱动 | ❌ 每颗芯片各写一份工具链文件 |
外骨骼原则:业务代码是器官,elab 是外骨骼。外骨骼不改器官,只负责把器官接上流水线。
项目定位:一个内核,三种入口
内核只有一套(services/elab/** + cockpit/server.py),对外提供三种同源入口 ——
同一份事件流、同一个串口会话、同一套步骤与档位定义。区别只在"谁在看、屏幕多大"。
| 入口 | 怎么启动 | 适合谁 | 形态 |
|---|---|---|---|
CLI elab | ./elab loop -p <name>(Windows 用 elab.cmd) | 脚本 / CI / 无人值守 / agent 直接调用 | 一行命令 + 可 grep 的证据行 |
| 独立驾驶舱 | 双击 cockpit.cmd,或 python -m cockpit.server → http://127.0.0.1:8333/ | 人坐在桌面前盯全程:工程轨 / 阶段轨 / 证据轨三列全屏 | Edge --app 独立窗口;已在跑则只开 UI |
| DSH 右栏面板 | 安装插件 dsh-elab-cockpit(源码在本仓 packages/dsh-elab-cockpit),右栏开 elab tab | agent 在跑、你顺手看:窄栏阶梯 + 日志尾 + 串口页 + 设置页 | 工具层插件:托管内核子进程,只走 loopback HTTP ICD |
- 三者不各有一套实现:DSH 面板不 import 内核源码、不复制业务逻辑;它
spawn同一个python -m cockpit.server,把/elab/api/*与/elab/events反代过来 (分层门禁packages/dsh-elab-cockpit/test/boundary.test.mjs会拦违规)。 - 步骤 / 档位 / 串口词汇的唯一事实源在内核(
cockpit/server.py的STEP_META/KERNEL_PLANS/SERIAL_META)。工具层只渲染;内核加一步,面板与 agent 工具自动跟上。
两层结构
| 层 | 路径 | 职责 |
|---|---|---|
| 业务层(内核) | services/elab/**、cockpit/server.py | 闭环编排、编译/烧录/调试、串口字节面、OTA、适配包协议;STEP_META / KERNEL_PLANS 是步骤与档位的唯一事实源 |
| 业务层(前端) | cockpit/web/** | 零依赖驾驶舱 UI(React 产物已入仓,运行时只有 Python) |
| 数据层 | packs/official/**、packs/installed/**、market/index.json | 芯片参数 / 厂商指纹 / 平台坑位(芯片知识的唯一宿主);零服务器社区市场索引 |
| 工具层 | packages/dsh-elab-cockpit/** | DSH 插件:右栏面板可视化、进程托管、elab_* agent 工具。与内核只通过 loopback HTTP ICD 通信,不 import 源码。分发仓 xkk6663/dsh-elab-cockpit 是只读镜像(CI subtree split 自动推送) |
| 工程 | projects/**、examples/** | 工程接入 YAML 与实弹样例 |
三十秒上手
git clone git@github.com:xkk6663/elab-flow.git
cd elab-flow

./elab pkg bootstrap      # ① 安装内置包 st/stm32(生成平台 skill)
./elab doctor             # ② 环境体检,先全绿再往下
./elab loop -p at32_test  # ③ 一键闭环:体检→编译→烧录→断到 main→串口判据
python -m cockpit.server  # ④ 驾驶舱 → http://127.0.0.1:8333/
- 要求:Python ≥ 3.10(无第三方依赖);上板另需 CMake + Ninja + ARM GCC + OpenOCD
- Windows:
elab.cmd;桌面场景直接双击cockpit.cmd(幂等,已在跑只开 UI) - 没有探针时
doctor/build/ci照样可跑(loop会在 flash 步失败) - DSH 插件:安装
dsh-elab-cockpit(源码在本仓packages/dsh-elab-cockpit;开发期用 Junction 把该目录链接进 DSH profile 的node_modules),重载窗口后右栏出现 elab 面板
使用流程
| 你在哪 | 走哪条路 | 入口 |
|---|---|---|
| 终端 / CI / 让 agent 自己跑 | CLI:命令即流程,失败即非零退出 | elab <cmd> |
| 桌面前要盯全程、切工程、看 OTA | 独立驾驶舱:三列全屏 | cockpit.cmd |
| 在 DSH 里和 agent 一起干活 | DSH 面板:窄栏阶梯 + 日志尾 | 右栏 elab tab |
三条路跑的是同一份内核、同一份事件流,所以下面按能做什么串流程,而不是按入口重复三遍。
安装适配包  →  接入工程  →  跑闭环 / 单步  →  看证据  →  串口调试  →  CI
   pkg            adapt          loop/run        Cockpit     serial      ci
- 装芯片:
elab pkg search <vendor/platform>→elab pkg install <vendor/platform>(内置st/stm32用bootstrap;不装包也能体检主机)。面板里对应工程条 ⚙ → 市场。 - 接工程:驾驶舱「+ 适配」一键探测→写入;或
elab adapt <path> --write && elab adapt <path> --verify;或手写projects/<name>.yaml。 人工接管的文件绝不覆盖。agent 走elab_adapt(write=false先看只读报告)。 - 跑闭环:
elab loop -p <name>(doctor → build → flash → debug --verify → monitor), 每步都留可 grep 的证据行;也可elab run -p <name> --steps build只跑一步。- CLI:上面两条命令。
- 独立驾驶舱:「▶ 跑全闭环」/ 阶段轨「单步执行」,见下节 6 步表。
- DSH 面板:顶部三档 编译 / 三连 / 闭环;每个通道另有 ▶构建 / ▶烧录 / ▶调试 / ▶串口。
- agent:
elab_build/elab_triple/elab_loop/elab_step(返回 run id,进度面板实时可见)。
- 看证据:驾驶舱阶段轨逐步点亮;内存占位取自
.map;产物 elf/hex/bin/map 可点开; 「零改动守卫」显示未触碰文件数。agent 用elab_status(现状)+elab_log(日志尾)+elab_preview(只读 argv)。 - 调串口:见 串口工作区;agent 用
elab_serial*一组(读 / 写 / 等 / 解码 / 录制)。 - 进门禁:
elab ci(本地)与 GitHub Actions 共用同一份ci/matrix.yaml; 门禁绿却零产物 → 红。
闭环驾驶舱
| 步骤 | 操作 | 你会看到 |
|---|---|---|
| ① 启动 | 双击 cockpit.cmd 或 python -m cockpit.server | Edge --app 独立窗口;已在跑则只开 UI(幂等) |
| ② 接入工程 | 工程轨「+ 适配」→ 粘贴工程绝对路径 →「探测」→「写入」 | 只读探测报告(T1/T3、置信度、芯片、证据链);新卡片自动出现并选中 |
| ③ 跑闭环 | 选中卡片 →「▶ 跑全闭环」 | 阶段带逐步点亮;不可用步骤自动排除(tooltip 说明原因) |
| ④ 只跑一步 | 阶段轨「单步执行」折叠条;各工作区顶栏有对应按钮 | 置灰按钮的 tooltip 直接给理由(如"monitor 不可用:固件无心跳判据") |
| ⑤ 导航 | 右列恒为 构建 | 烧录 | 串口 | 工具(工具页随 tools: 声明出现) | 每个工作区有自己的启动按钮与日志通道,日志互不串台 |
| ⑥ 预览 | 阶段轨「运行选项」→「预览」 | 只读打印将执行的每条命令(--clean 副作用显式标红),不 spawn、不写盘 |
DSH 面板(窄栏版,agent 在跑时你在旁边看)
安装(一次):从 xkk6663/dsh-elab-cockpit
(本仓 packages/dsh-elab-cockpit 的只读镜像)安装插件
(开发期可用 Junction 把本仓该目录链接进 DSH profile 的 node_modules),重载窗口。
用起来 5 步:
- 开面板:右栏 elab tab(左栏 panellist 也有入口)。首次打开会自动托管内核子进程
(
python -m cockpit.server,随机端口,只绑127.0.0.1);内核过旧时面板会提示同步。 - 看 agent 跑到哪:阶梯逐行点亮(步骤 / 状态 / 耗时 / 单行 detail),日志尾跟着聚焦步骤滚动; agent 发起的 run 会自动切到对应工程,但只跟新 run —— 不会把你手动切换的视图反复拽回。
- 自己动手:顶部一行三档 编译 / 三连 / 闭环 + 取消 / 预览 / ⚙;每个通道各有独立启动按钮 ▶构建 / ▶烧录 / ▶调试 / ▶串口,不必先跑全闭环才能单独用某一页。
- 串口页:行 / 字节 / 终端 / 波形四视图 + 发送面板,与独立驾驶舱同一套工作区; agent 选定 decoder 后波形页会标 **「agent 选定」**并展示同一份帧,见共享解码。
- 设置页:工程条右上角 ⚙ 打开整幅设置视图(市场搜索安装 / 已装包启用管理 / 内核设置), 不挤占主视图。
Agent 工具(elab_*,共 17 个)
工具层向 agent 暴露的全部能力。写硬件 / 写盘的都要 allowAgentWrite(默认关);
安装适配包时内核会冻结闭环(有 run 在跑则返回 409)。
| 组 | 工具 | 作用 |
|---|---|---|
| 看 | elab_status | 工程与步骤可用性(含不可用原因)+ 串口端口候选 / 当前会话 / 租约剩余 |
elab_preview | 只读命令预览(每步 argv 与 --clean 删除目标;不 spawn、不写盘) | |
elab_log | 某个 run 的日志尾(默认 200 行,可按步骤过滤) | |
| 闭环 | elab_build | plan=basic:只编译 |
elab_triple | plan=triple:编译 + 烧录 + 调试校验(需硬件) | |
elab_loop | plan=loop:体检 → 编译 → 烧录 → 调试校验 → 串口闭环 | |
elab_step | 按显式步骤执行(含 tool:<name>);不可用直接报错,不静默剔除 | |
elab_cancel | 取消当前 run(人 / agent 发起都可) | |
| 工程与包 | elab_adapt | 探测(write=false)或写入接入 YAML(write=true) |
elab_pkg | status / search / install / activate / remove / update / verify | |
| 串口 | elab_serial | 写串口(utf8/ascii/gbk/hex + 行尾) |
elab_serial_monitor | 会话 open / close / decoder / clear / pause / resume(带租约) | |
elab_serial_read | 增量读原始字节批次(seq / dir / t / len / gap) | |
elab_serial_wait | 等匹配内容出现 / 超时(“发命令后等 OK”这类时序断言) | |
elab_serial_decode | 无状态解码(JustFloat / FireWater);apply=true 同时落到会话 | |
elab_serial_decoded | 增量读会话共享解码帧(与面板波形页同一份数据) | |
elab_serial_capture | 开始 / 停止字节录制,返回证据文件路径与统计 |
内核自描述 capabilities.meta 会把步骤、档位与解码器清单带给面板和 agent ——
工具层不写死业务枚举,内核演进时自动跟随。
串口工作区(本期核心)
数据面:字节为真值,文本只是投影
串口输出不再只是"按行文本",而是 带方向、带时间、可寻址的字节批次:
| 字段 | 含义 |
|---|---|
seq | 批次序号(清空后仍单调递增) |
dir | rx / tx —— 你发送的内容也进入同一份数据面 |
t / t_us | 墙钟时间 / 微秒时间戳 |
len / data_b64 | 原始字节(base64),永远是字节 |
epoch | 连接纪元:每次重开监视自增,旧游标不会静默看不到新数据 |
gap | 环形缓冲挤出量(只报告、不抹平) |
四个视图都从同一份原始字节投影出来;方向过滤、搜索、换表示全在客户端做, 切视图不丢游标。
四个视图
| 视图 | 内容 | 适用 |
|---|---|---|
| 行 | 服务端切好的 RX 行 + 闭环 serial 通道事件(保持证据可见) | 快速扫日志 |
| 字节 | 逐批显示 #seq TX/RX 时间 · N B,可切 HEX / ASCII / UTF-8 / GBK | 抓帧、核对原始字节 |
| 终端 | 流式 ANSI:SGR 颜色、\r 覆写、\b、UTF-8/GBK 增量解码(跨批保持状态) | 彩色固件日志 |
| 波形 | JustFloat / FireWater 协议解码 → Canvas 多通道折线(半帧留待下一批续解) | 看传感器数值曲线 |
会话与发送
| 操作 | 行为 |
|---|---|
| 暂停 / 继续 | 只停"入环",服务端仍在读口(不撑爆设备缓冲) |
| 录制 | 服务端把原始字节写成有界 JSONL(5 MiB 上限,到限即截断并报告),可回放 |
| 清空 | 清服务端与本地缓冲,序号保持单调 |
| 导出 | 导出当前过滤结果为 HEX + 元数据(浏览器下载) |
| 搜索 / 跟随 | 大小写不敏感(不做正则),行/字节/终端可用;跟随可暂停 |
| 端口 / 波特率 | 工具栏下拉手动选口(auto = USB 优先、排蓝牙、有歧义就报错);选择跨刷新保留;监视运行中锁死(换口需先关监视) |
| 发送面板 | 文本 / ASCII / GBK / HEX + 行尾 无 / LF / CR / CRLF;HEX 严格校验;与监视同口写穿(TX 与 RX 同构入面) |
界面上:驾驶舱「串口」页与 DSH 面板「串口」页是同一套工作区(窄栏版布局对齐, 单条工具栏 + 搜索 subbar + 发送面板)。
界面演示(模拟串口 · agent 与人协同)
无实板:用
pyserial的socket://127.0.0.1:5599接一台模拟设备,行 / 字节 / 终端 / 波形 / 发送 / 录制全部走真实内核数据面(未改内核,仅让端口枚举看见该 URL 口)。演示分工:agent 先开会话(
opened_by=agent,租约 120 s)并选定共享解码器 → 人重载页面 接入、接管会话并发送status→ agent 切回文本、交还会话 → 人录制并停止。 因此「行」页显示会话 agent · 租约,发送页显示会话 我;两侧看到的是同一份帧。
| 行(agent 会话 + 租约 + ANSI 启动日志) | 字节(HEX / ASCII,逐字节着色) |
|---|---|
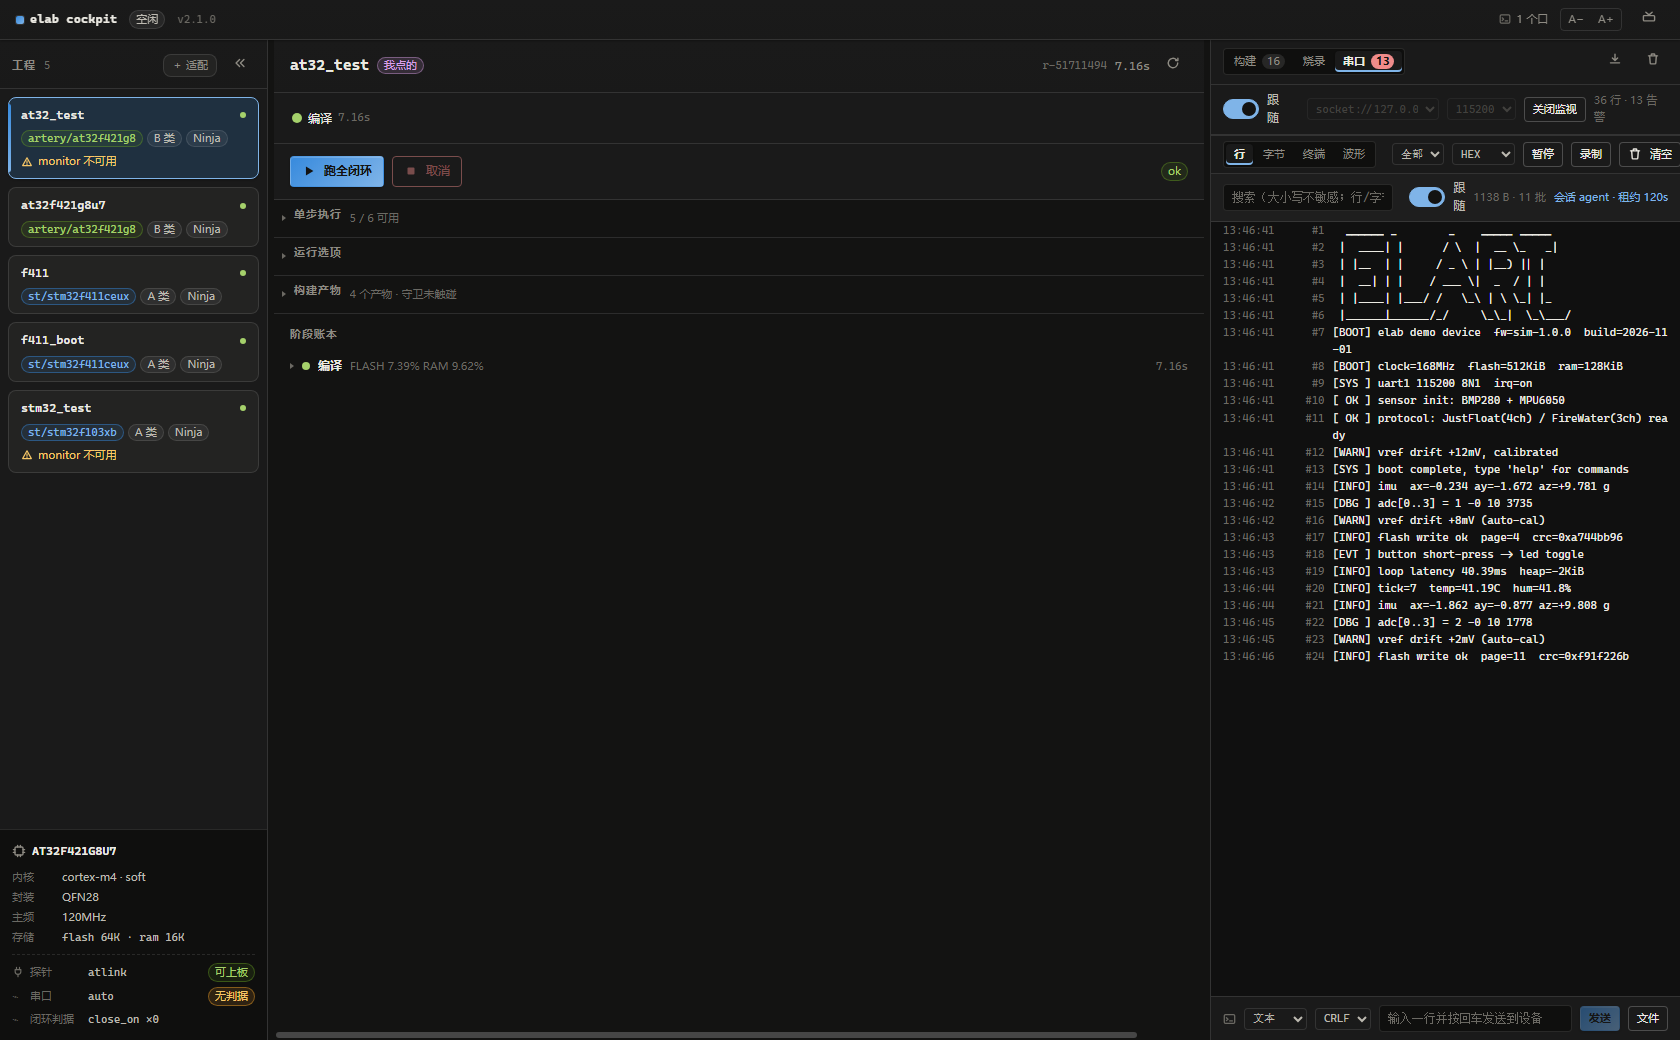 | 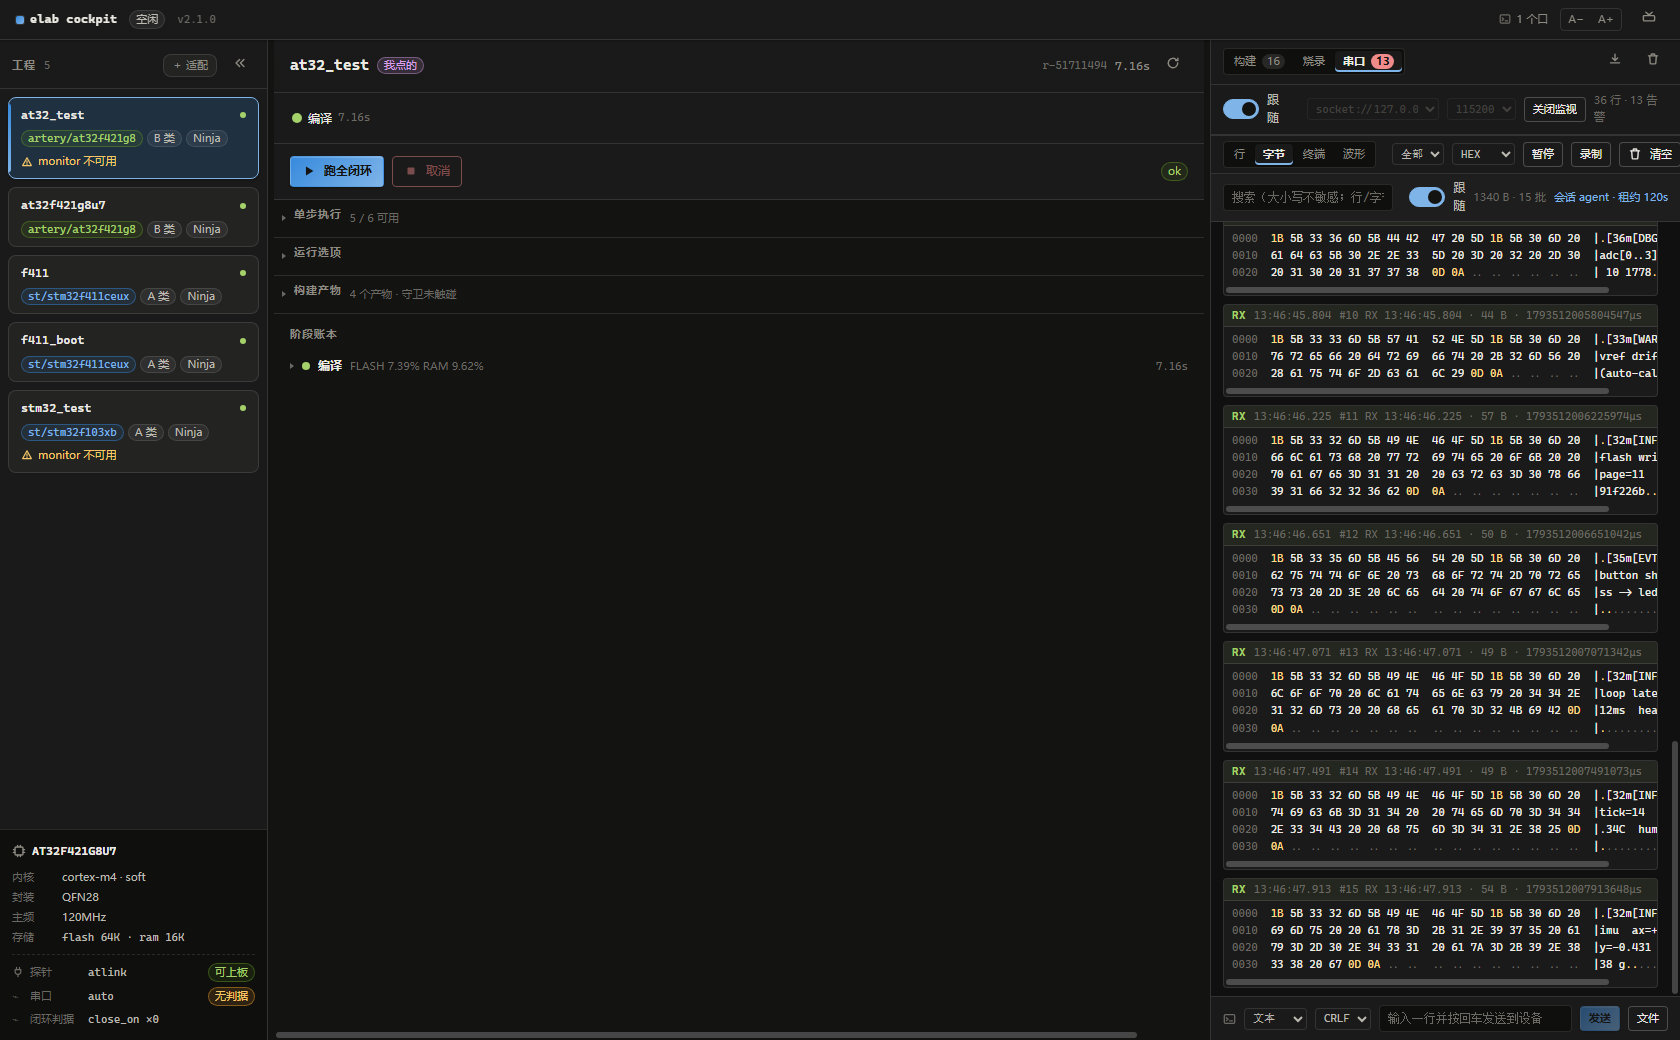 |
| 终端(流式 ANSI 颜色) | 波形(JustFloat 4 通道 · 共享解码) |
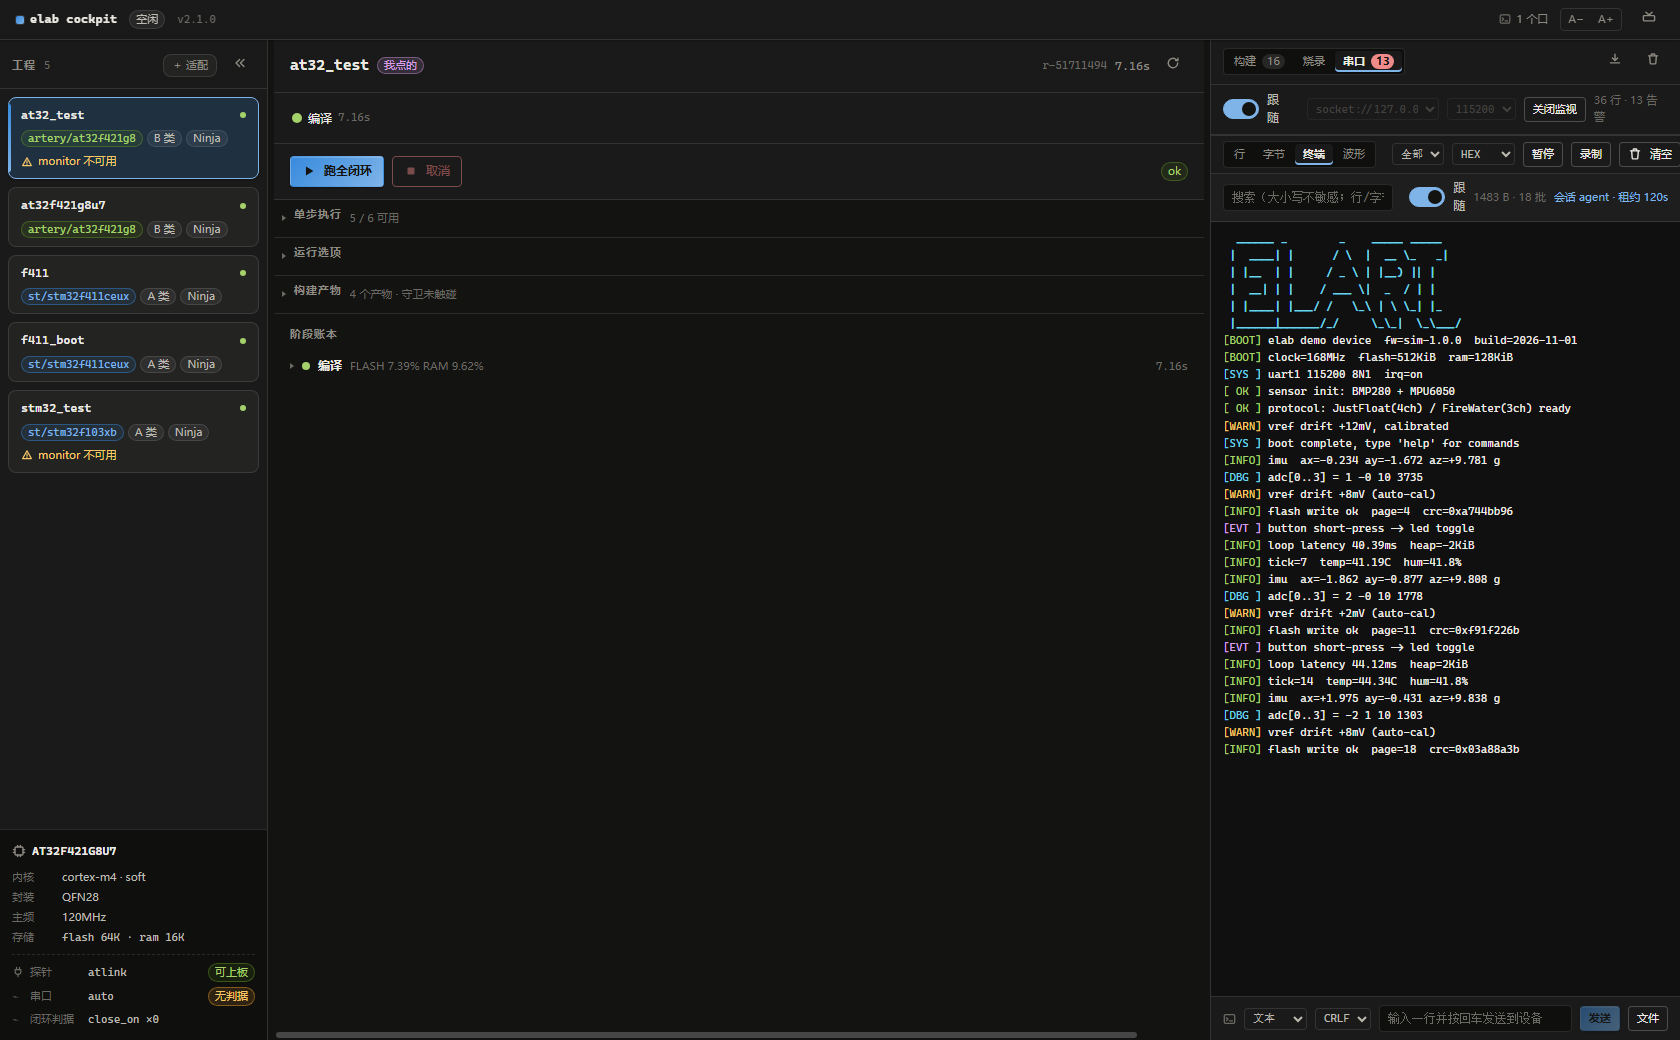 | 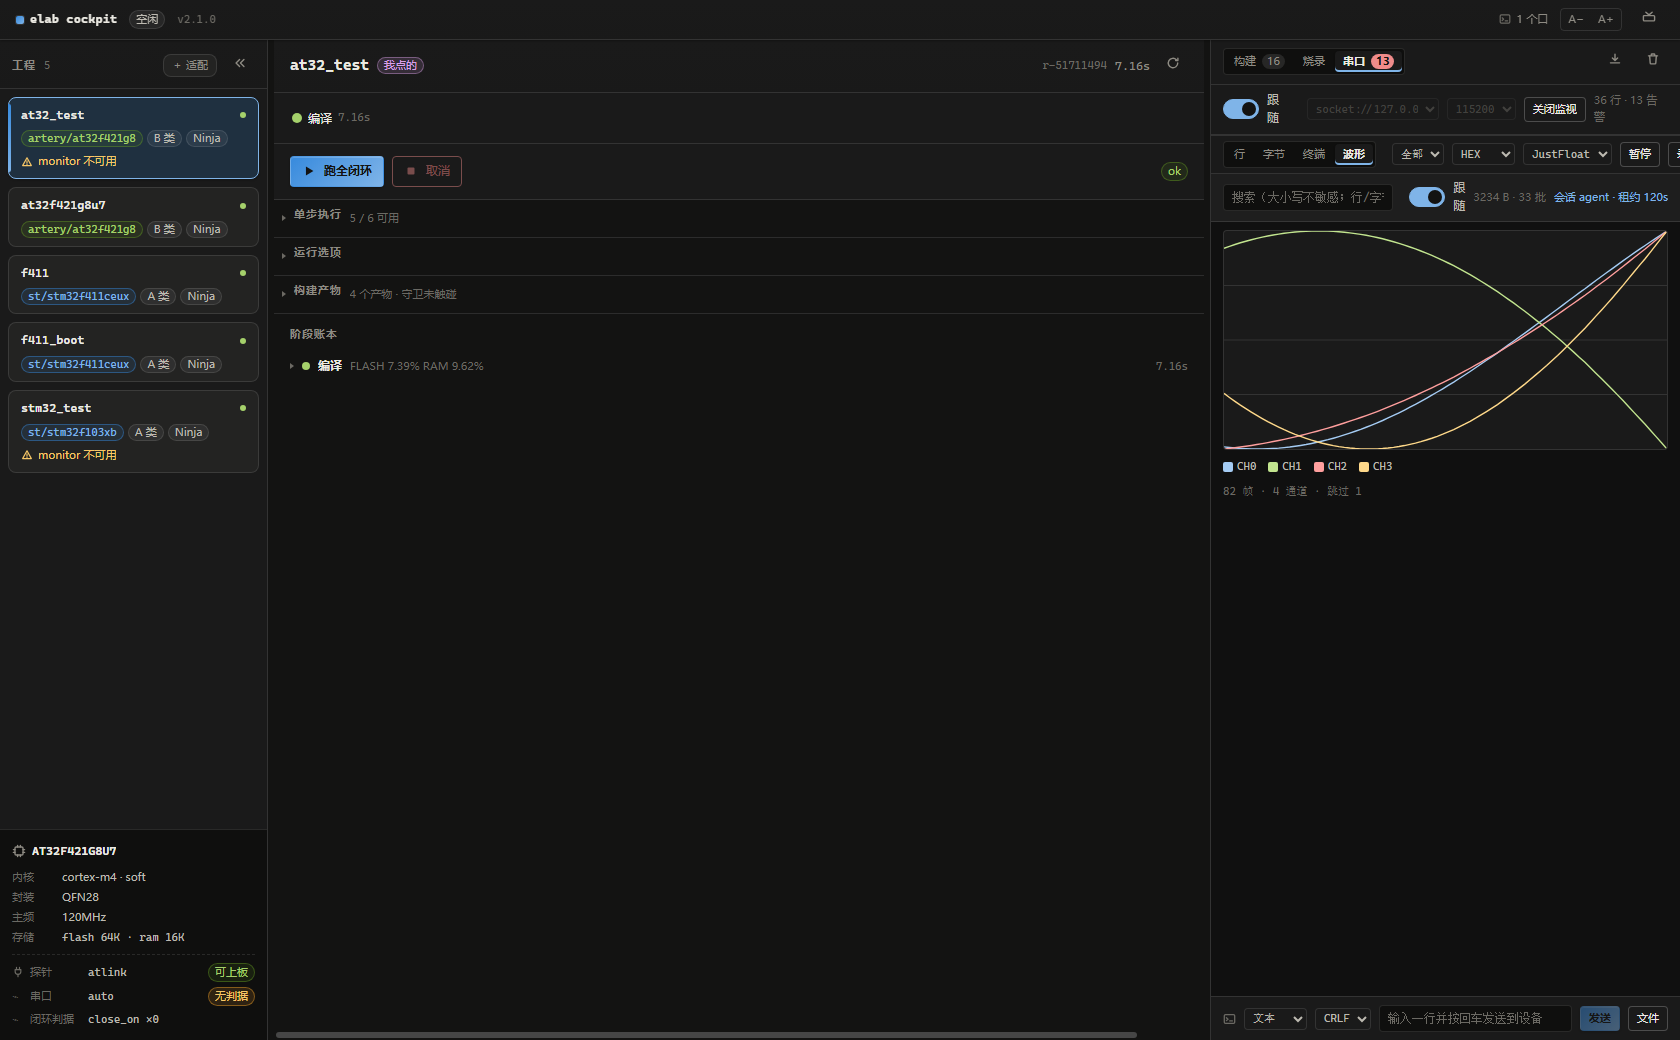 |
人接管后发送 status(TX 与 RX 同面) | 录制停止(JSONL 路径 / 批数 / 字节数) |
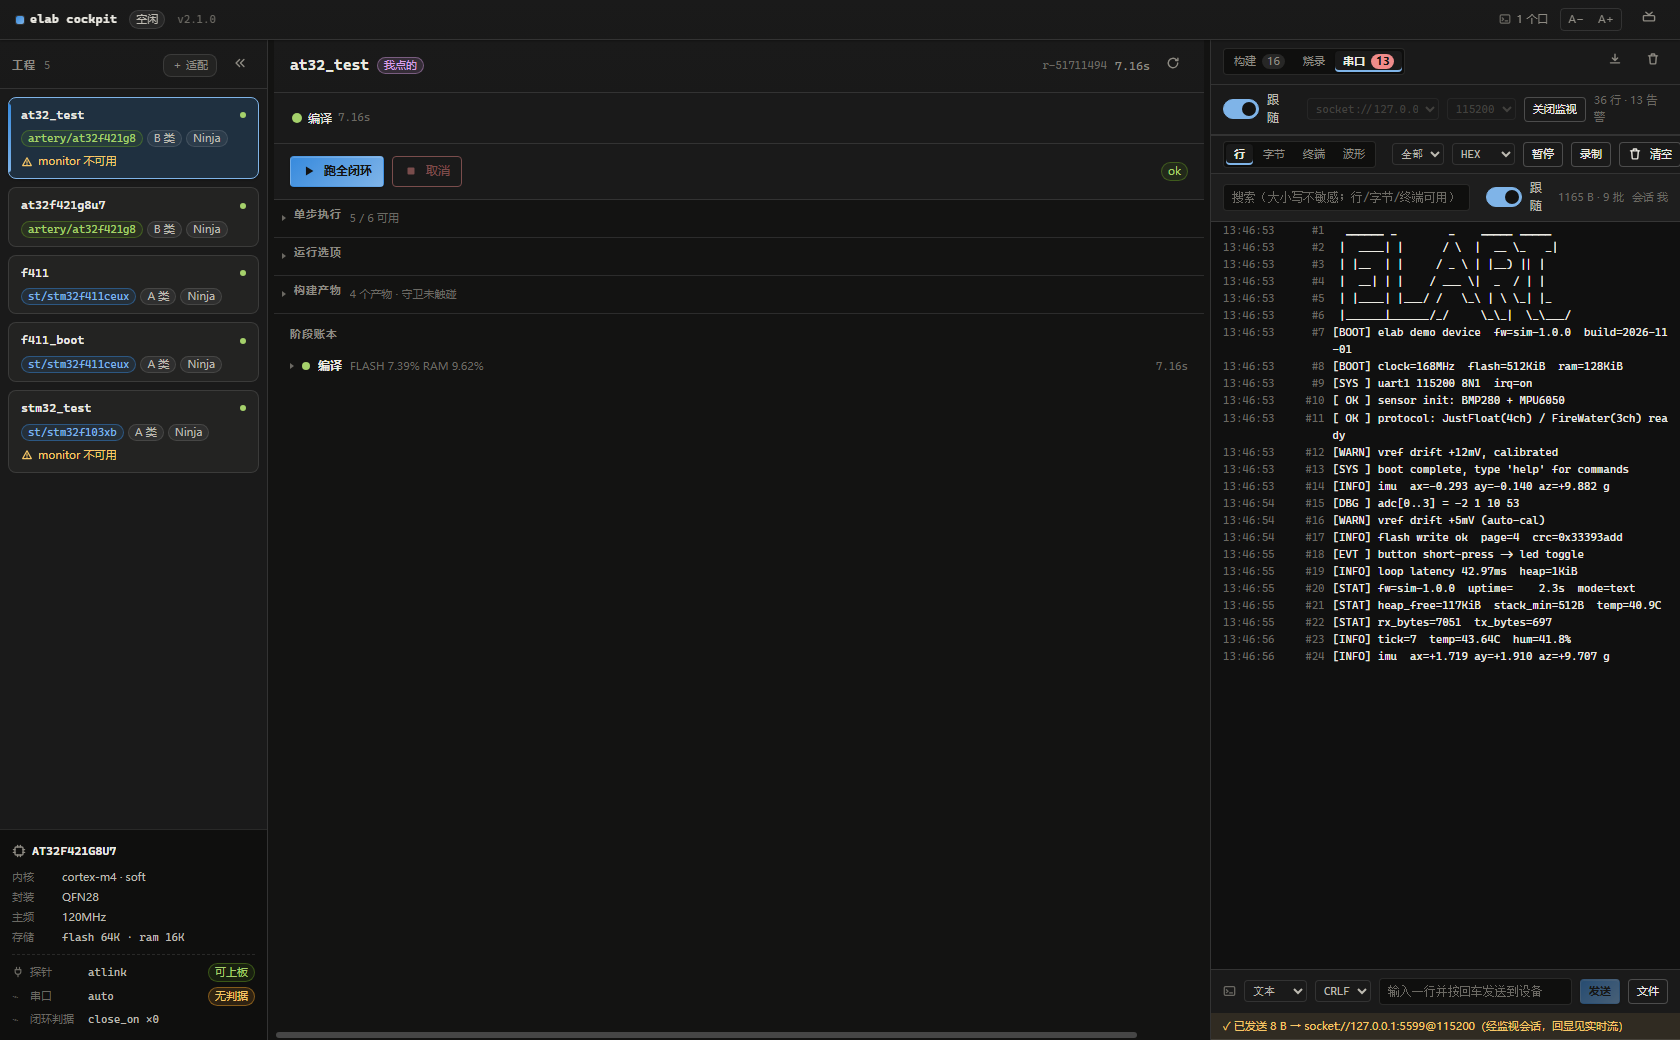 | 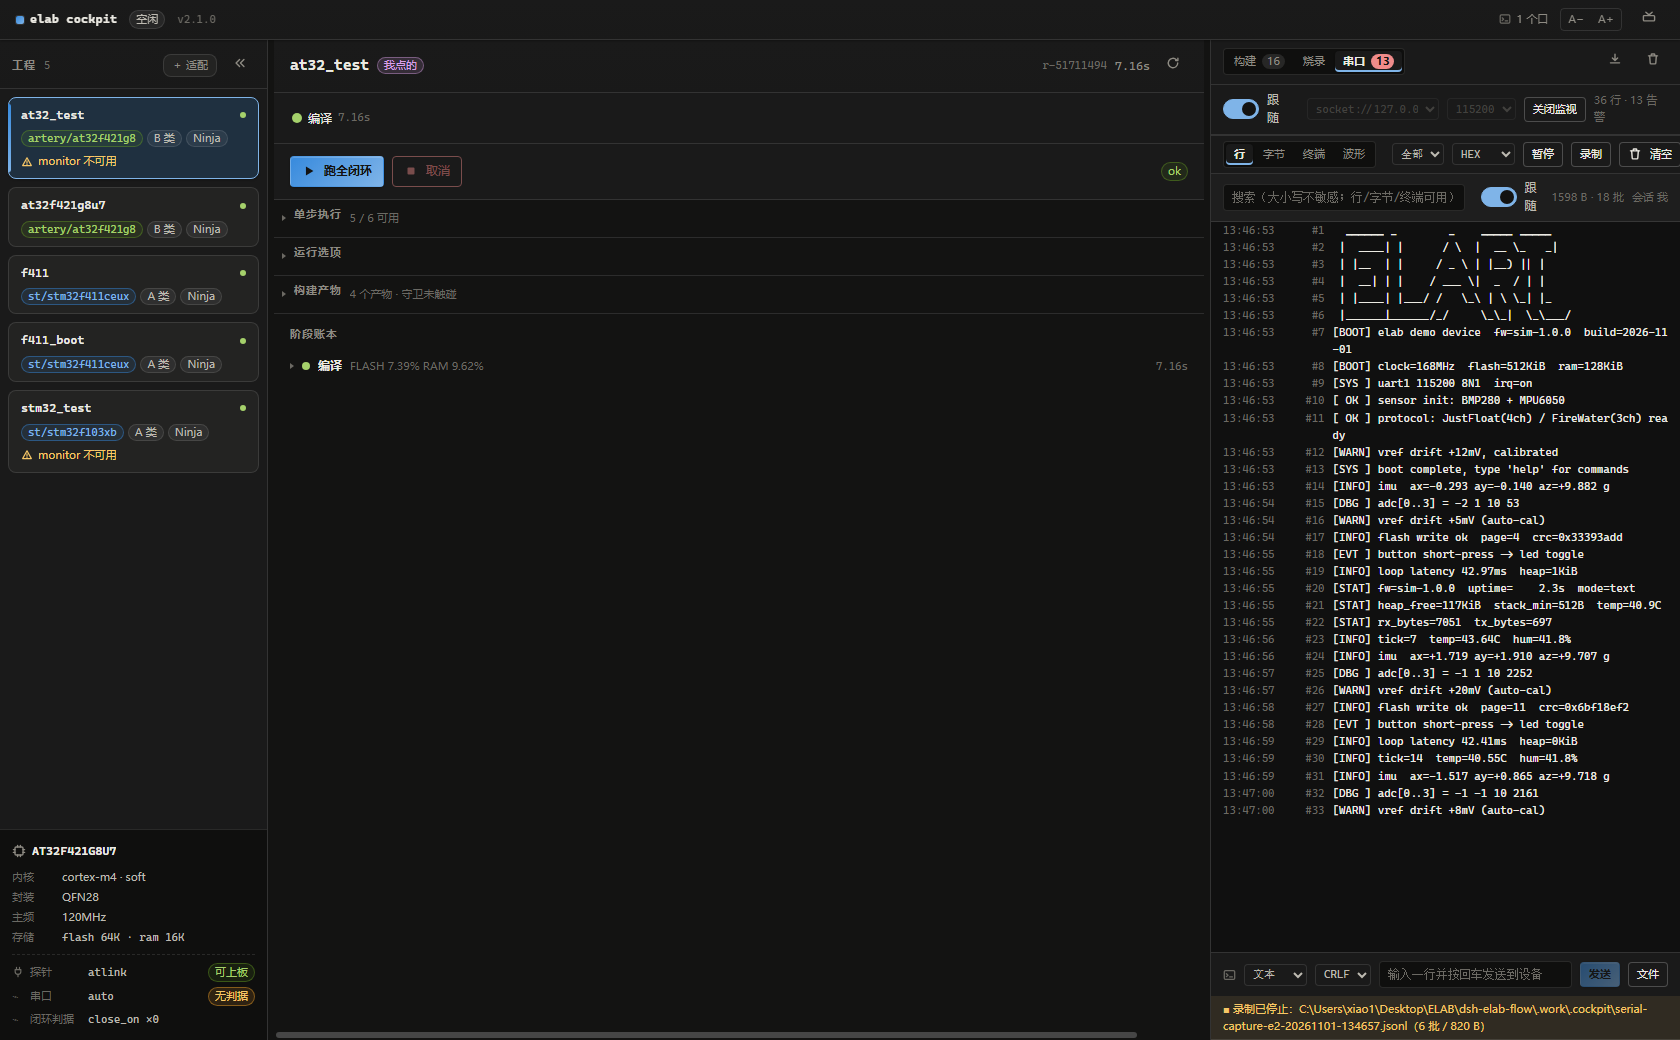 |
共享解码:agent 与人的波形同源
decoder 不是客户端设置,而是会话属性:谁把它落到会话,谁的画面就同图。
| 谁 | 怎么做 | 结果 |
|---|---|---|
| agent 选解码 | elab_serial_monitor(action=decoder)或 elab_serial_decode(apply=true) | 面板波形页出现 「共享解码 · agent 选定」 徽标,画的是内核帧环里的那份帧 |
| agent 拿数据 | elab_serial_decoded(after 游标) | 结构化 values 数组 + gap(帧环挤出只报告、不抹平)——与面板读同一个帧环 |
| 人切解码 | 波形页 decoder 下拉 | 徽标变 「人选定」,agent 下次读到的就是新解码 |
- 内核只解 RX(设备输出);TX 是"我们写出去的",不解码。
- 帧环 1024 帧;半帧跨批续解(半帧超过 64 KiB 丢弃并计入
skipped); 换 decoder / 清空时帧序号保持单调,旧游标不会静默失效。 - 没人落 decoder(
decode.decoder == '')时,面板回退到原本地解码路径,行为与之前一致。
纪律与互斥
- 监视是"看",不是证据:实时流只活环形缓冲;可复核的判定走闭环
monitor步骤 (close_on / fail_on / 静默超时 →ok / failed / inconclusive)。 - 串口监视(常驻)与闭环 run 双向 409 互斥,端口不会被两个进程同时抢。
- agent 打开监视默认带
lease_s租约,到期自动释放端口,避免把串口一直占死。
串口类 Agent 工具
全部 17 个工具见 Agent 工具总表。串口这组:
| 工具 | 作用 |
|---|---|
elab_serial | 写串口(utf8/ascii/gbk/hex + 行尾);写硬件,需开启 allowAgentWrite |
elab_serial_monitor | 常驻会话 open / close / decoder / clear / pause / resume(带租约) |
elab_serial_read | 结构化读出批次(seq / dir / t / len / gap,只读) |
elab_serial_wait | 等匹配内容出现 / 超时,返回命中批次(只读) |
elab_serial_decode | 对指定字节跑 JustFloat / FireWater 解码,返回帧与通道数 |
elab_serial_decoded | 增量读会话共享解码帧(与面板波形同源,见共享解码) |
elab_serial_capture | 开始 / 停止字节录制,返回证据文件路径与统计 |
串口端口候选、当前会话与租约剩余看 elab_status;内核自描述
capabilities.meta.serial.decoders 会把解码器清单带给面板与 agent,工具层不写死枚举。
画面同步:agent 发起的 run 会自动切到对应工程并实时接管事件流(SSE 从 seq 0 重放, 中途开始也不缺前序步骤);只跟新出现的 run,不会把人手动切换的视图持续拽回。 串口工作区同时显示会话归属(我 / agent)与 agent 租约倒计时(每 500ms 随快照刷新)。
适配包与社区市场
芯片参数、厂商指纹、平台坑位全部来自适配包(骨架仓本身零芯片)。
| 包 | 类型 | 来源 | 安装 |
|---|---|---|---|
st/stm32 | 内置 | 本仓 packs/official/st/stm32 | elab pkg bootstrap |
artery/at32 | 外置(GitHub) | elab-pack-artery-at32 | elab pkg search at32 → elab pkg install artery/at32 |
市场索引在 elab-pack-market(零服务器:
一份 index.json + 作者仓库里的包本体),索引不可达时自动回退本仓 market/index.json。
包之间互不依赖;改包后必须 elab pkg index 重生成索引,CI 用 --check 拦漂移。
- 市场与安装语义:market/README.md(零服务器、一次只启用一套、本地可存多套)
- 贡献一颗新芯片:见 market/CONTRIBUTING.md(包结构、sha256、上架 PR、评审清单)
- 驾驶舱面板:工程条右上角 ⚙ → 整幅设置视图(市场搜索安装 / 已安装包启用管理 / 内核设置);
agent 用
elab_pkg工具(可自行安装,安装期间闭环冻结)。
接入一颗新芯片 = 4 步
./elab pkg search <vendor/platform> && ./elab pkg install <vendor/platform>
./elab pkg install ./my-pack --from ./my-pack   # 或本地自测自己的包
$EDITOR projects/<name>.yaml                     # root / chip / archetype / toolchain_file / linker_script
./elab doctor -p <name> --deep && ./elab loop -p <name> && ./elab skill -p <name>
包内容 = pack.yaml(name/vendor/platform/version/license/requires + vendor_fingerprints)
chips/<id>.yaml(cpu/fpu/memory/openocd_target/verify/pitfalls)。不需要改services/任何代码。
OTA 双槽升级(F411CEU6 实弹样例)
examples/STM32F411CEU6 + examples/F411CEU6_BOOT 是完整参考实现:
boot / APP / 上位机 / 驾驶舱可视化 / 异常注入 / 双槽回滚全链路实弹验证。
- Flash 分布:Bootloader 32KB @
0x08000000· 状态页/偏移页各占独立扇区 · 槽 A 出厂 @0x08010000· 槽 B @0x08040000。 分区表唯一事实源是适配包chips/*.yaml的ota_layout:,构建期注入ota_layout_gen.h,doctor --deep三方对账。 - 坏固件自动回滚:新固件写 INACTIVE 槽 → 试运行(每次上电先减 trial 并落盘,先记后跳)→
trial 耗尽打印
=== ROLLBACK ===回老槽;心跳正常则OTA_Confirm()晋级(幂等)。 - 停等协议:帧
AA [01|02] SEQ LEN DATA CRC32 EOF 55,CRC 错 NAK 重传(MAX_RETRY=3); 元数据帧seq=0xFF下发预期 CRC;0x15组件发现;每 1KB 记页支持断点续传。 - 组合工程:chips yaml 一字段
ota_layout.boot_project: f411_boot→elab build -p f411级联构建;elab flash按 boot bin 的 md5 指纹冻结台账(字节级零触碰,--reflash-boot强刷)。 - 入舱:升级命令是项目 yaml 的
tools:节,经tool:<name>派发并写事件流; 工具页一键probe → trigger → transfer → verify → reset → listen。
异常注入三件套(坏帧重传 / 传输中拔电续传 / CRC_FAIL 恢复)均实弹 PASS, 详见 OTA 双槽回滚技术方案。
实测证据
| AT32_TEST | STM32_TEST | at32f421g8u7 ★ | F411 + F411_BOOT ★ | |
|---|---|---|---|---|
| 工程形态 | B 类(WorkBench) | A 类(CubeMX) | B 类(elab adapt 自动接入) | A 类 + 组合工程(boot 子工程) |
| 编译 | ✅ FLASH 7.39% | ✅ FLASH 57.65% | ✅ FLASH 17.99% | ✅ app+boot 级联 |
| 零改动守卫 | ✅ 153 文件 | ✅ 1145 文件 | ✅ 99 文件 | ✅ 643 文件 |
| 烧录 / 调试 | ✅ Verified OK · 断到 main.c:78 | ⚠️ 未上板(无板) | ✅ Verified OK · 断到 main.c:103 | ✅ 双镜像 + boot 冻结台账 |
| 串口 | — | — | ✅ [alive] 命中 | ✅ 心跳 + OTA 四工具全 PASS |
- 质量门:内核单测 + 集成(真起服务、真编译)全绿;插件 94 项测试(含分层边界与样式门禁)全绿
- 云端:GitHub Actions
ubuntu-latest三工程doctor --deep+build全绿;前端产物可复现零差异
$ ./elab loop -p at32_test --clean
[1/4] doctor   ✓ 全绿
[2/4] build    ✓ FLASH 4840/65536 B (7.39%)  RAM 1576/16384 B (9.62%)  guard ✓ untouched=True
[3/4] flash    ✓ ** Programming Finished ** → ** Verified OK **
[4/4] debug    ✓ Breakpoint 1, main () at .../main.c:78
[elab] ✓✓ 闭环完成
设计约束(精选)
完整 C1–C35 见 docs/设计约束.md。
| # | 一句话 |
|---|---|
| C17 | 事件流单写者:只有 elab run --emit-events 写 |
| C24–C26 | SSE 合并只认进程输出;背压丢弃留痕;控制帧绝不丢 |
| C28/C31 | 手写留档、常驻监视输出都不进事件流(两条道互不污染) |
| C32/C34 | stdout 重定向 + GBK 会崩服务;驾驶舱端口 8333 避开 openocd 3333 |
| C33 | OTA 双镜像烧录:bin 项强制显式地址 |
| C35 | 组合工程:boot 自引用;冻结判据是 md5 指纹而非版本号 |
| N5 | 串口监视与闭环 run 双向 409 互斥,同一端口不能被两方同时占用 |
文档索引
| 目标 | 入口 |
|---|---|
| 版本发布说明 | CHANGELOG.md |
| 需求逐项对照与后续改进(驾驶舱 R1–R10 / 插件目标 / 串口 P1–P3.5 / 市场 R1–R4 + backlog) | docs/需求对照与改进.md |
| 设计约束 C1–C35 | docs/设计约束.md |
| 串口监视与调试可视化迁移方案(P1/P2/P3、数据面契约、Agent 工具) | docs/技术迁移方案_串口监视与调试可视化.md |
| DSH 插件移植技术方案(分层边界 / 面板 / ICD) | docs/技术方案_dsh-elab-flow插件移植.md |
| 事件契约 ICD(topic 全集 / SSE 帧格式 / 兼容承诺) | docs/ICD_cockpit_events.md |
| 驾驶舱方案与实现记录(决策 D / 约束 N / 串口判据) | docs/技术方案_闭环驾驶舱.md |
| OTA 双槽回滚技术方案 | examples/STM32F411CEU6/doc/OTA_双槽回滚技术方案.md |
| 社区适配包市场与芯片适配包 | docs/可行性研究_社区插件市场与芯片适配包.md |
已知限制
- 双槽路径的
--throttle传输中拔电续传(单槽已实测offset=14336续传)待复验 onhw-gate需 self-hosted 探针(云端编译门禁不受影响)- 驾驶舱
profiles/*.yaml插件化装配、elab skill --adapt未实现 - 常驻监视的实时流只活环形缓冲(重启即失)—— 它是"看",要证据走闭环
monitor或「录制」 - 字节视图只渲染最近若干批(驾驶舱 300 / DSH 面板 200);波形页在共享解码模式下看内核 帧环最近 1024 帧(未启用的本地兜底解码仍是 64 KiB 窗口)——更早的可用「导出」/「录制」留档
- 共享解码的"关闭"入口只在 agent 侧(
decoder传空串);面板下拉只有具体的 decoder - 录制产物是有界 JSONL(可回放),但界面尚无回放器
设计边界
- 对象是"工作链",不是"代码":configure / build / flash / debug / monitor / CI / AI / 事件流
- 三个收敛点:主机路径 →
elab.host.yaml;芯片差异 →packs/**/chips/*.yaml;工程接入 →projects/*.yaml - 两个技术支点:
-DCMAKE_TOOLCHAIN_FILE+-DCMAKE_PROJECT_INCLUDE;openocd + gdbCLI - 验收标准:同一句
elab build/flash -p X对不同厂商、不同内核的工程同样成立, 且业务工程文件树恒为untouched
Plugin correlati
deepseek-harness
deepseek-ai/deepseek-harness
dsh-market
dsh-market/dsh-market
dsh-web (dsh-plugin-manager)
zhu1090093659/dsh-web
dsh-web
zhu1090093659/dsh-web