elab-flow
xkk6663/elab-flow
嵌入式闭环开发的 DSH 驾驶舱,智能体可发现、编译、烧录、调试 STM32 和读串口,显示进度、日志、RAM/FLASH 占用及串口波形。
安装
dsh plugin --profile web add github:xkk6663/elab-flowREADME
ELAB-Flow
一套工具链 + 一条流程:不同芯片的工程,跑同一句 elab build / flash / debug / monitor。
业务工程源码零改动 · 内核仅 Python 标准库 · 前端产物已入仓(运行时不需要 Node)


项目定位 · 是什么 · 功能 · 怎么用 · 仓库结构 · 文档
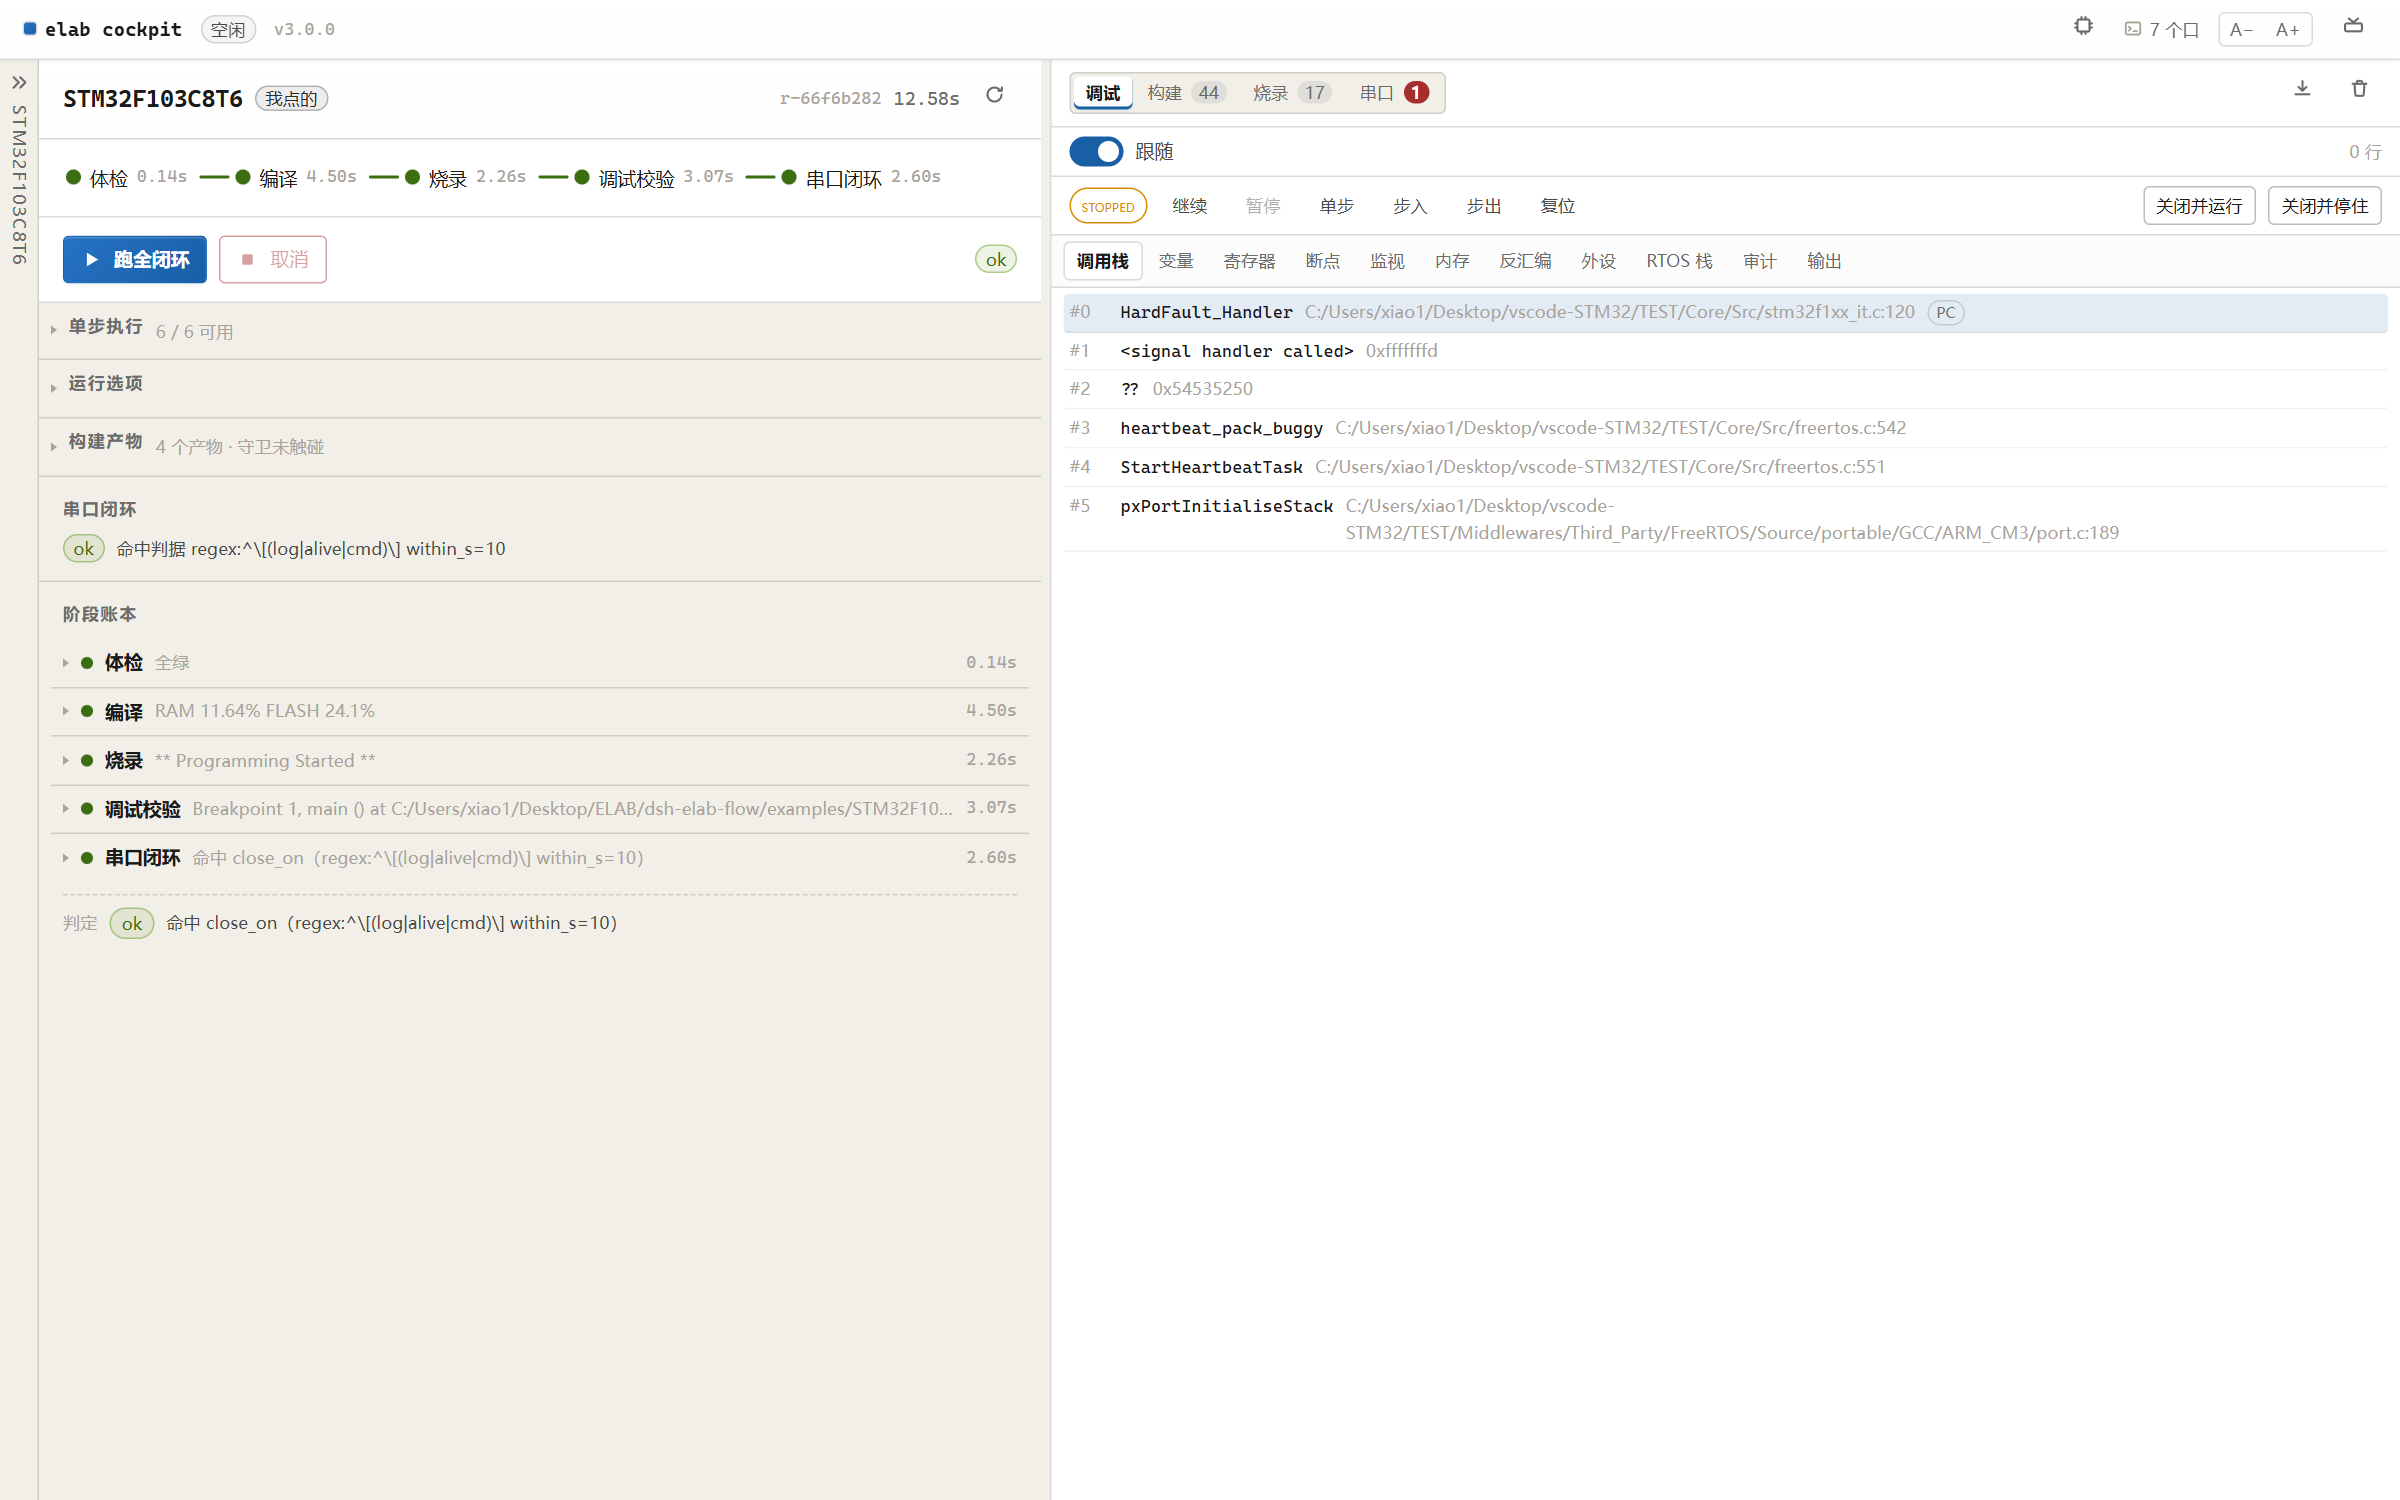
实机(STM32F103C8T6 + AT-Link):左工程轨 · 中阶段轨与证据轨 · 右调试工作区(HardFault 调用栈)
当前版本:内核 v4.0.0 · DSH 插件 1.0.0 v4.0.0 是大版本:新增 Modbus RTU 主站(点表 / 轮询 / 批量读写 / 面板)、 工具链 Provider 架构、帧协议补强与 Agent 自学习协议, 并把 DSH agent 工具面从 27 个平铺工具收敛为 15 个混合入口(破坏性变更, 过渡期见
toolMode: both)。 完整变更见 CHANGELOG.md。
项目定位
嵌入式项目里最重复的一段劳动:每换一颗芯片,工程、工具链、烧录参数、验证脚本都要重搭一遍。 CubeMX 一套、WorkBench 一套、Keil/IAR 又各一套,工具版本靠 PATH 运气,真机验证全靠手工。
ELAB-Flow 做的是 "一套工具链和流程跑不同芯片",不是"一套代码跑不同平台"。 业务代码是器官,elab 是外骨骼:外骨骼不改器官,只负责把器官接上流水线。
| ELAB-Flow 做 | ELAB-Flow 不做 |
|---|---|
同一句 elab build -p X 编译不同厂商、不同内核的芯片 | 代码级可移植层 / 运行时平台抽象 |
业务代码原地不动(构建前后文件树快照可断言 untouched) | 搬代码、重组目录、建 apps/ framework/ |
一份通用 gcc.cmake,差异只由芯片 YAML 驱动 | 每颗芯片各写一份工具链文件 |
一个内核,三种入口 —— 同一份事件流、同一个串口会话、同一套步骤定义,区别只在"谁在看、屏幕多大":
| 入口 | 启动方式 | 适合 |
|---|---|---|
CLI elab | ./elab loop -p <name>(Windows 用 elab.cmd) | 脚本 / CI / 无人值守 / agent 直接调用 |
| 独立驾驶舱 | 双击 cockpit.cmd 或 python -m cockpit.server → http://127.0.0.1:8333/ | 桌面前盯全程:工程轨 / 阶段轨 / 证据轨三列全屏 |
| DSH 右栏面板 | 安装插件 dsh-elab-cockpit,右栏开 elab tab | agent 在跑、你顺手看:窄栏阶梯 + 日志尾 + 串口页 |
这是什么
工具层  packages/dsh-elab-cockpit      面板 / elab_* agent 工具 / 进程托管(可卸载)
   │  唯一缝隙:loopback HTTP ICD(/api/* 命令 + /events SSE)
业务层  services/elab/** + cockpit/server.py
   │  编排 / 编译 / 烧录 / 调试 / 串口
   │  services/elab/flow.py = 流程清单唯一事实源(STEP_META / KERNEL_PLANS)
   │  cockpit/server.py = 串口自描述(SERIAL_META:视图/编码/解码器/帧协议 schema)
   │  只读协议:pack.yaml(elab.pkg),不 import 包内文件
业务层  cockpit/web/**                 零依赖驾驶舱 UI(React 产物已入仓)
数据层  packs/** + market/index.json   芯片参数 / 厂商指纹 / 平台坑位 / 社区市场索引
工程    projects/**、examples/**       工程接入 YAML 与实弹样例
- 四层依赖严格单向,反向依赖被
packages/dsh-elab-cockpit/test/boundary.test.mjs拦截。 - 三个收敛点:主机路径 →
elab.host.yaml;芯片差异 →packs/**/chips/*.yaml;工程接入 →projects/*.yaml。 - 工具层不 import 内核源码、不复制业务逻辑:它
spawn同一个python -m cockpit.server,把 API 与 SSE 反代过来。内核加一步,面板与 agent 工具自动跟上。
有什么功能
① 自动接入工程:不重搭,只探测
给一个工程目录,驾驶舱「+ 适配」或 elab adapt <path> 自动探测芯片、框架类型、构建入口与置信度;写入后生成 projects/<name>.yaml,人工接管的文件绝不覆盖。
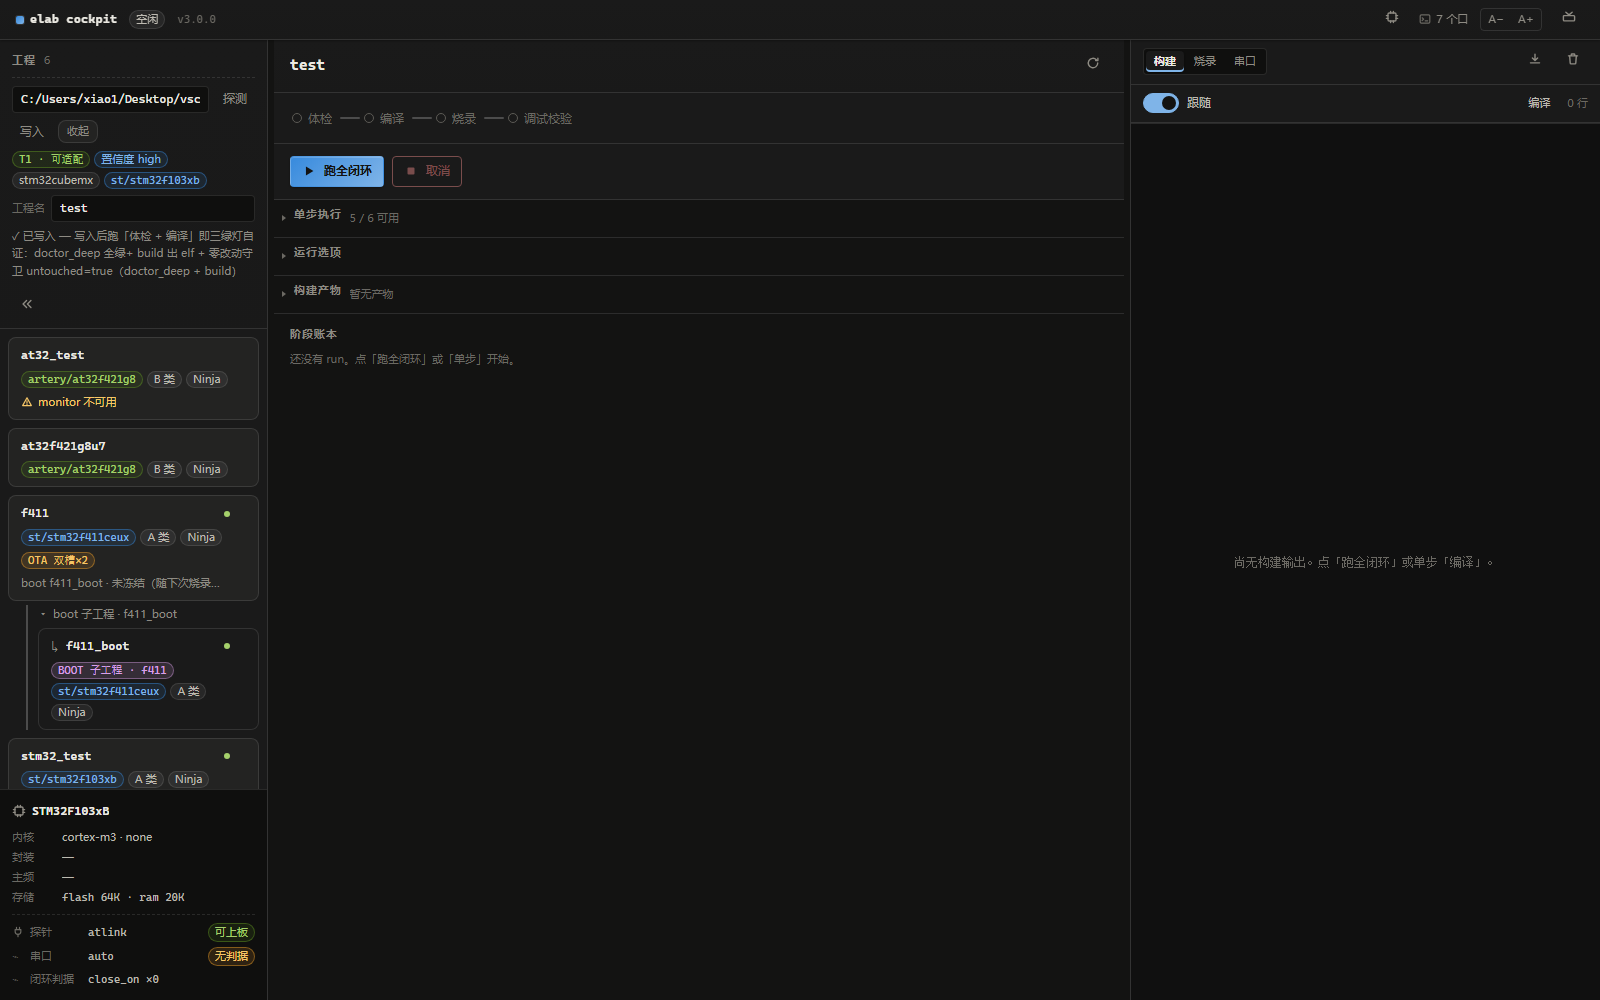
T1 可写 / 置信度 high,写入后工程卡片自动出现并选中;只读探测在前,落盘在后
② 一键闭环:编译 → 烧录 → 调试校验 → 串口判据
elab loop -p <name> 依次跑五个阶段,每步都留下可 grep 的证据行;也可只跑一步(elab run --steps build)。串口判据给出三态结论:ok / failed / inconclusive(能开但没收到约定关键字 = 未验证,不冒充成功)。
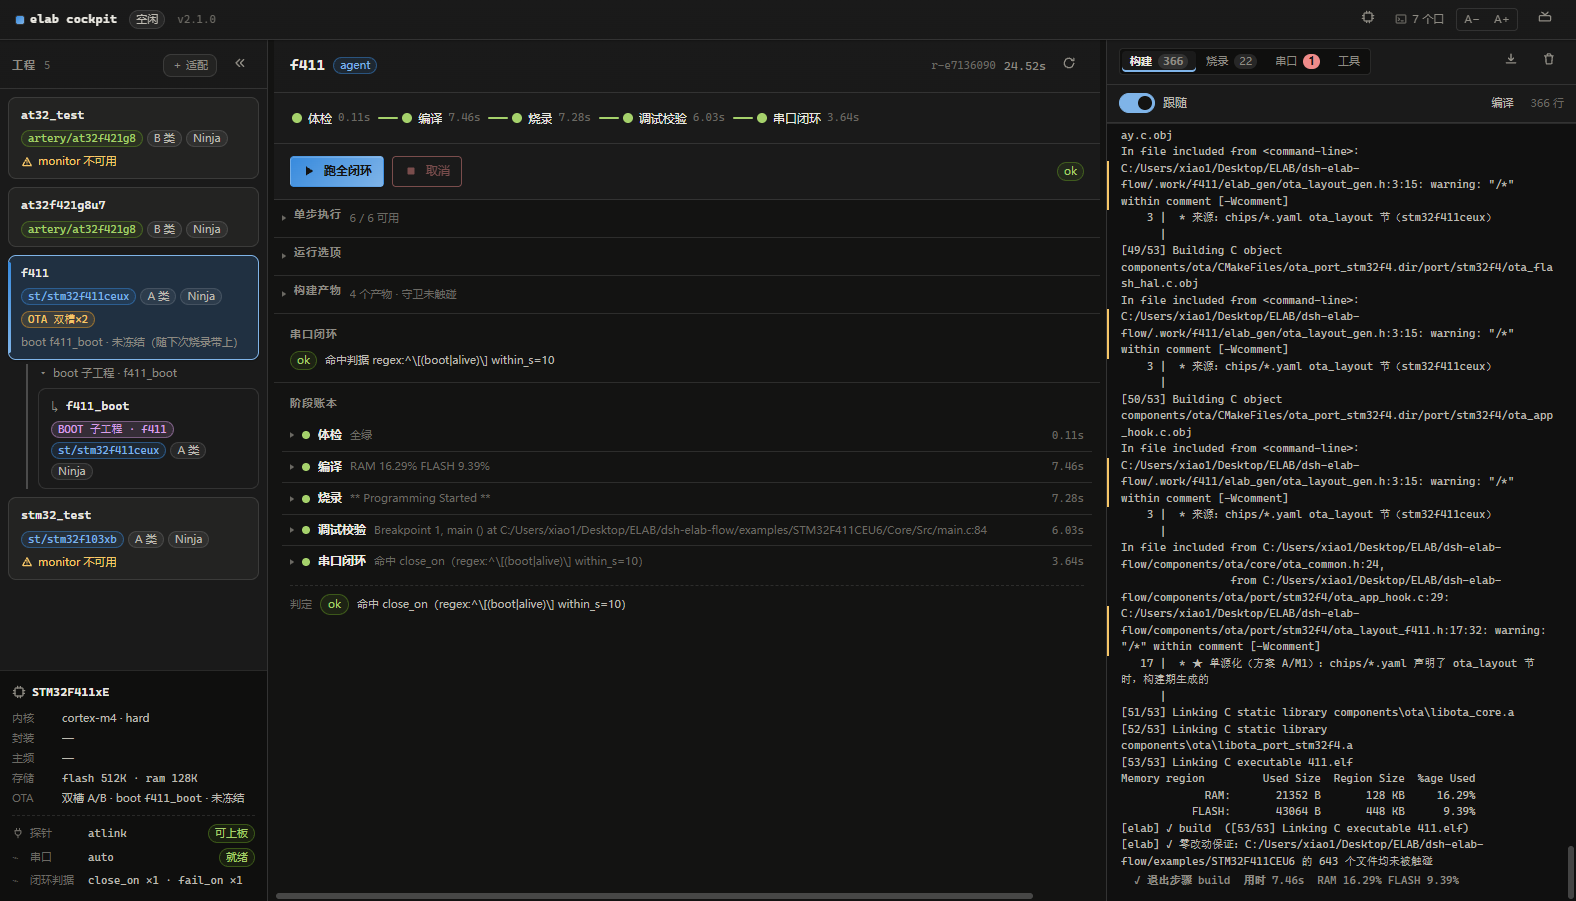 五阶段全绿:RAM 16.29% · FLASH 9.39%,产物 / 零改动守卫同屏 |
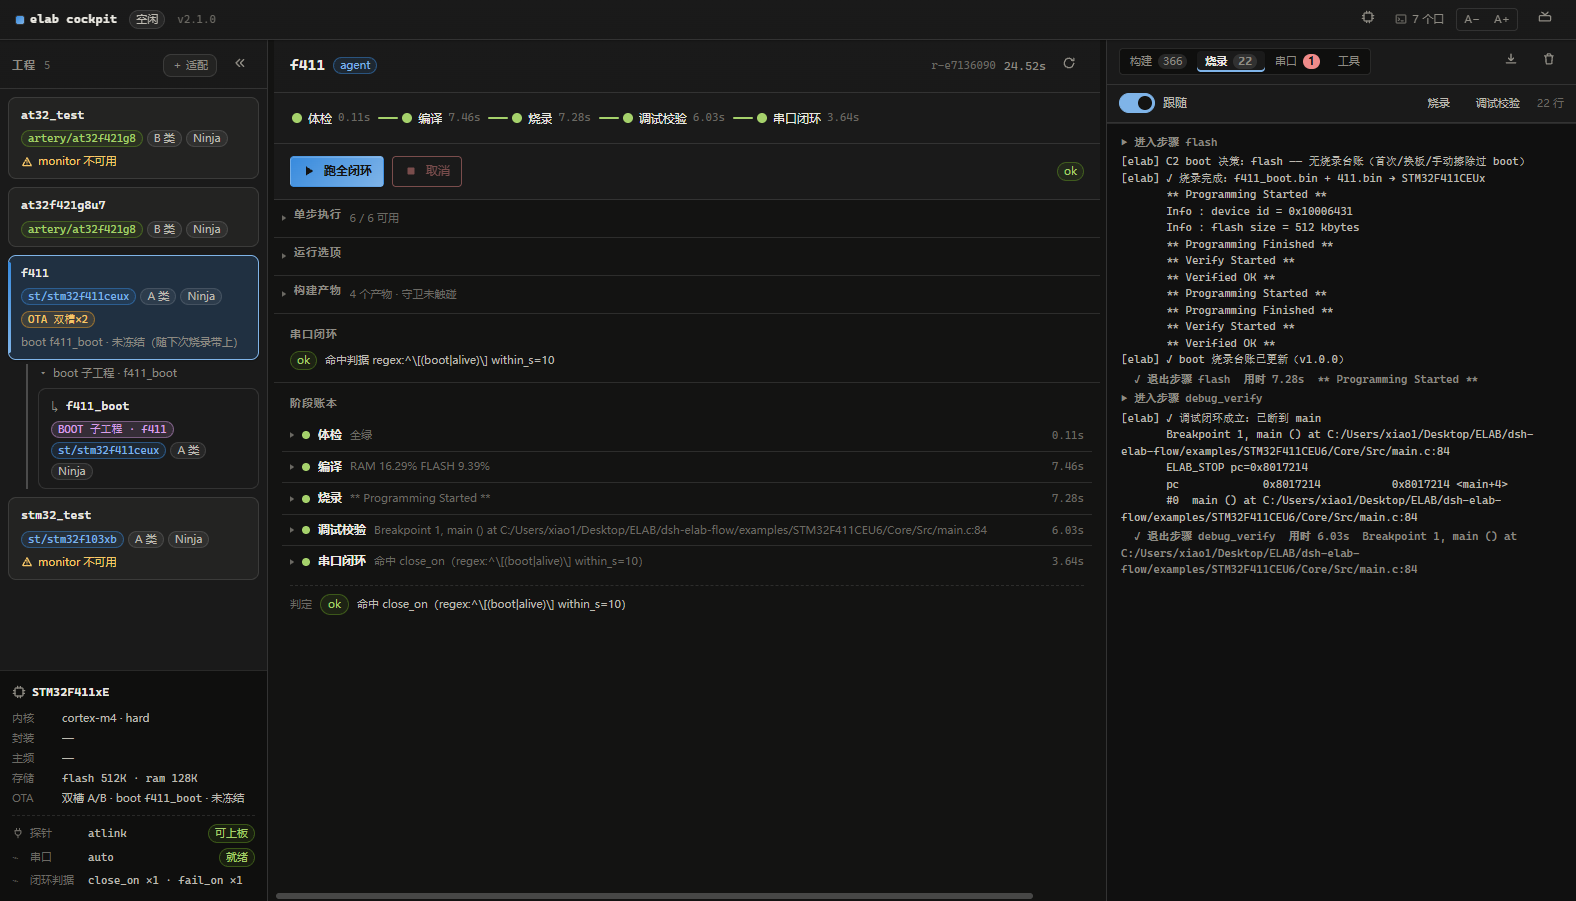 烧录 + 校验:双镜像 Verified OK,断到 main.c:84 |
③ 调试工作区:从一次真实 HardFault 收网
会话式调试器:开始 / 继续 / 暂停 / 单步 / 步入 / 步出 / 复位 / 关闭,十一个页签(调用栈、变量、寄存器、断点、监视、内存、反汇编、外设、RTOS 栈、审计、输出)。断点与监视持久化到 projects/<name>.debug.json(rev 乐观锁),关闭会话固定 monitor reset run,不会把板子留在 halt。
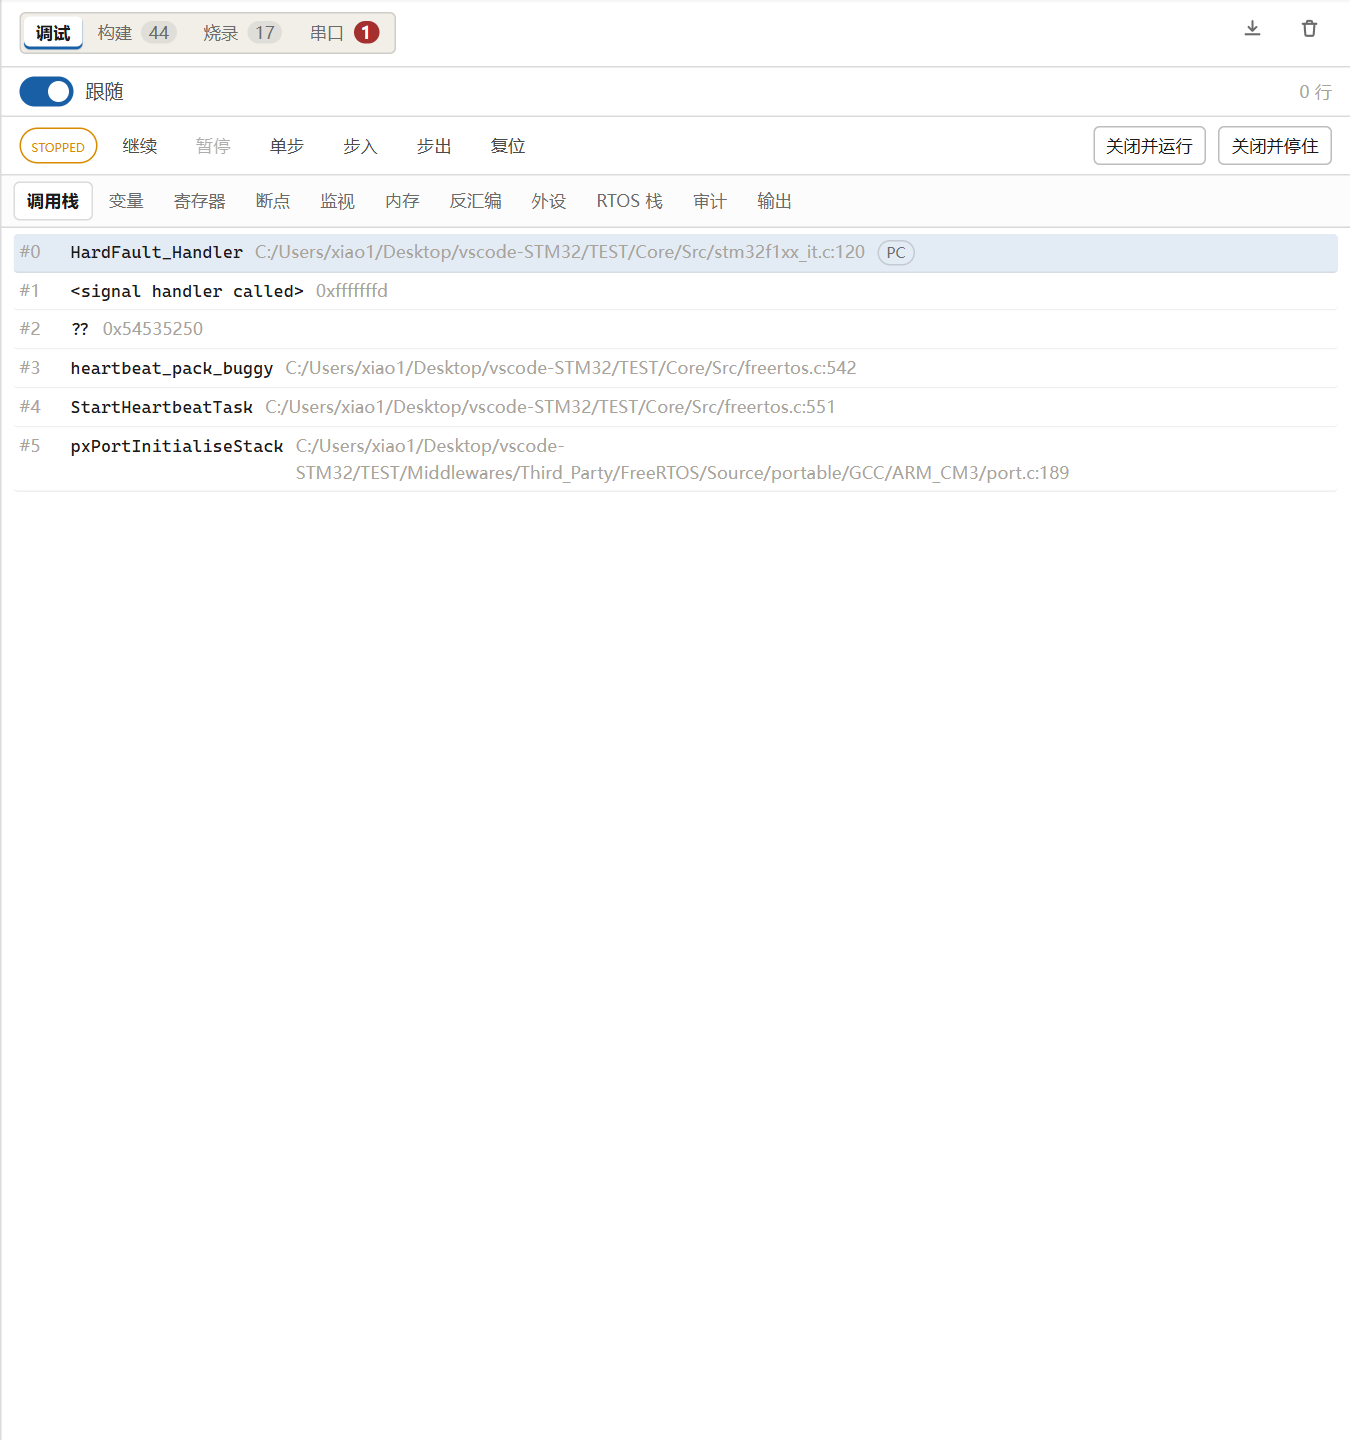 调用栈直接指出 #2 0x54535250 非法地址 → #3 heartbeat_pack_buggy |
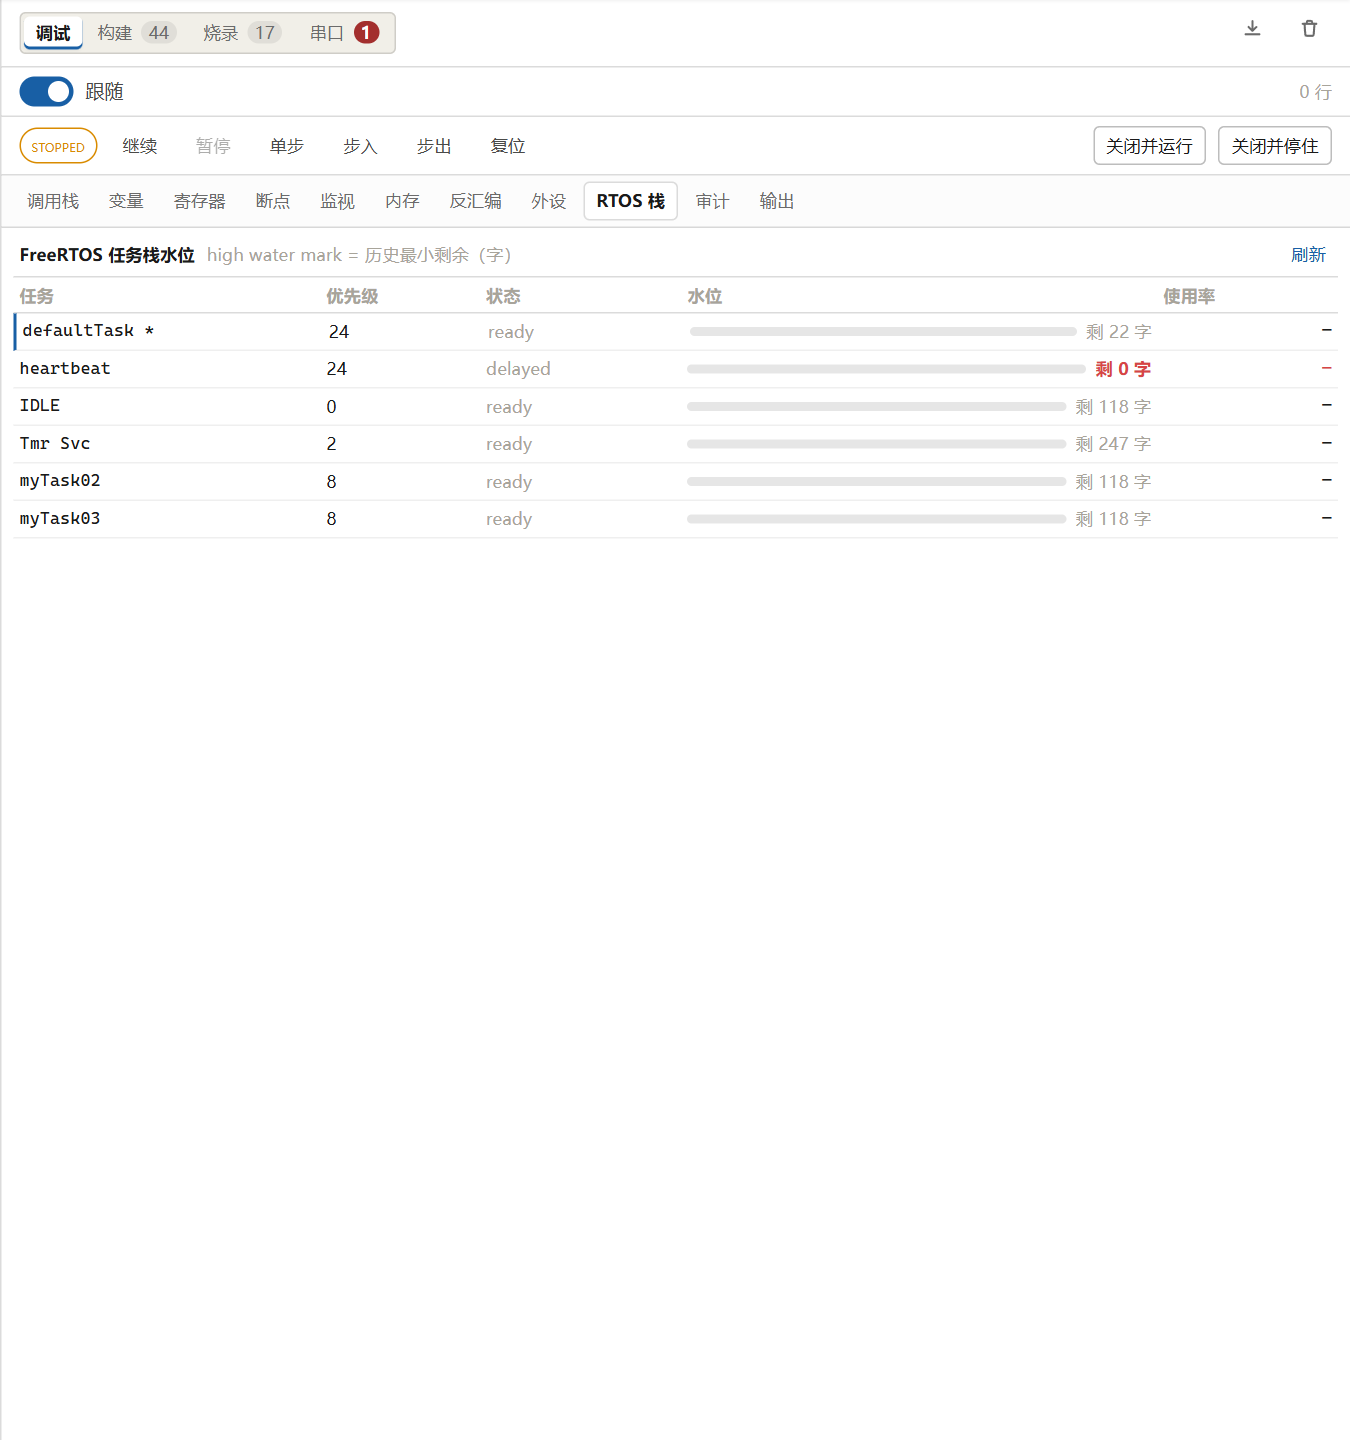 RTOS 栈水位: heartbeat 任务剩 0 字(红色 critical) |
P1 监视求值 · P2 CMSIS-SVD 外设字段解码 · P3 FreeRTOS 任务枚举与栈高水位;能力自描述在 capabilities.meta.debug.features,面板按它显示页签。
④ 串口工作区:字节为真值,文本只是投影
每个字节批次都带 seq / dir / t / len / gap,方向过滤、搜索、换表示全在客户端做,切视图不丢游标。四个视图:行 / 字节 / 终端 / 波形;发送面板支持文本 / ASCII / GBK / HEX + 行尾,TX 与 RX 同构入面。
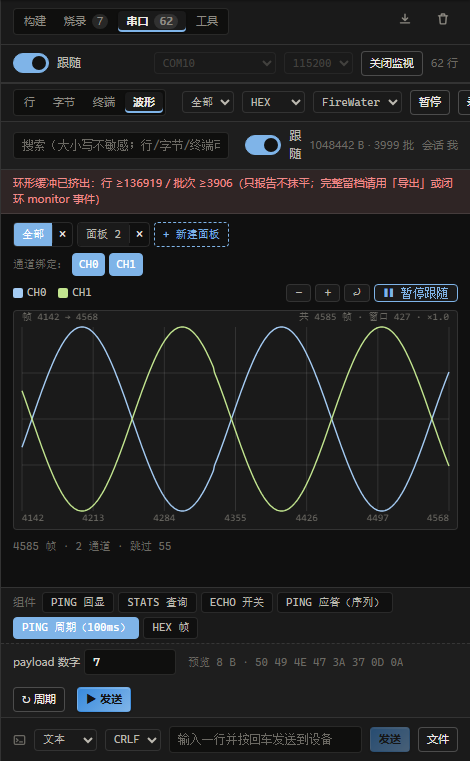 波形页:FireWater 双通道正弦 · 多面板独立缩放 · 发送组件(PING 周期) |
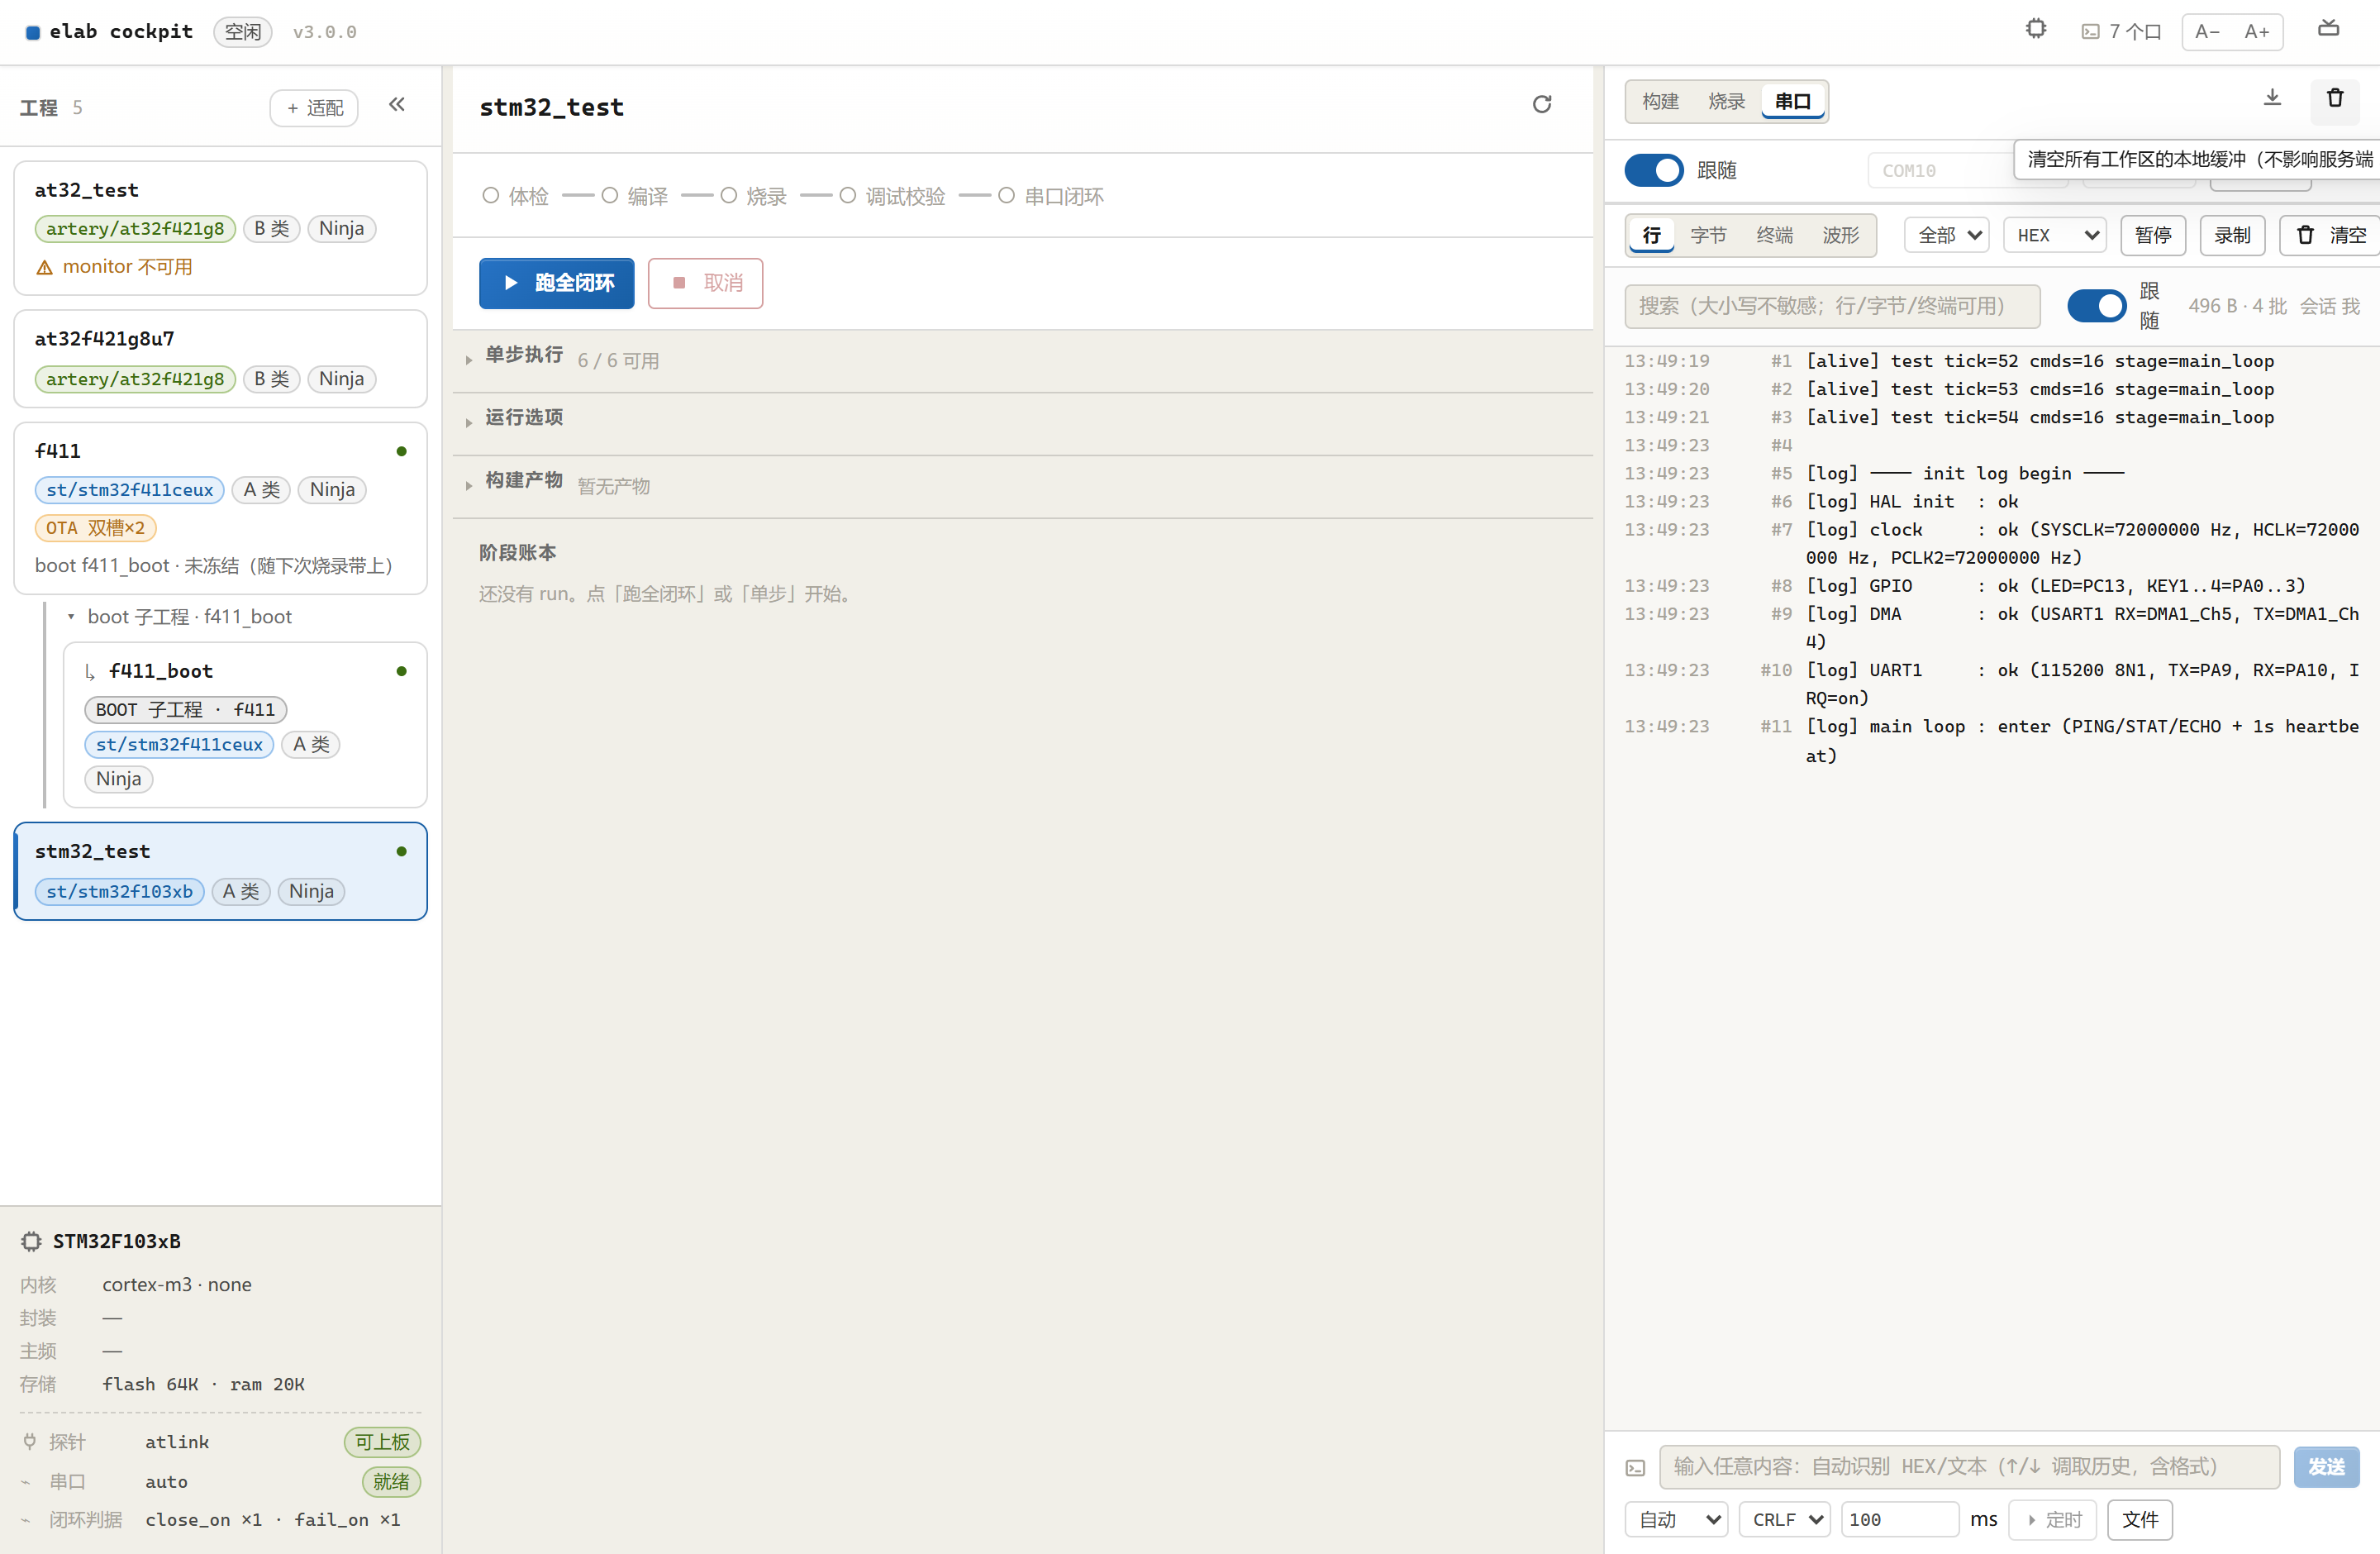 行视图: [alive] tick=… 心跳与固件启动日志同屏 |
- 解码器是会话属性:agent 用
elab_serial action=monitor op=decoder/elab_serial action=decode选定后,面板波形页标「agent 选定」,读的是内核帧环的同一份帧。 - 监视是"看"不是证据:实时流只活环形缓冲;可复核判定走闭环
monitor。串口监视与闭环 run 双向 409 互斥,agent 会话带租约到期自动释放端口。
帧协议增强(2026-11-05,STM32F103C8T6 实机):工程 profile 现在支持位域
(bit_offset / bit_length / bit_order)、变长切帧(frame.length_field)与
多 ID 分发(frame.id_field + variants);帧协议 抽屉内置 4 份只读模板
(遥测 / MAVLink / Modbus RTU / DL/T 645),支持未保存草稿预览和字段值反向组帧
(成功后 HEX 直接填入发送框)。Agent 通过 elab_frame / elab_frame_learn 只写声明式 JSON,
写操作受 allowAgentWrite + rev 乐观锁保护。
★ Agent 自学习协议:不认识的格式,抓一段字节就会解
给 agent 一段没人告诉过它的抓包,它自己推出帧头、帧长、校验、消息 ID、字段切分,
落成工程 profile 后立刻按该协议实时解码——不需要按格式写代码,也不需要人先读手册。
2026-11-05 在 F103 上用一段故意"没人认识"的私有协议(5A A5 + id + 4B 负载 + CRC8/Maxim)
真机跑通:
| 步骤 | Agent 工具 / 端点 | 真机结果 |
|---|---|---|
| 抓包 | elab_serial_capture(可布防:按字节 pattern / 解码字段 / 第 N 帧触发,带预录) | 命中 field mv>3350,45 批次 6.5 KB,命中前的现场一并留证 |
| 自学 | elab_frame_learn action=learn(capture=<录制文件>) | 帧头 5AA5、定长 10、crc8_maxim、id@2 两种取值 → 置信度 0.99,回放 168/168 |
| 证明可逆 | action=verify | 解 → 逐字段重编 → 与线上字节比对 177/177 全等 |
| 自动匹配 | action=auto(工程已有 4 个 profile 时挑最像的) | 选中 profile:f103-private(0.709),不并列不硬猜 |
| 生成代码 | action=codegen | generated/f103-private.h,gcc -std=c99 -Wall -Werror 干净编译 |
| 即刻解码 | elab_serial action=monitor op=decoder | 直播 59 帧 / 6 通道,ENV(temp/hum) 与 VSYS(mV/mA) 按 id 分发,位标志 DATA/VSYS 同时给出 |
learn 只产草稿、不写文件:证据链("帧头命中几次""校验通过率""哪些片段长度不符被排除")
与置信度一起返回,人复核后走 save 的 rev 乐观锁落盘——学习可证伪,不会偷偷改你的配置。
字段名推断不出语义时诚实写成 b3 / b5,由 agent 读过固件源码后再改名(这份 profile 就是这么来的)。
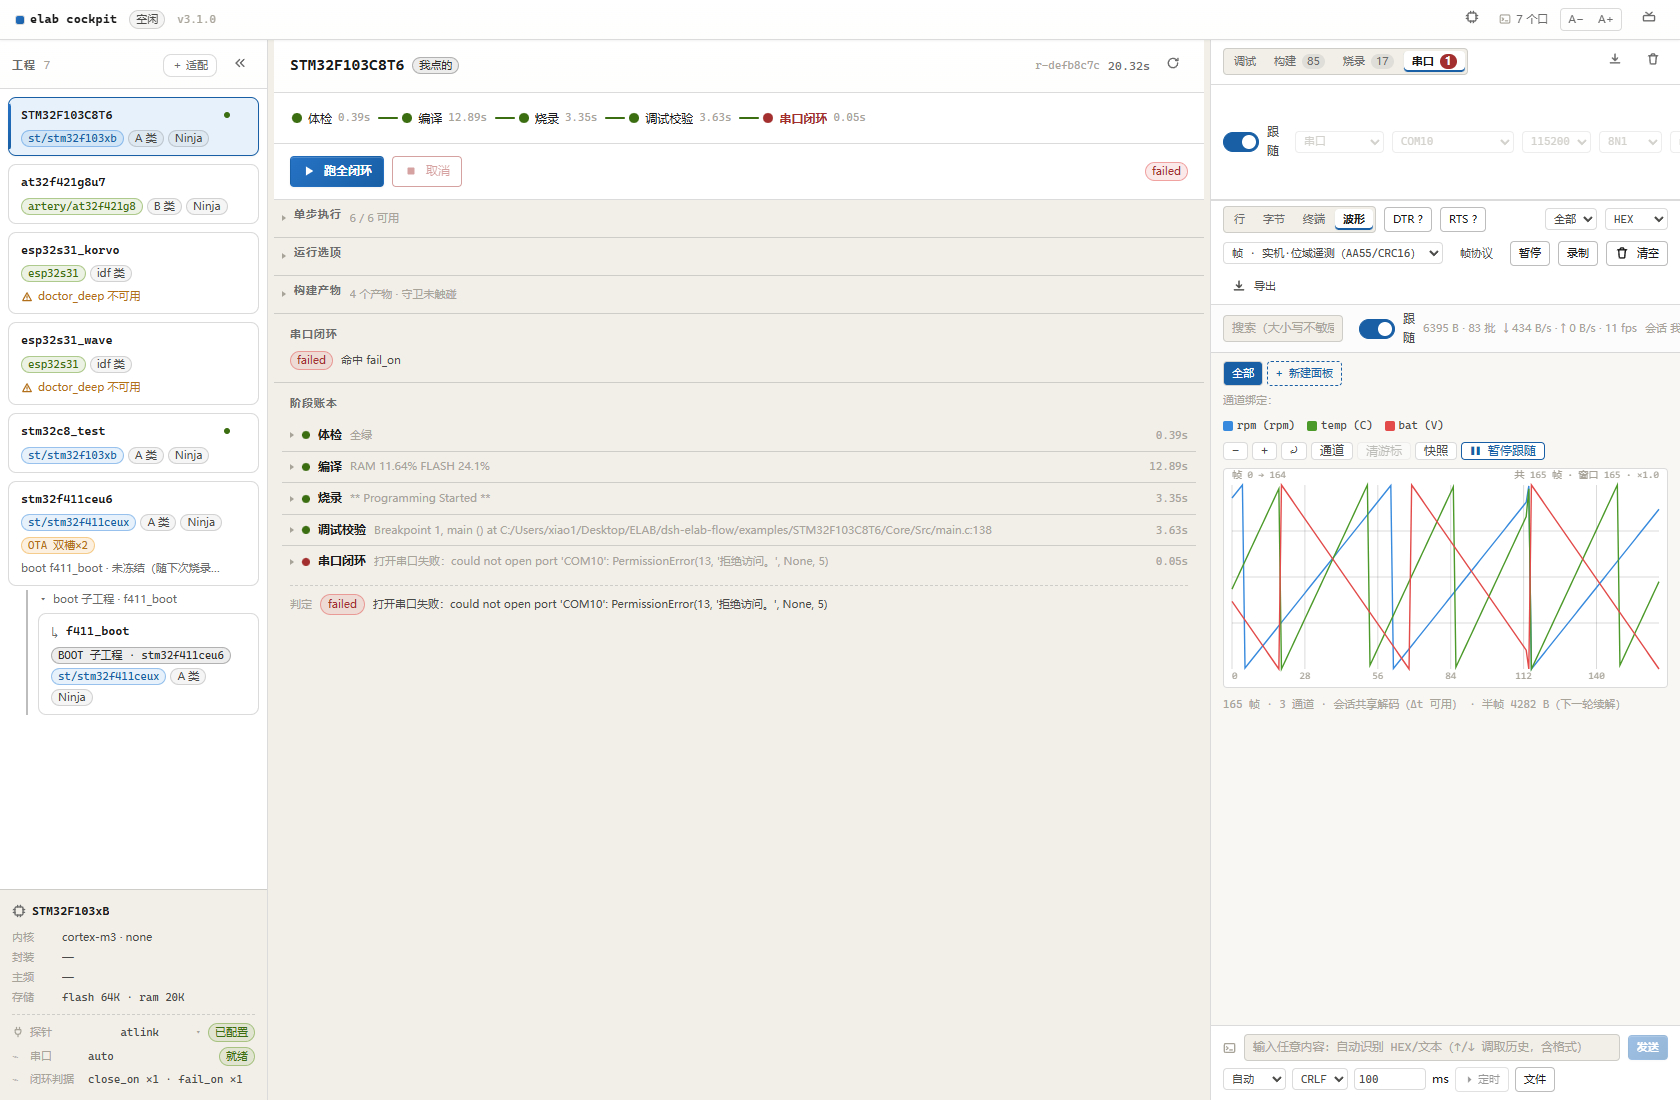 位域遥测: AA55 头 + CRC16,同一字节拆 mode/flags |
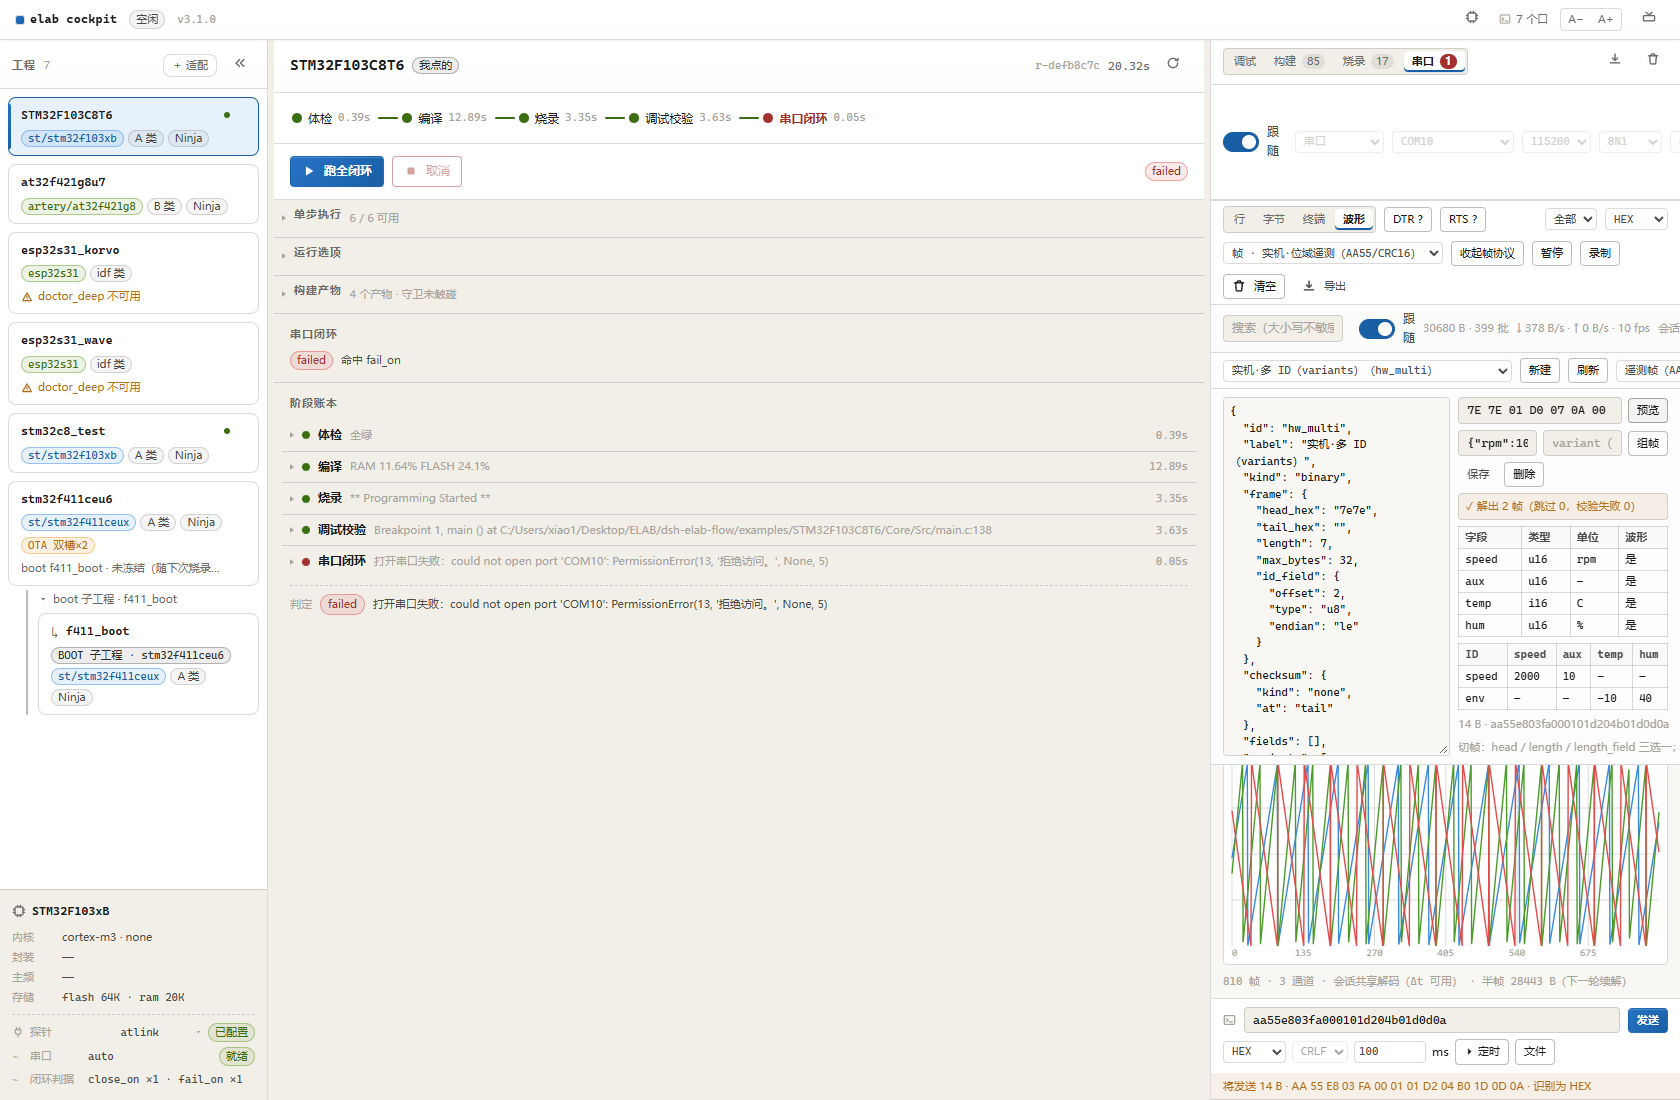 多 ID:一个 profile 按 id_field 分发 speed/aux 与 temp/hum |
⑤ 适配包与社区市场:芯片知识只住在数据层
骨架仓本身零芯片。芯片参数、厂商指纹、平台坑位全部来自适配包;包之间互不依赖,改包后 elab pkg index 重生成索引,CI 用 --check 拦漂移。
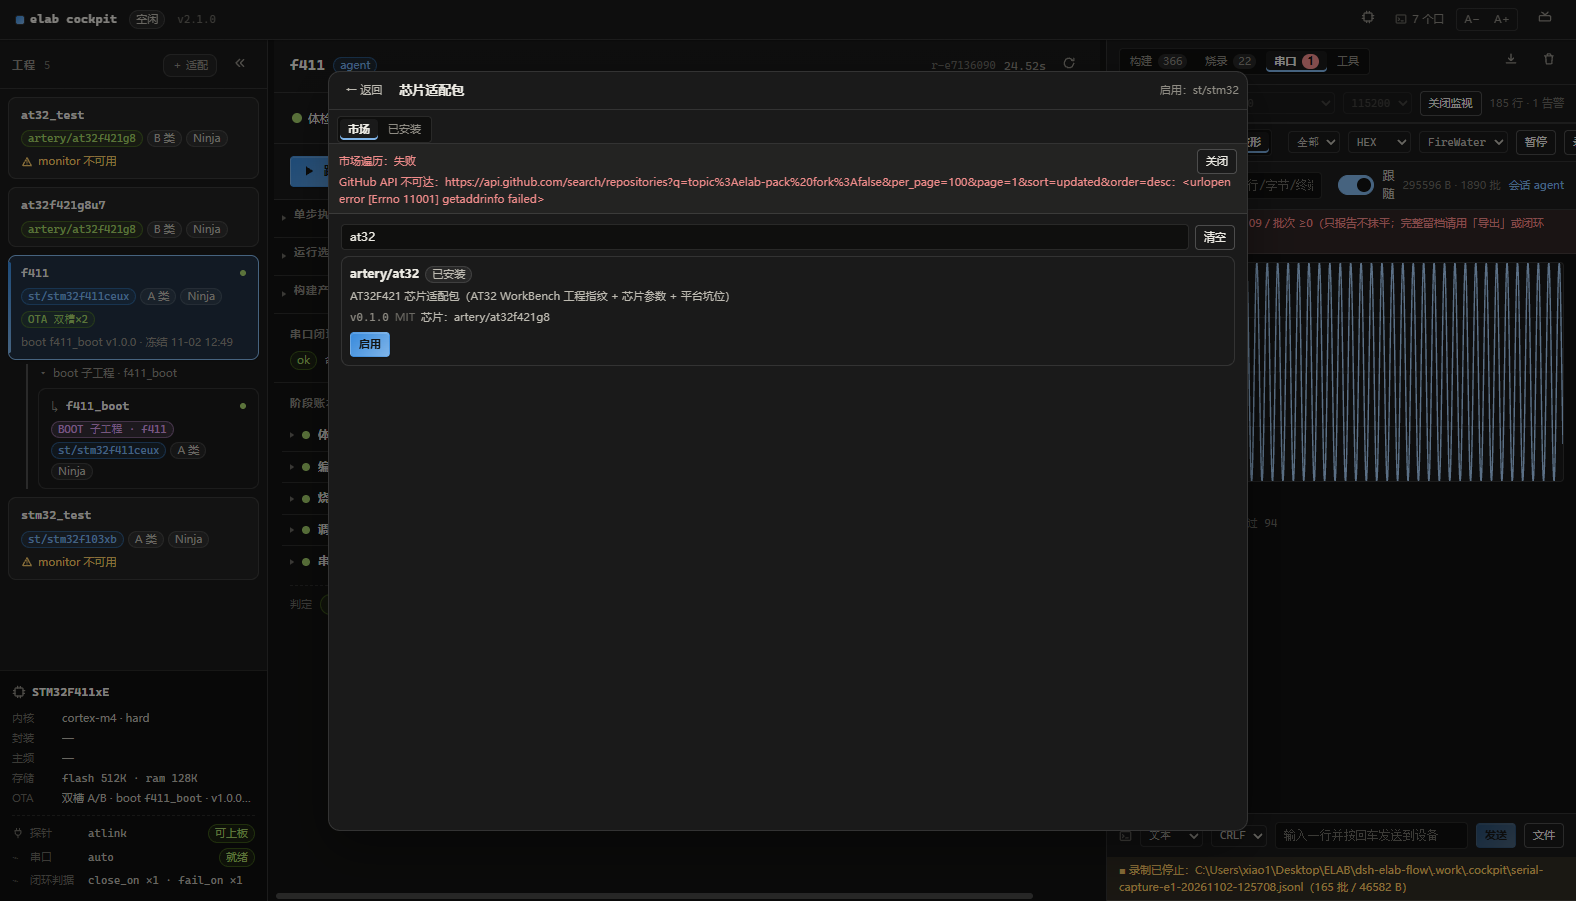 市场搜索: at32 一键安装(来源 / 版本 / 芯片列表) |
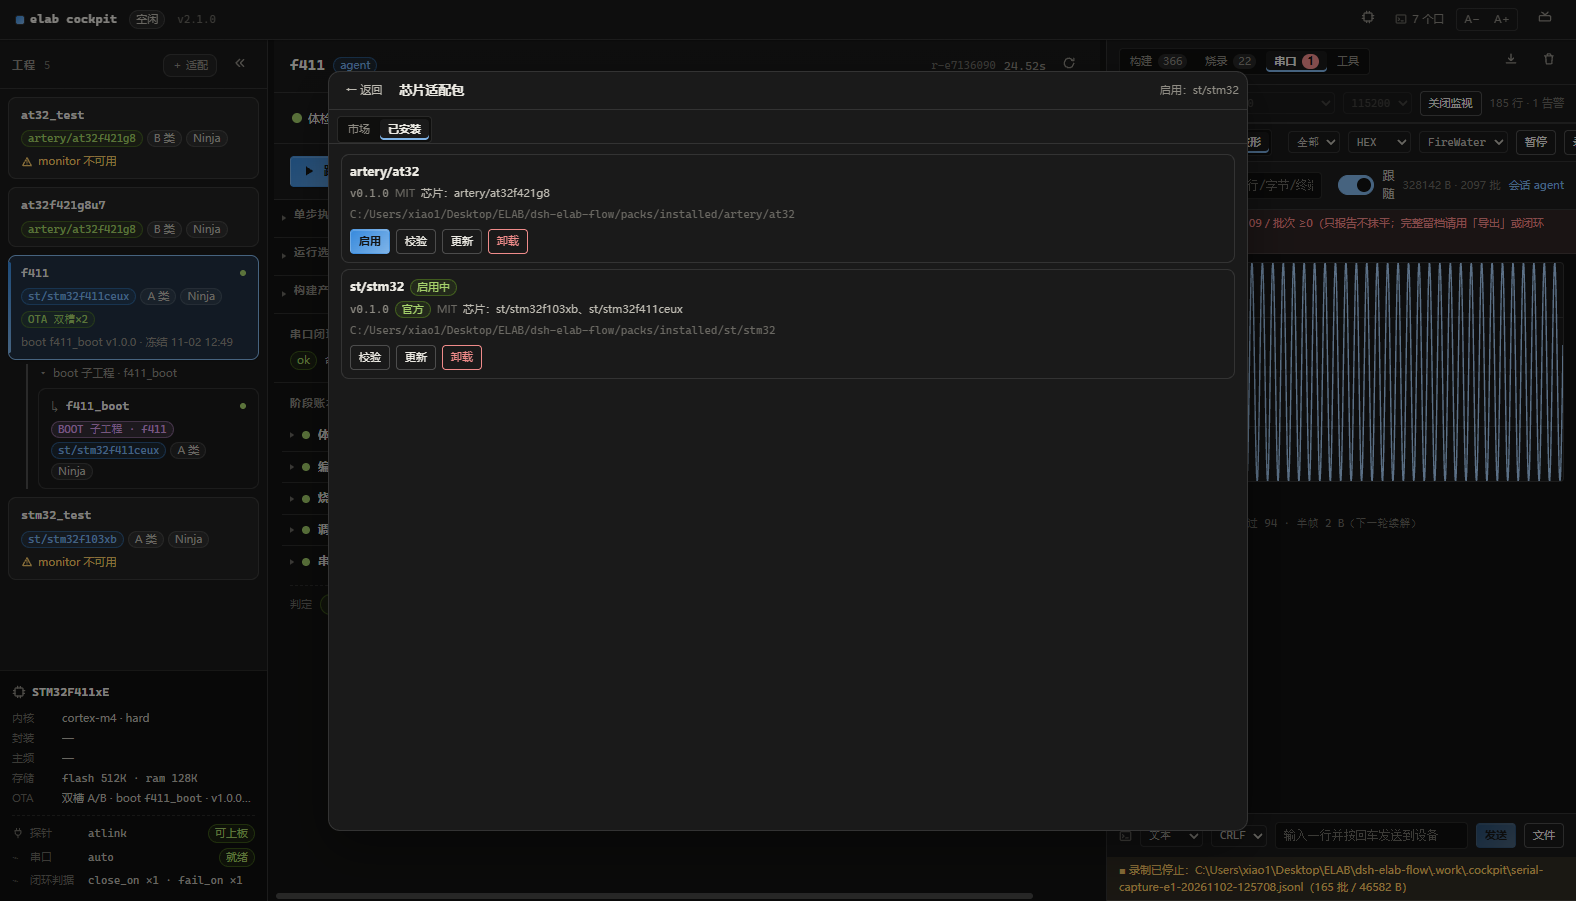 已安装管理:启用 / 校验 / 更新 / 卸载,一次只启用一套 |
内置 st/stm32 用 elab pkg bootstrap;其它厂商(如 artery/at32)走外置 GitHub 包仓 + 市场索引。贡献新芯片见 market/CONTRIBUTING.md。
⑥ DSH 面板:agent 在跑,你在旁边看
窄栏里是同一个闭环:阶梯进度、日志尾、FLASH/RAM 占位、构建/烧录/调试/串口四通道、串口四视图、调试工作区。插件首次打开自动下载内核归档并补齐工具链,宿主只需 Python ≥ 3.10。
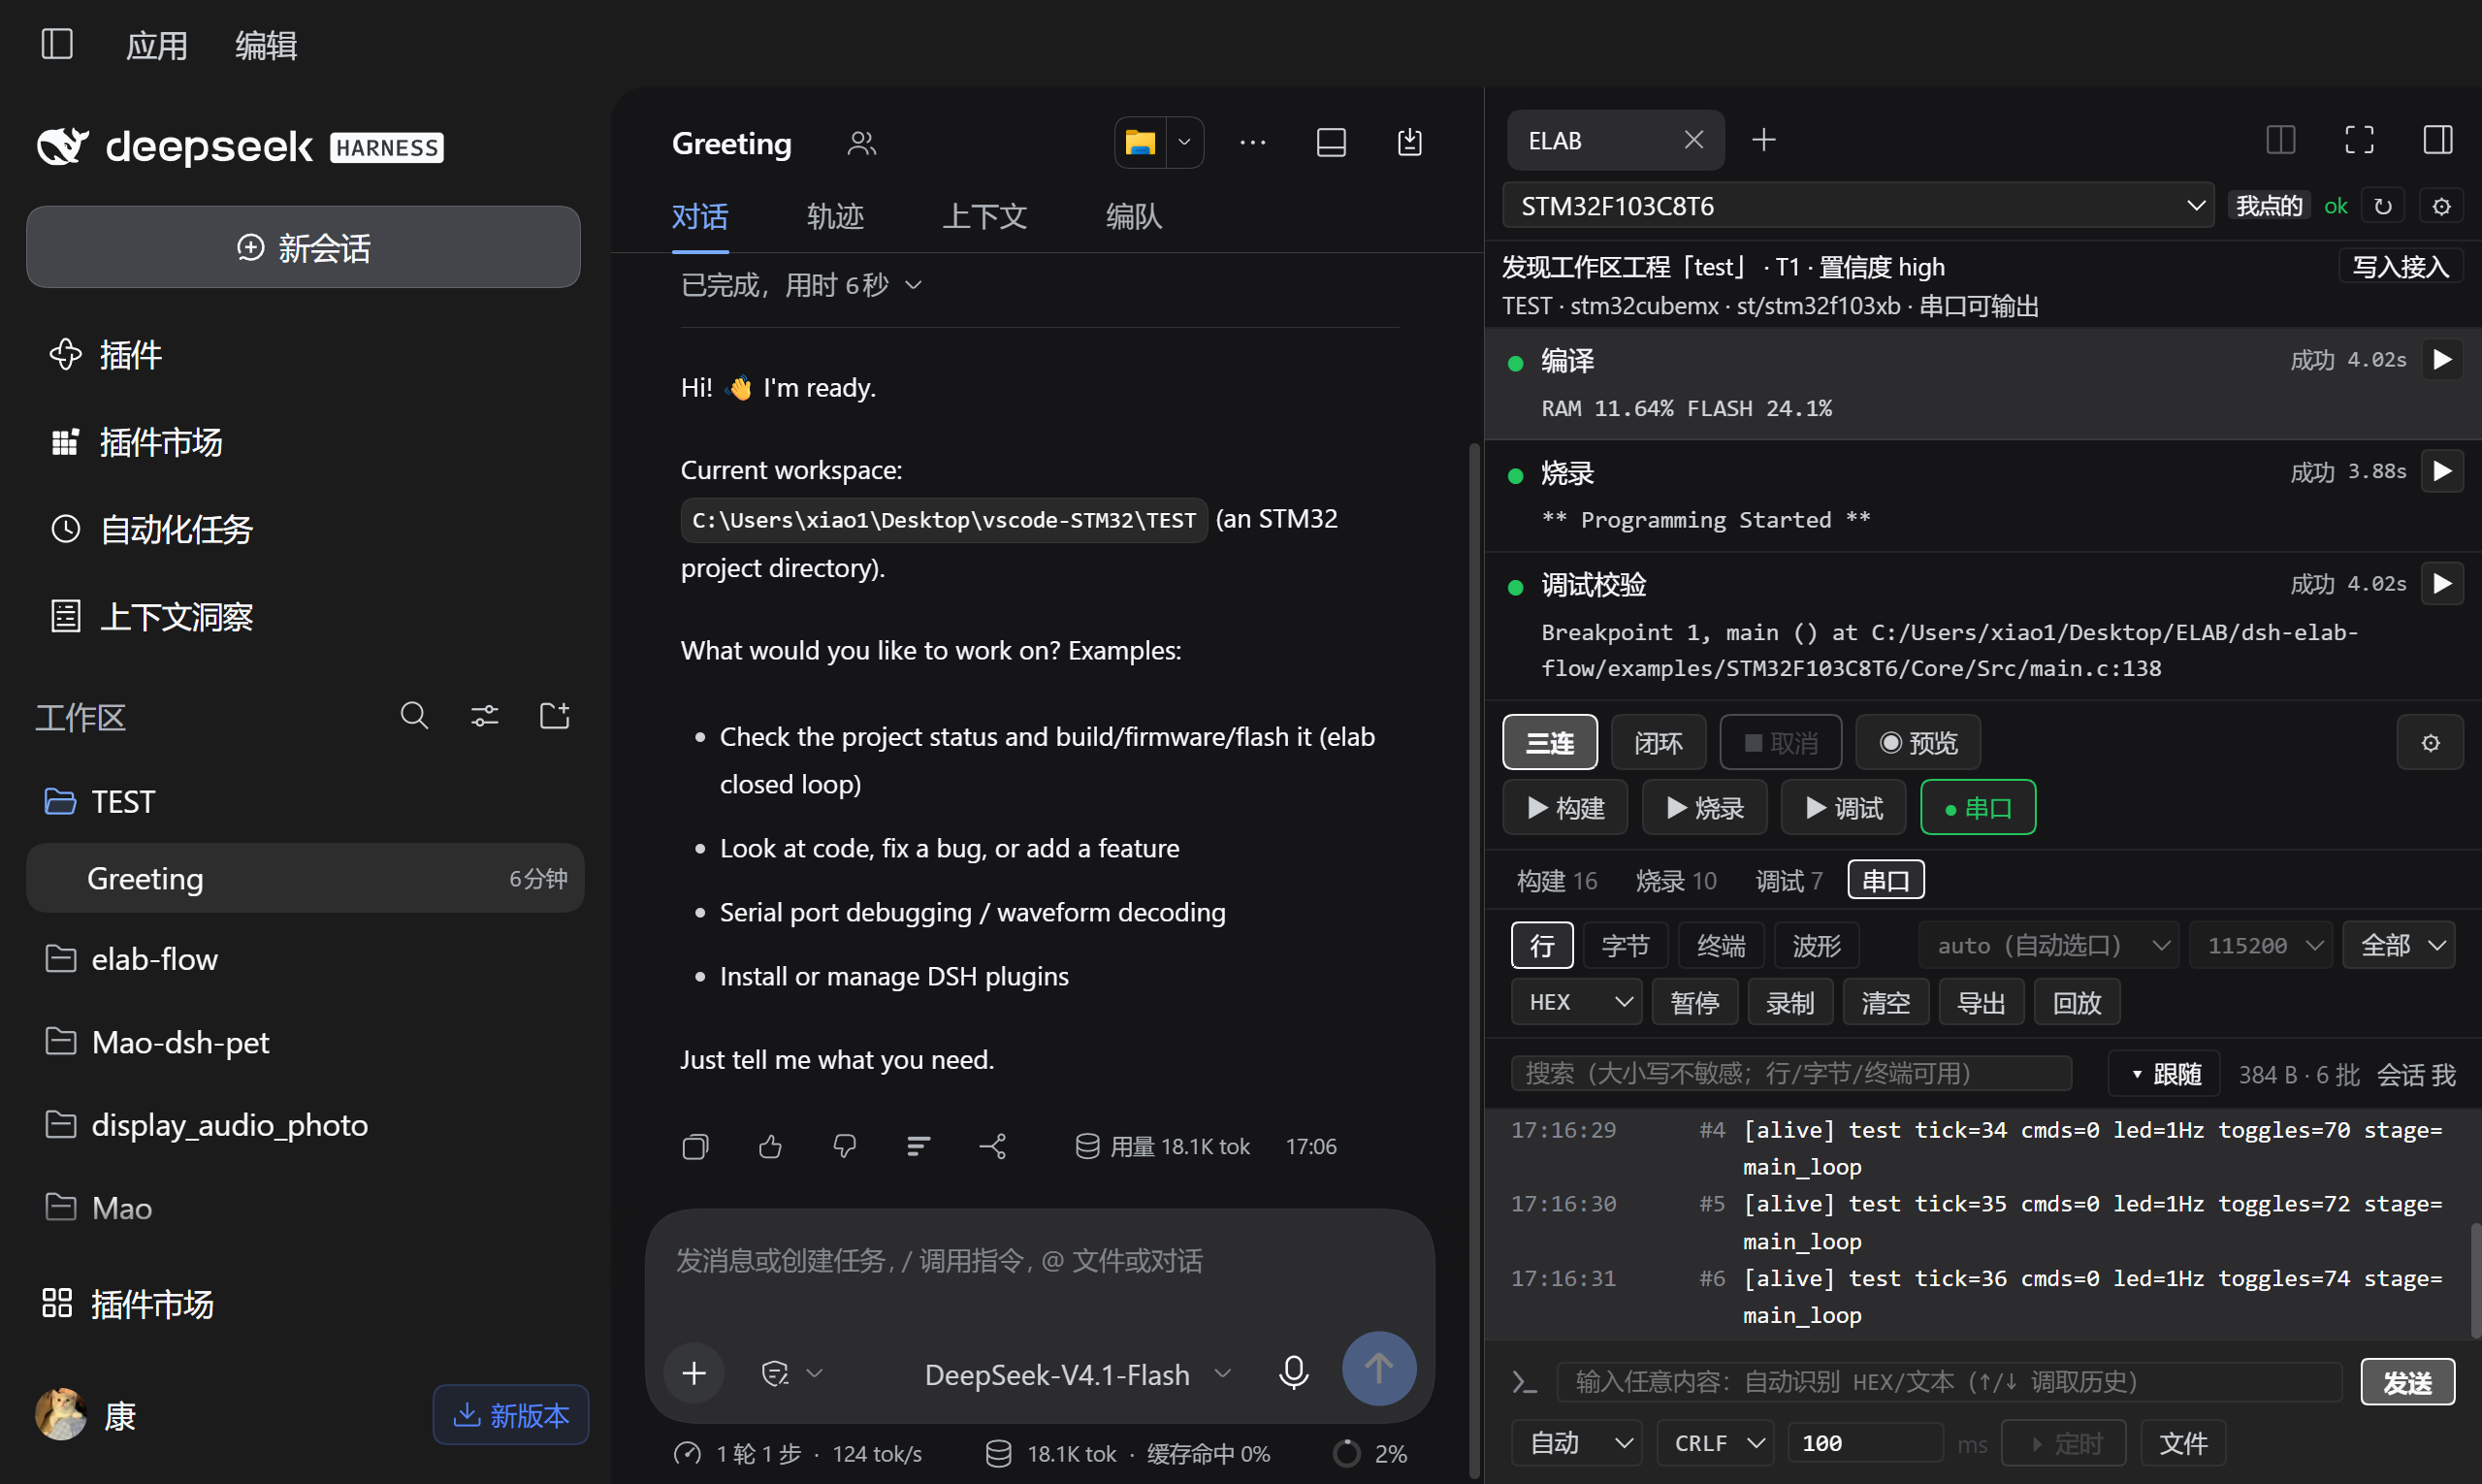 DSH 右栏:对话与 ELAB 面板同屏;agent 发起 run 自动切到对应工程 |
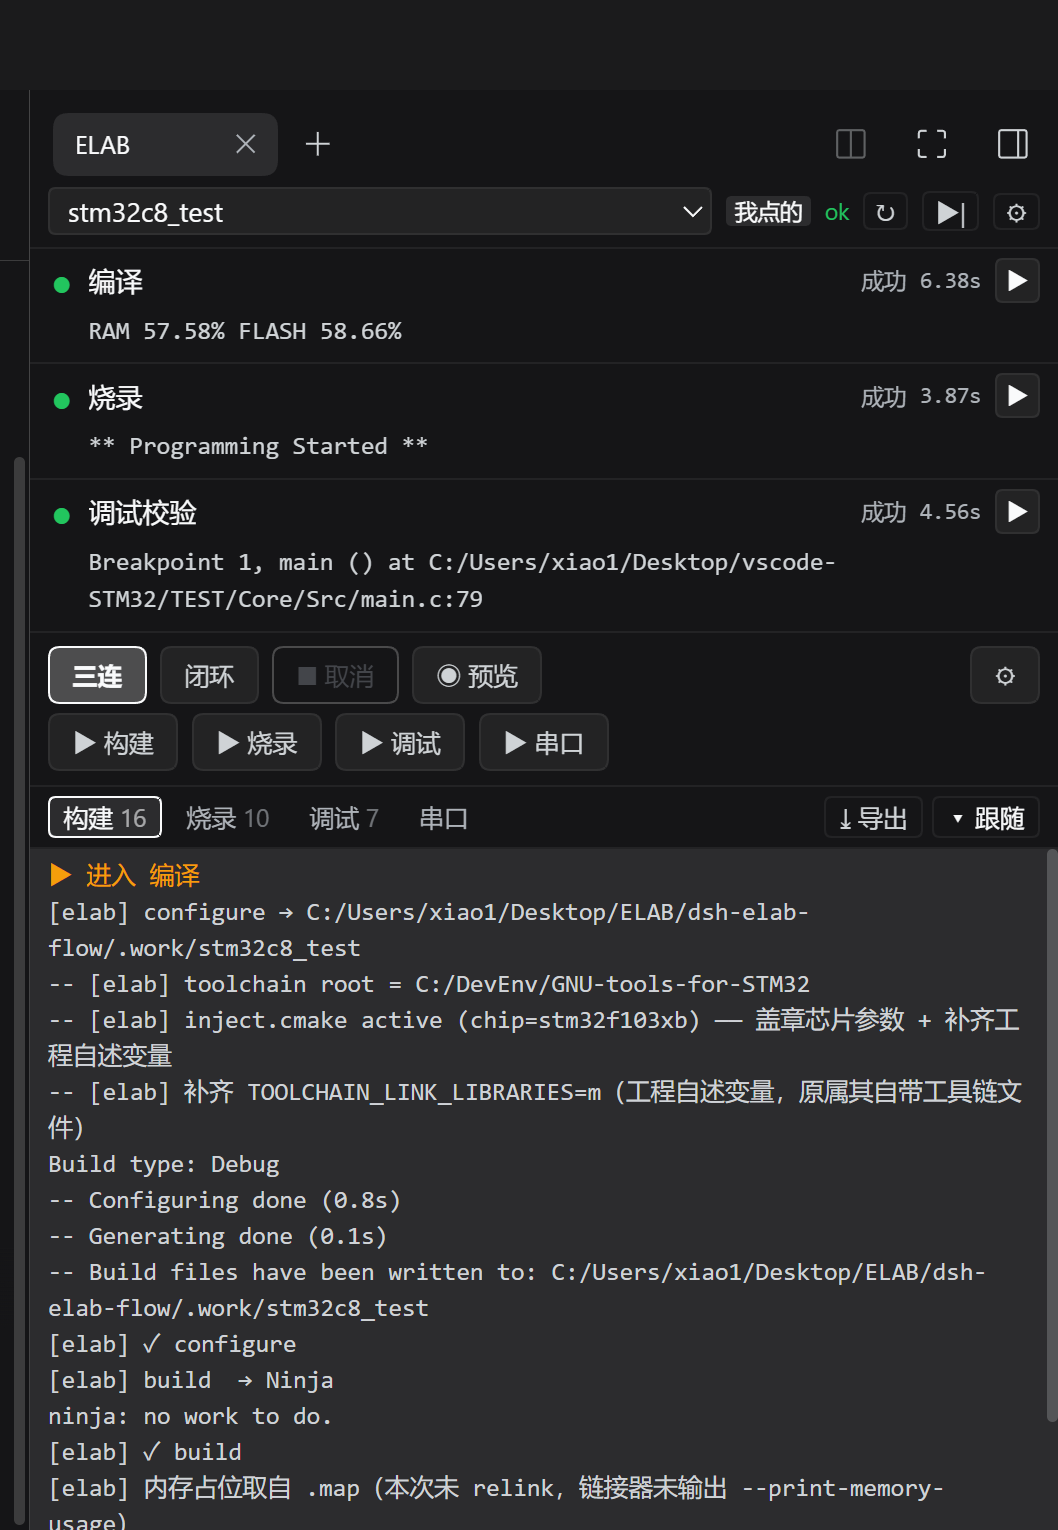 三连全绿:编译(RAM/FLASH)→ 烧录 → 调试校验逐行落账 |
安装:dsh plugin --profile web add github:xkk6663/elab-flow#path:/packages/dsh-elab-cockpit(或 npm install dsh-elab-cockpit),重载窗口后右栏出现 elab tab。DSH 里的 agent 调用教程见 插件 README。
⑦ 多芯同流程:ESP32-S31 实机闭环(外带工具链 provider)
同一句 elab loop -p esp32s31_korvo,在 ESP32-S31 上跑完 体检 → 编译 → 烧录 → 烧录校验 → 串口闭环:
阶段轨五步全绿,串口判据命中 1Hz [alive] tick=… toggles=…,内存条显示 16 MB Flash / 512 KB RAM。
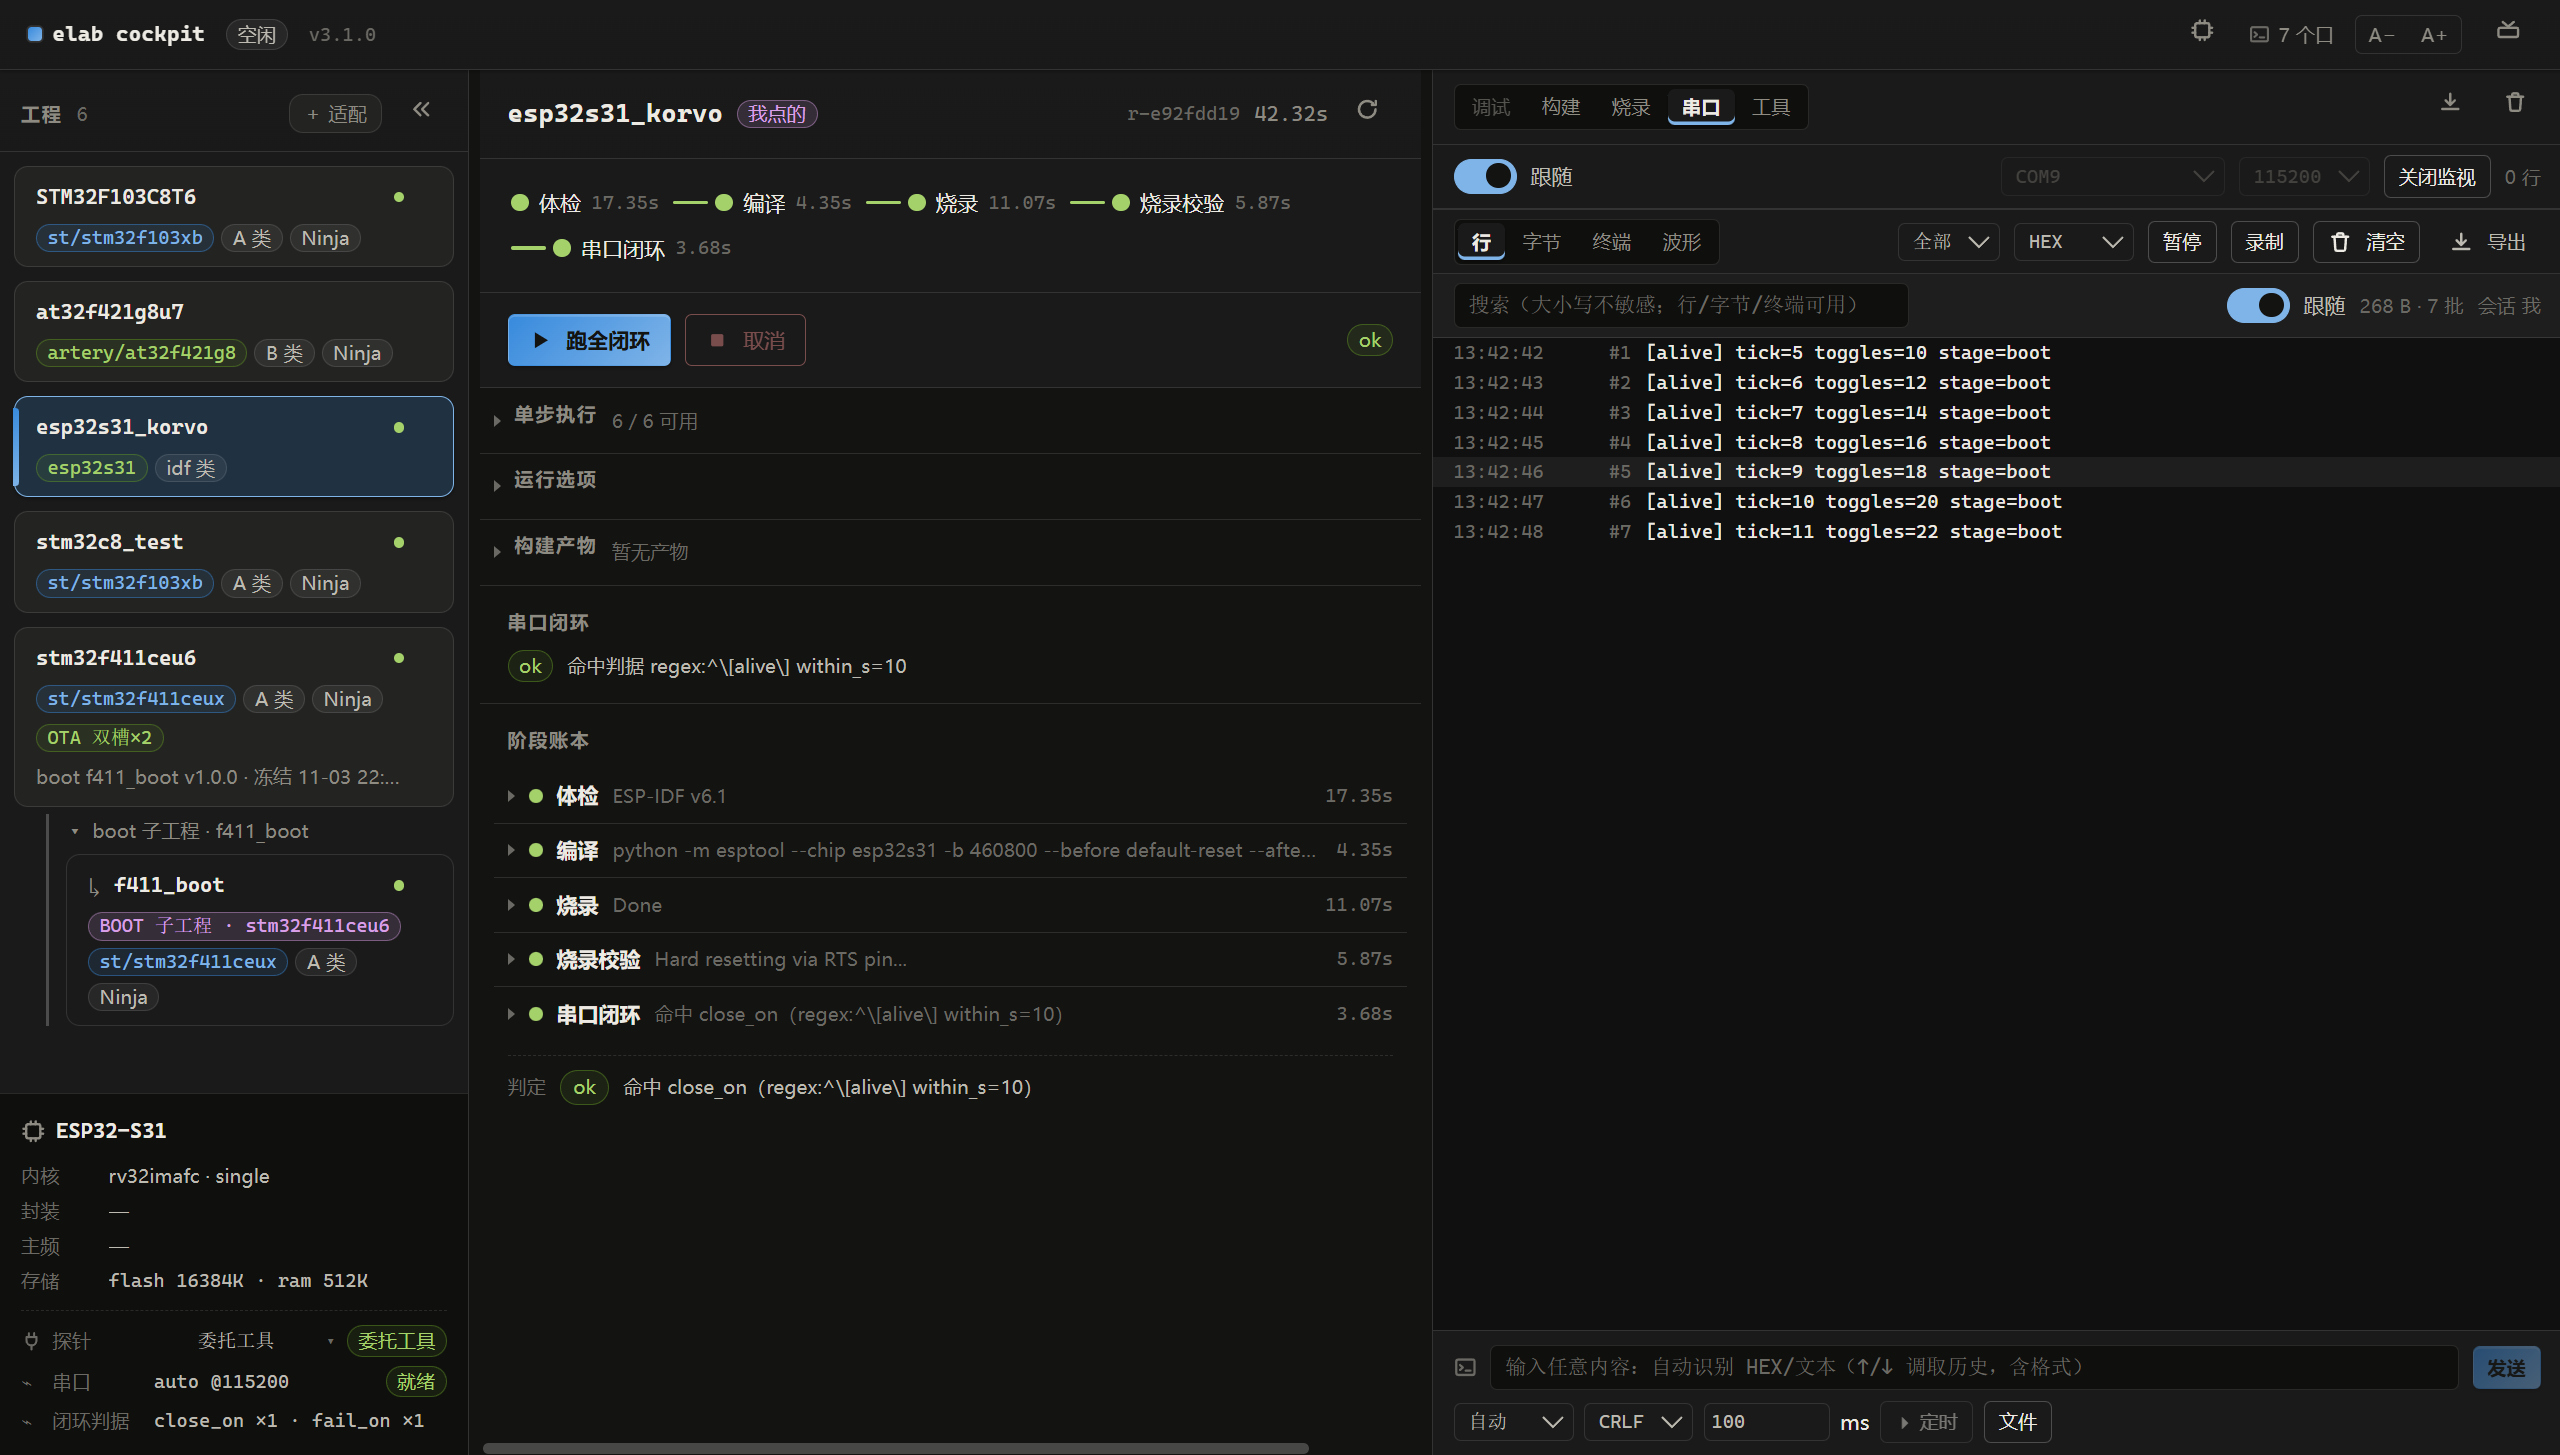
ESP32-S31-Korvo(N16R16)实机:esp32s31_korvo 五阶段全绿;右列串口工作区收到 [alive] tick=5…11 toggles=10…22;左下角芯片信息为 RISC-V / Flash 16384 KB / RAM 512 KB
外带工具链(provider: <name>@<range>):内核不内置 ESP-IDF,也不认识 idf.py。
命令模板住在独立的声明式 provider 数据包,项目 YAML 只写绑定:
# projects/esp32s31_korvo.yaml(节选)
pack: espressif/esp32            # 项目固定包:不受 packs/installed/active.json 影响
chip: esp32s31
provider: espressif/idf@>=1 <2   # 唯一绑定;不再写内联 tools
artifacts:
  flash_args: ${work_dir}/flasher_args.json
# providers/official/espressif/idf/provider.yaml(节选)
name: espressif/idf
version: 1.0.0
requires:
  host:
    - { key: tools.idf.python, check: file }
    - { key: tools.idf.idf_path, check: dir }
steps:
  build:
    cmd: ["${env:IDF_PY}", "${env:IDF_PATH}/tools/idf.py", "-B", "build", "-DIDF_TARGET=${chip.target}", "build"]
    timeout_s: 1800
  flash:
    cmd: ["${env:IDF_PY}", "${env:IDF_PATH}/tools/idf.py", "-B", "build", "-p", "${serial_port}", "flash"]
  debug_verify:
    cmd: ["${env:IDF_PY}", "-m", "esptool", "--chip", "${chip.flash_chip}", "--port", "${serial_port}", "--baud", "460800", "verify-flash", "${json_args:${work_dir}/flasher_args.json#flash_files}"]
    timeout_s: 300
- 数据与执行分离:芯片事实在 pack(
${chip.target}/${chip.flash_chip})、机器路径在elab.host.yaml(${host:tools.idf.*})、命令模板在 provider;三者都不写进内核。 - 预览与实跑同源:
elab run --dry-run打印的就是执行器实际 materialize 出的 argv,没有第二套拼命令逻辑。 - 事件名不变:委托只换执行者,事件仍是规范步骤名(
build/flash/debug_verify),日志照常落在对应通道。 - 缺步骤不回退:provider 未提供的步骤直接
unavailable报错(例如 ESP-IDF 没有doctor_deep),不会静默掉回原生链。 - 内核保留判断力:
monitor/doctor_deep永不由 provider 提供,串口三态与serial/*事件仍在内核。 - 可显式混用:项目可写
steps.flash: tool:my_flash单步覆盖,但必须写明;artifacts同名键也可覆盖 provider。 - 不需要探针:外带
flash/debug_verify由 provider 的requires.probe: false声明;doctor跳过 ARM 工具链/链接脚本检查,只校验工具命令与主机前提。 - 可复现:
elab provider install记录来源与 sha256,elab.lock.yaml锁版本,elab doctor --strict-lock可在 CI 升级为失败。 - 构建产物自描述:
${json_args:FILE#KEY}把build/flasher_args.json#flash_files展开成 esptool 的偏移/产物对;委托构建成功后按artifacts.map回填 RAM/FLASH 占位(memory_source=map)。
安装与接入:
elab pkg install espressif/esp32        # 芯片包:芯片参数 / 厂商指纹
elab provider install espressif/idf     # 工具链 provider:命令模板,独立于芯片包
装完包会自动跑一次环境自检(elab pkg install/bootstrap/update/activate 之后都会,
等价于 elab setup):芯片包、provider、工具链主机键、串口/探针逐项列出,缺什么直接给下一步命令。
自检只读——不下载工具链、不写 elab.host.yaml;provider 的 toolchain.install 命令原文只打印给人看。
elab setup                       # 复查当前启用的包(0=就绪 / 1=有缺失)
elab setup --pack espressif/esp32  # 指定包
elab setup -p my-project         # 连同工程的串口 / 探针一起查(自动用项目固定的 pack)
elab adapt <path> 识别 ESP-IDF 工程(根 CMakeLists.txt include project.cmake,芯片读 sdkconfig 的 CONFIG_IDF_TARGET)后直接生成
provider: espressif/idf@>=1 <2,不再写内联 tools:(--no-provider 才保留内联兜底)——
后续外部工程(如 pet_companion)直接复用这条接入路径。
新机器先装 ESP-IDF:用 EIM(ESP-IDF Installation Manager) 装好 v6.1,再把 elab.host.yaml: tools.idf 指向 EIM 的安装路径(激活脚本由 env_from_cmd 等价替代,不用手动 export)。elab setup --pack espressif/esp32 会把 provider 里声明的安装命令、文档链接和要回填的 tools.idf.* 键一起打印出来。完整步骤见 ESP32 适配包 README。
⑧ CLI:一条命令跑完,也能被 CI 直接调用
终端每行按类型着色:编译进度、warning、烧录 Verified OK、串口心跳不会混成一片灰字。退出码即结论:0 ok / 1 failed / 2 inconclusive。
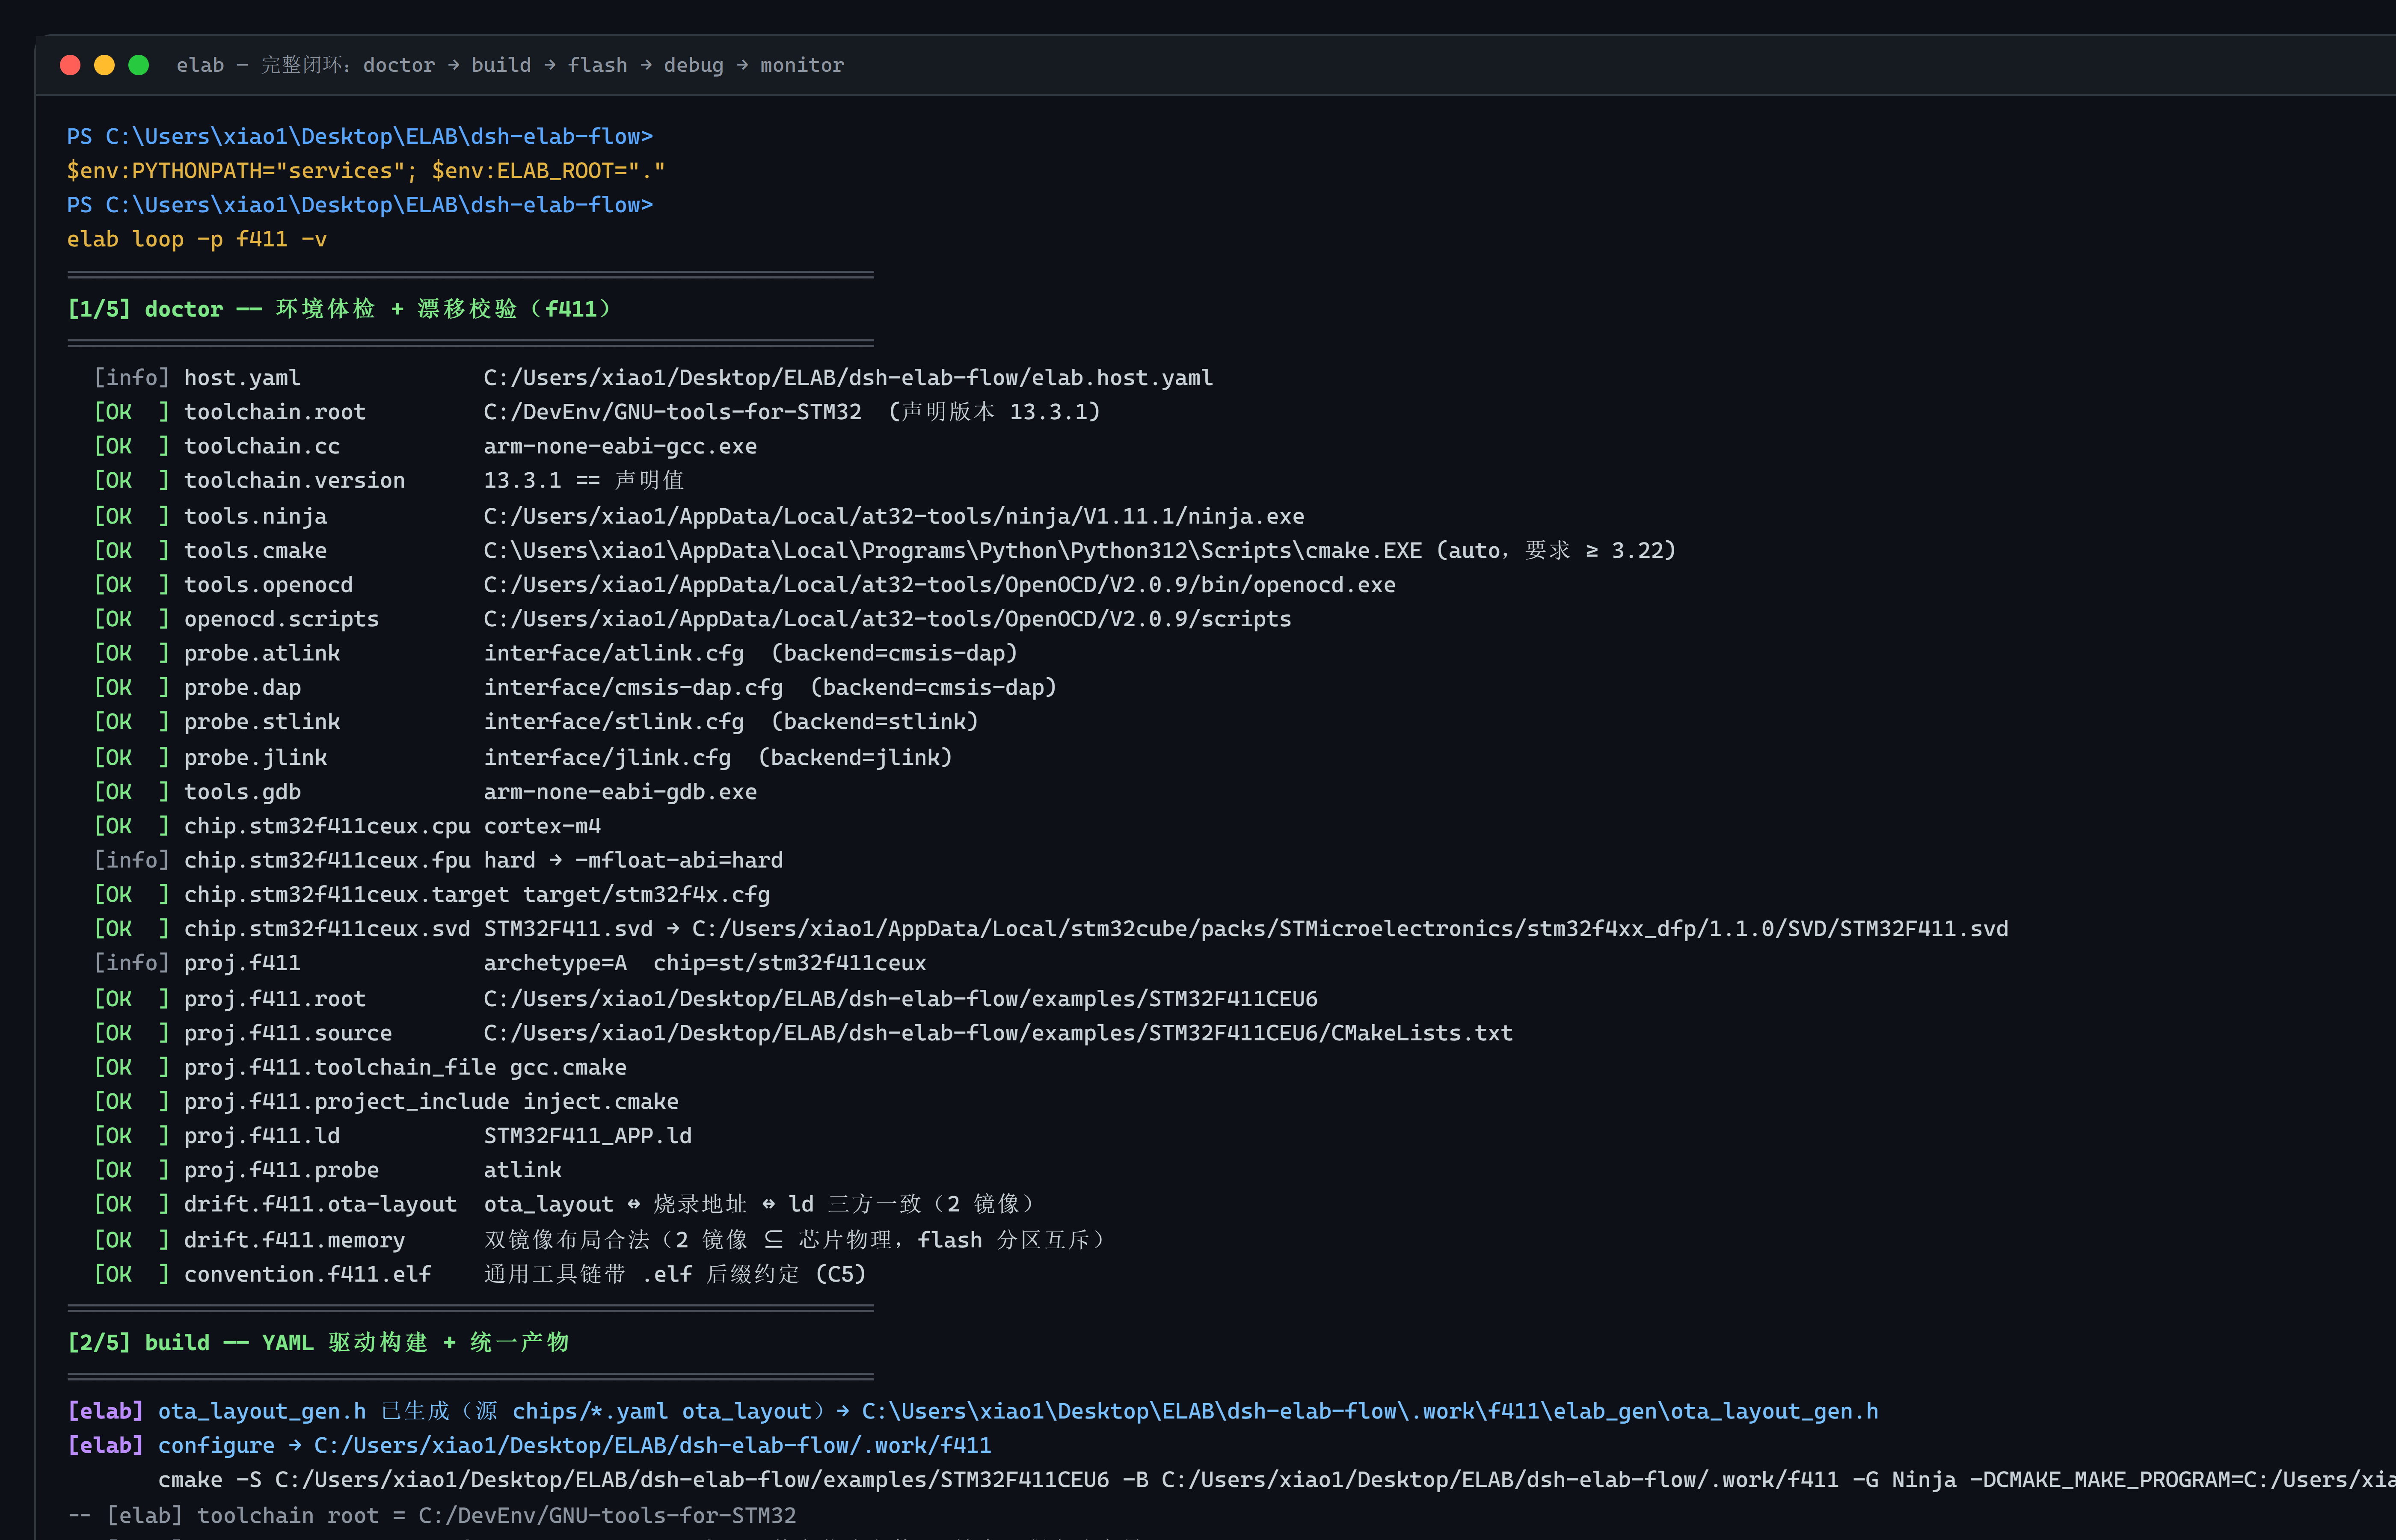 elab loop -p f411 -v:五阶段分色,doctor 全绿 + build 进度 |
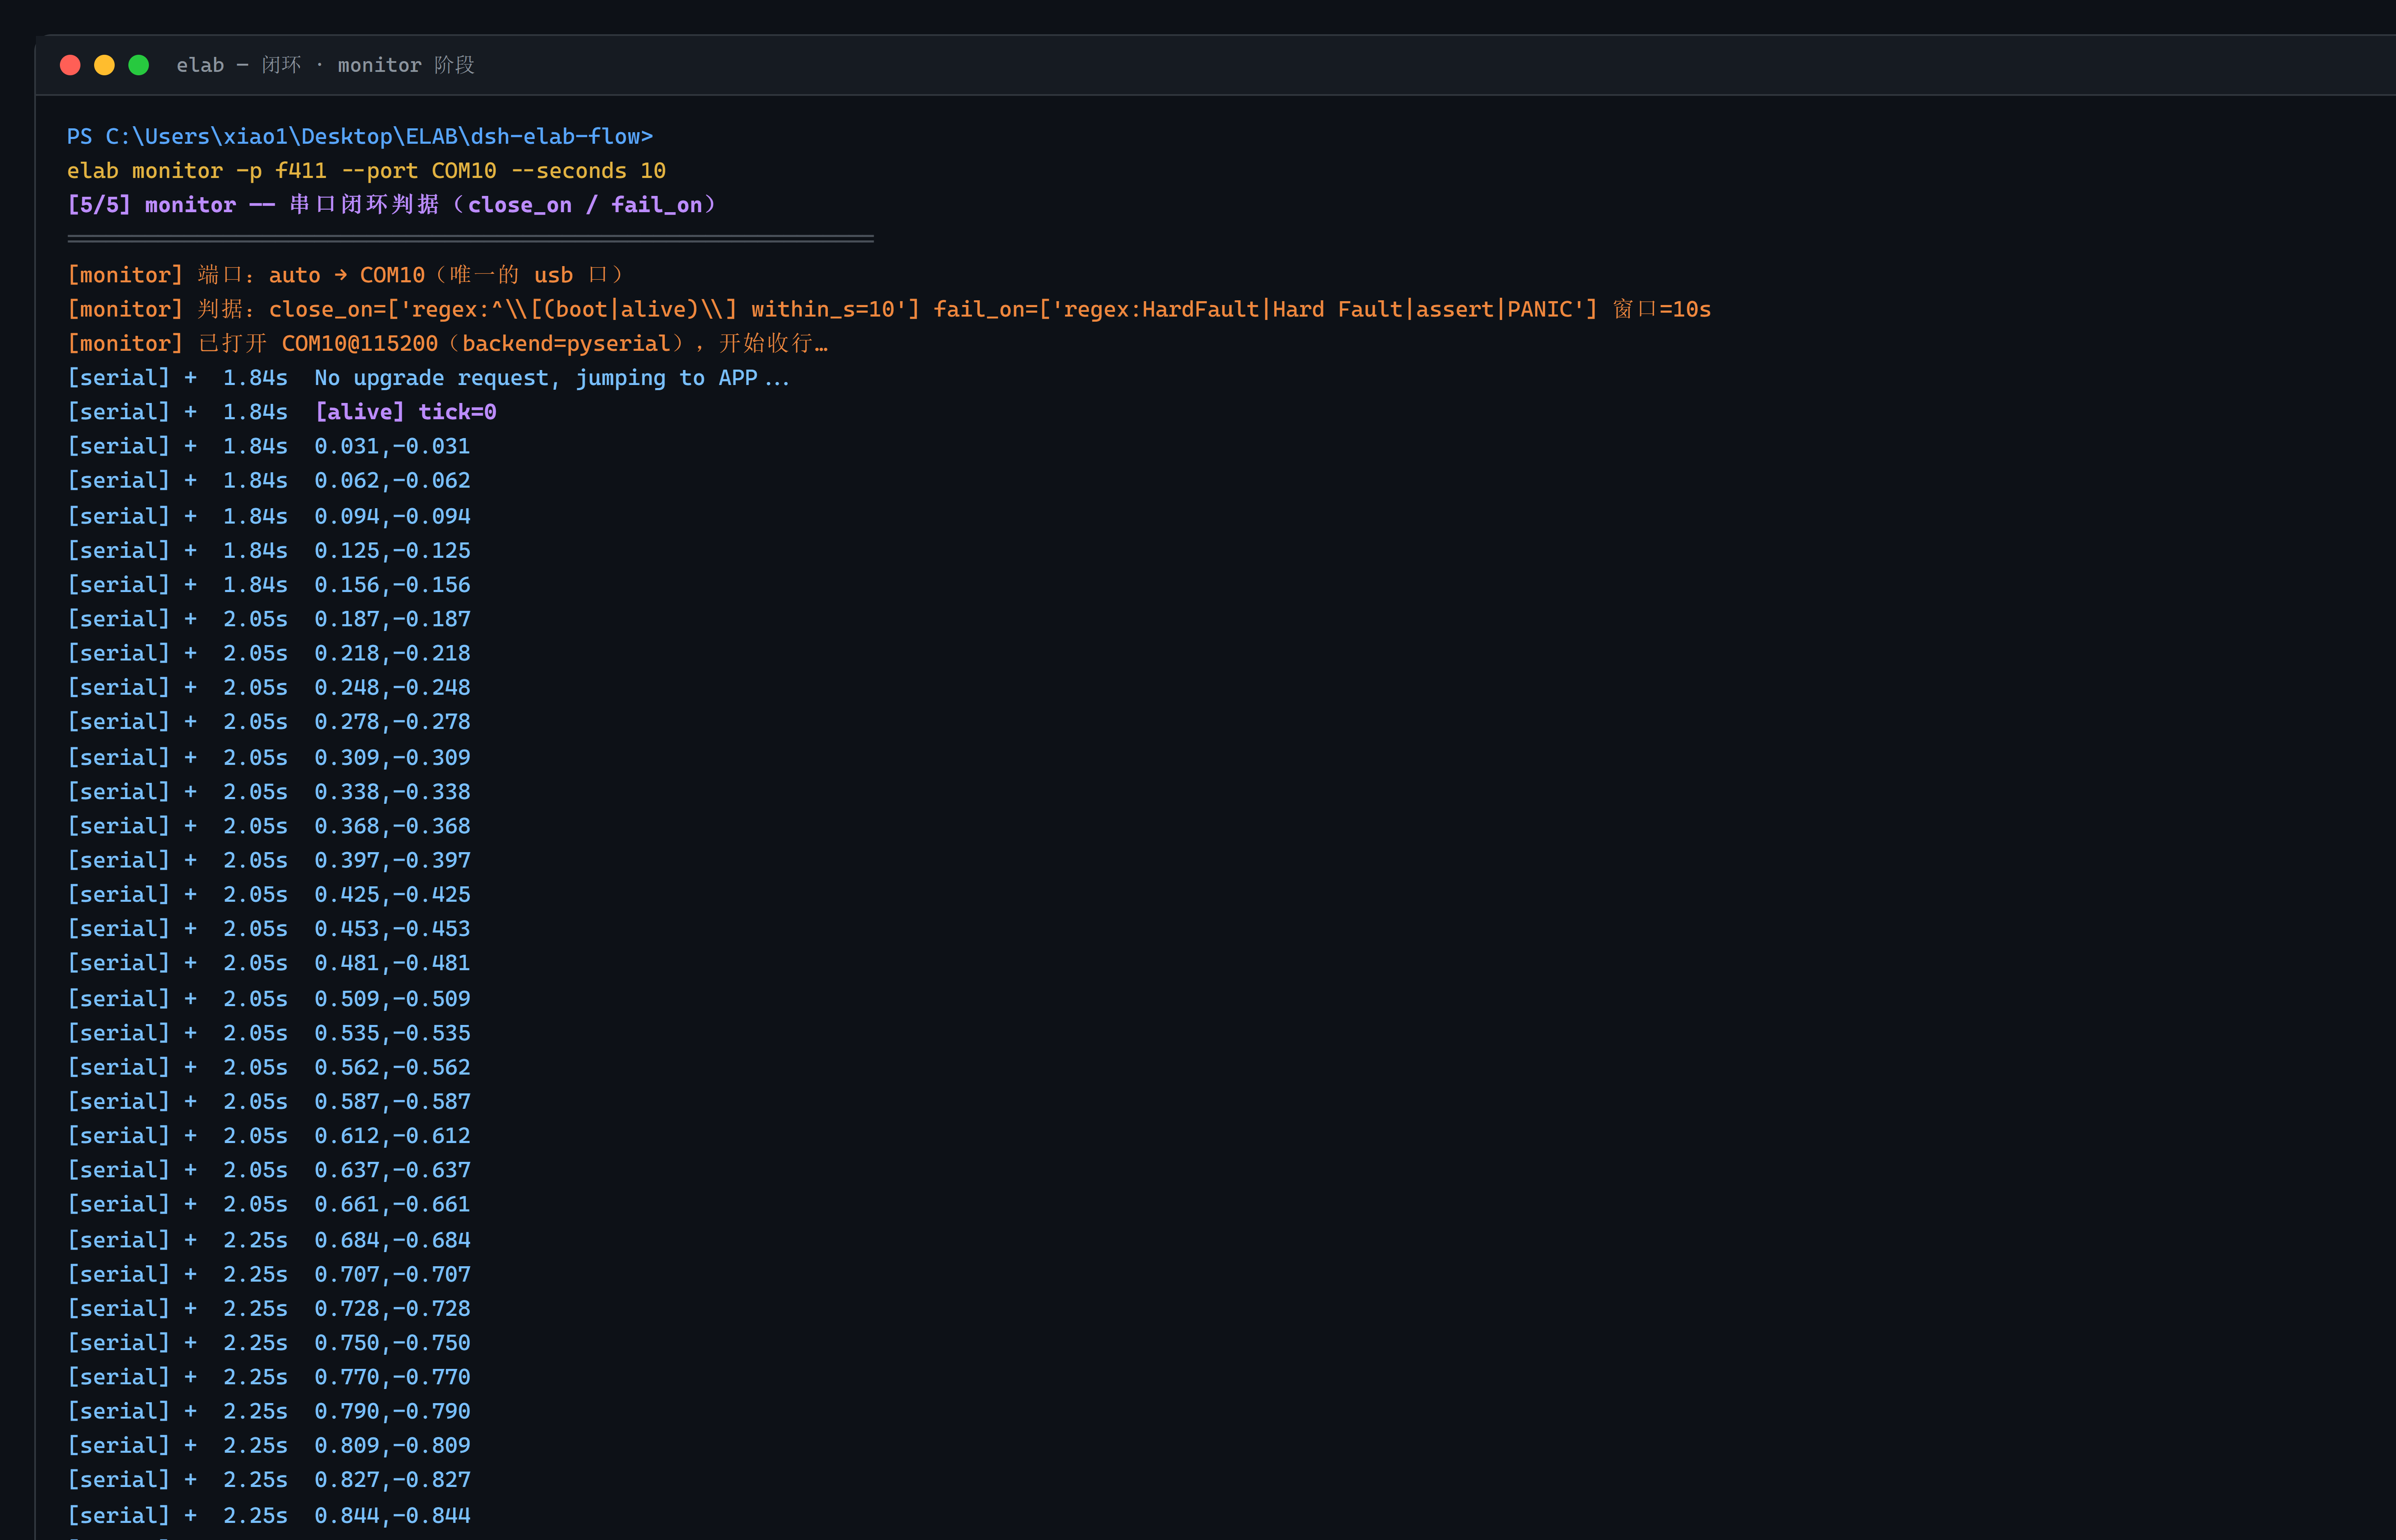 monitor:波形行与心跳同屏,命中判据即退出 |
⑨ OTA 双槽升级(F411CEU6 实弹样例)
examples/STM32F411CEU6/(APP 根 + boot/)是完整参考实现:boot / APP / 上位机 / 异常注入 / 双槽回滚全链路验证。
- 分区表唯一事实源:适配包
chips/*.yaml的ota_layout:,构建期注入ota_layout_gen.h,doctor --deep三方对账。 - 坏固件自动回滚:新固件写 INACTIVE 槽 → 试运行(trial 先记后跳)→ 耗尽打印
=== ROLLBACK ===;心跳正常则OTA_Confirm()晋级。 - 停等协议:
AA [01|02] SEQ LEN DATA CRC32 EOF 55,CRC 错 NAK 重传;每 1KB 记页,支持断点续传。 - 组合工程:
ota_layout.boot_project: f411_boot让elab build -p f411级联构建;elab flash按 boot bin 的 md5 指纹冻结台账。
⑩ 独立 WebUI:通用 agent 怎么调用
这一节不依赖 DSH 插件,适用于 Claude Code / Cursor / Codex 等任何能跑命令或发 HTTP 的 agent。 DSH 界面里的 agent 调用教程(开面板、话术、纪律)见 插件 README。
仓库拉下来,agent 就能直接 elab 吗?
能跑命令行,但不是零配置。克隆后先做三步,再让 agent 接手:
./elab pkg bootstrap                 # ① 内置芯片包 st/stm32(Windows 用 elab.cmd;装完自动做环境自检)
./elab doctor                        # ② 体检:工具链 / 探针 / 端口,缺什么会直说
./elab adapt ../my-project --write   # ③ 接入工程(先去掉 --write 看只读报告)
之后 agent 可以直接调用 CLI;想让人看到驾驶舱,再起 cockpit.cmd(或 python -m cockpit.server,需 PYTHONPATH=services)。
两种调用方式,区别只有一个:进不进驾驶舱
| 方式 | agent 怎么调 | 用户看到什么 |
|---|---|---|
| CLI | elab.cmd loop -p TEST -v(或 ./elab build -p TEST) | 终端分色输出 + 退出码(0 ok / 1 failed / 2 inconclusive);不进 WebUI 实时面板 |
| HTTP ICD | POST http://127.0.0.1:8333/api/run,body {"project":"TEST","actor":"agent"} → 202 + runId | WebUI 三列实时亮:阶梯、四通道日志、串口四视图;发起方标 agent,可点取消 |
HTTP 配套端点(都在 http://127.0.0.1:8333):
GET /api/runs:活动 / 历史 run;GET /api/plan?project=TEST:只读预览 argvGET /api/events?run=<id>:SSE 实时流;不能长连接的 agent 用GET /api/run-events?run=<id>&from=0轮询POST /api/cancel {"run":"<id>"};串口POST /api/serial/monitor;调试POST /api/debug/session- 串口监视占用时,含烧录 / 调试的 run 返回
409(先关监视再跑)
给通用 agent 的启动提示词
不装 DSH 插件时,把下面整段贴进工程的 AGENTS.md 或会话首条消息(Claude Code / Cursor / Codex 都适用),agent 就知道该怎么用:
本工程用 elab-Flow 做固件闭环,仓库根是 <ELAB_ROOT>(Windows 用 <ELAB_ROOT>\elab.cmd,其它平台用 <ELAB_ROOT>/elab)。
- 先 `elab doctor` 判断工具链与探针;没有探针时只能 build / ci,不要反复重试烧录。
- 改代码后用 `elab build -p <工程>` 看 RAM / FLASH;要烧录或跑闭环用 `elab loop -p <工程> -v`。
- 需要我实时看驾驶舱时,不要用 CLI 跑长任务:先起 `cockpit.cmd`,再
  POST http://127.0.0.1:8333/api/run  {"project":"<工程>","actor":"agent"},
  用 GET /api/events?run=<id>(或 /api/run-events)跟踪,取消用 POST /api/cancel {"run":"<id>"}。
- 单飞:同时只跑 1 个 run;串口监视占用时烧录 / 调试会 409,先关监视。
- 接入新工程优先 `elab adapt <目录>`(先只读),确认后再 `--write`;不要手改 projects/*.yaml。
- 你只读日志与串口计数;「LED 均匀闪烁」由我肉眼确认后回报(你只凭 tick / toggles 判活)。
不灵时的三件事
elab找不到 → 用仓库根elab.cmd/./elab,或PYTHONPATH=services python -m elab doctor。- WebUI 打不开 →
cockpit.cmd幂等,重复启动不会起第二个服务;确认顶栏有版本号与「串口后端就绪」。 /api/run返回 404 → 端口或路径写错;面板确实在跑再让 agent 发 HTTP,不要对着空端口重试。
在 DSH 界面里用?(可选)
装插件后是另一套入口:右栏 ELAB 面板 + 15 个 elab_* 工具(混合门面:7 个门面 + 8 个高频细粒度;
写硬件 / 写盘受 allowAgentWrite 门控,默认关)。
完整调用教程见 插件 README,这里只列工具面:
| 组 | 工具 |
|---|---|
| 看 | elab_status(现状)· elab_guide(意图树 + 旧名迁移表)· elab_log(日志) |
| 闭环 | elab_run(action=build/triple/loop/step/preview/cancel) |
| 串口 | elab_serial(action=monitor/write/decode/decoded/stats/read/wait)· elab_serial_read · elab_serial_wait · elab_serial_capture · elab_serial_widget |
| 调试 | elab_debug(action=open/control/inspect/breakpoint/wait/close)· elab_debug_inspect |
| 帧协议 | elab_frame(action=list/get/preview/save/delete/encode/templates/import)· elab_frame_learn(action=learn/verify/auto/codegen) |
| Modbus | elab_modbus(action=meta/status/open/close/read/write/start/stop/transactions/map) |
| 工程与包 | elab_pkg(action=status/search/install/activate/remove/update/verify/adapt) |
旧名(
elab_triple/elab_frame_profile/elab_debug_open…)已收进对应门面; 需要过渡期时把插件配置toolMode: both打开,旧名会作为带废弃提示的别名一并注册。 完整意图树(每个动作的同义词与前置条件)用elab_guide按topic取。
⑪ Modbus RTU 主站:点表驱动的工业总线(F411 从站实机)
同一块面板不只测自己的协议,也直接读工业设备。主站挂在已开的串口会话上——不新开端口、
不复制读线程,面板 / 串口工作区 / agent 三方看的是同一份字节。点表是声明式 JSON
(projects/<name>.modbus.json),现场语义(地址 / 类型 / 字序 / 换算 / 单位)全在里面,
面板本身不硬编码任何从站细节:换个从站只是换一份点表。
| 能力 | 实机证据(STM32F411 从站 · COM10@115200) |
|---|---|
| 点表轮询 | 31 个点 / 5 组 → 每轮合并成 8 条读(同功能码相邻地址合并);成功 21 / 超时 0 / CRC 0 / 异常 0 |
| 单次读写 | FC03 读回 [1041, 256];FC16 批量写 1,2,3,4 后读回逐字一致;FC15 写线圈同样对账通过 |
| 写保护 | 缺 confirm 内核直接拒;越界写被从站以异常码 02 挡回(0x0010 起批量 4 个越界),面板标 exception |
| agent 同源 | elab_modbus 十个动作走同一个引擎,事务流水按 source 区分 agent / panel |
| 双缓冲证据 | 诊断寄存器 rx_ht=30 / rx_tc=30(环的两半都被用到)、tx_pingpong=32(第二块发送缓冲真在用)、overrun=0 / drop=0 / tx_drop=0 |
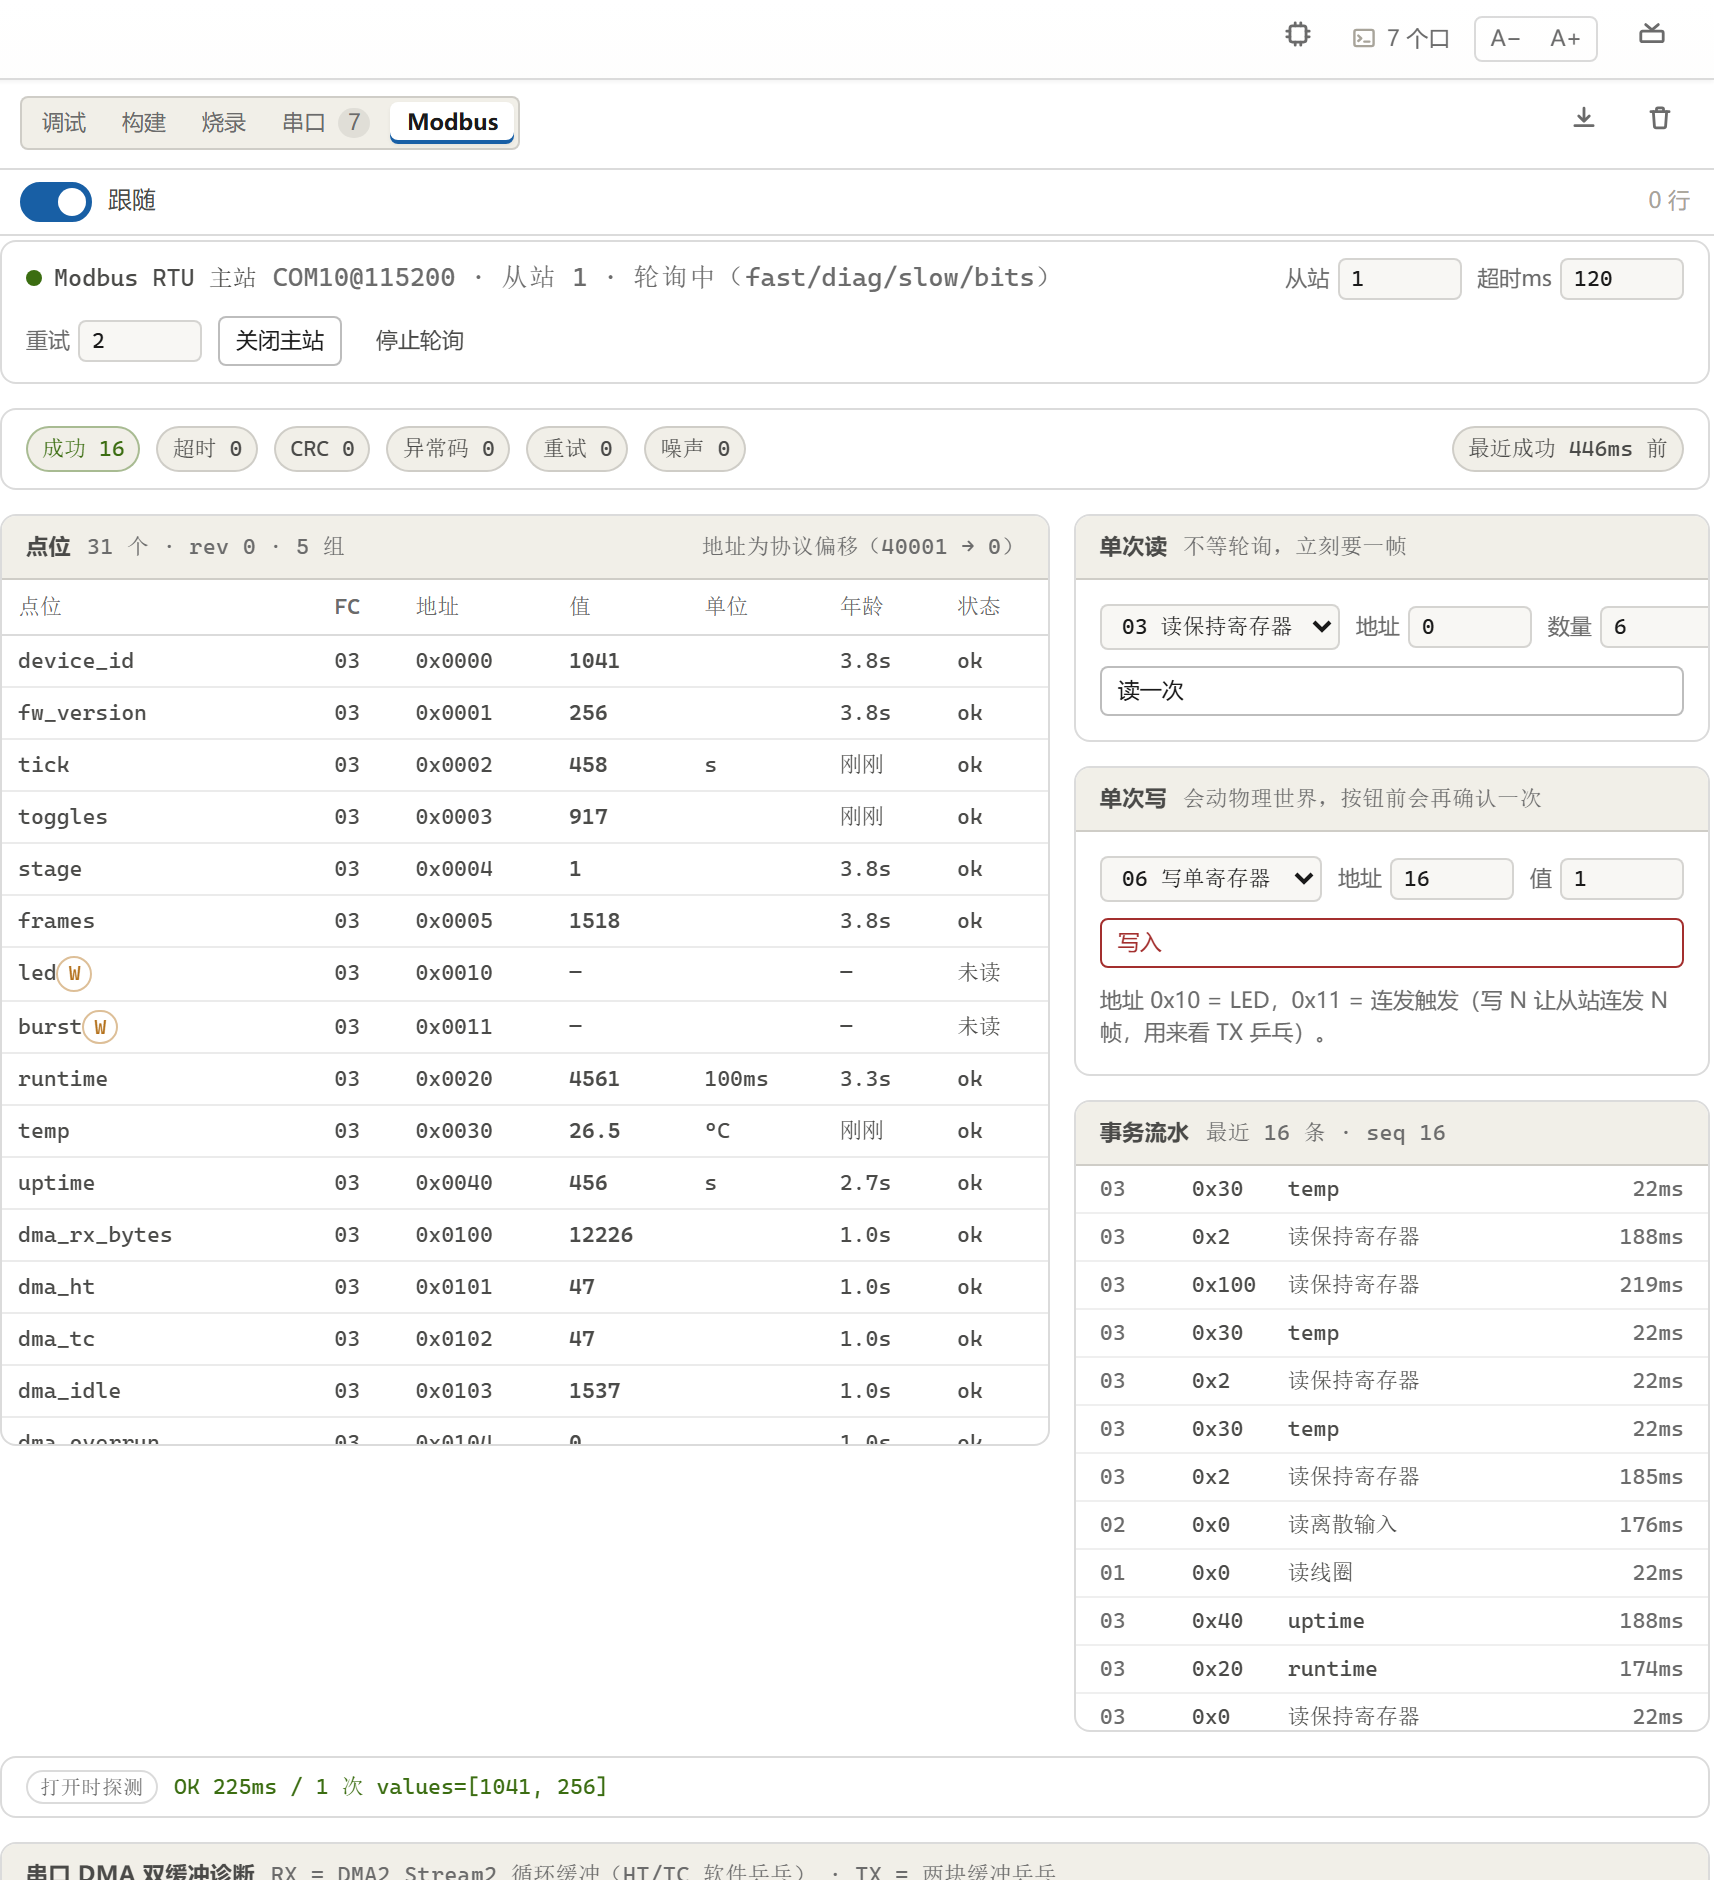 面板总览:连接条 · 成功/超时/CRC/异常统计 · 点表 · 单次读与写 · 事务流水 |
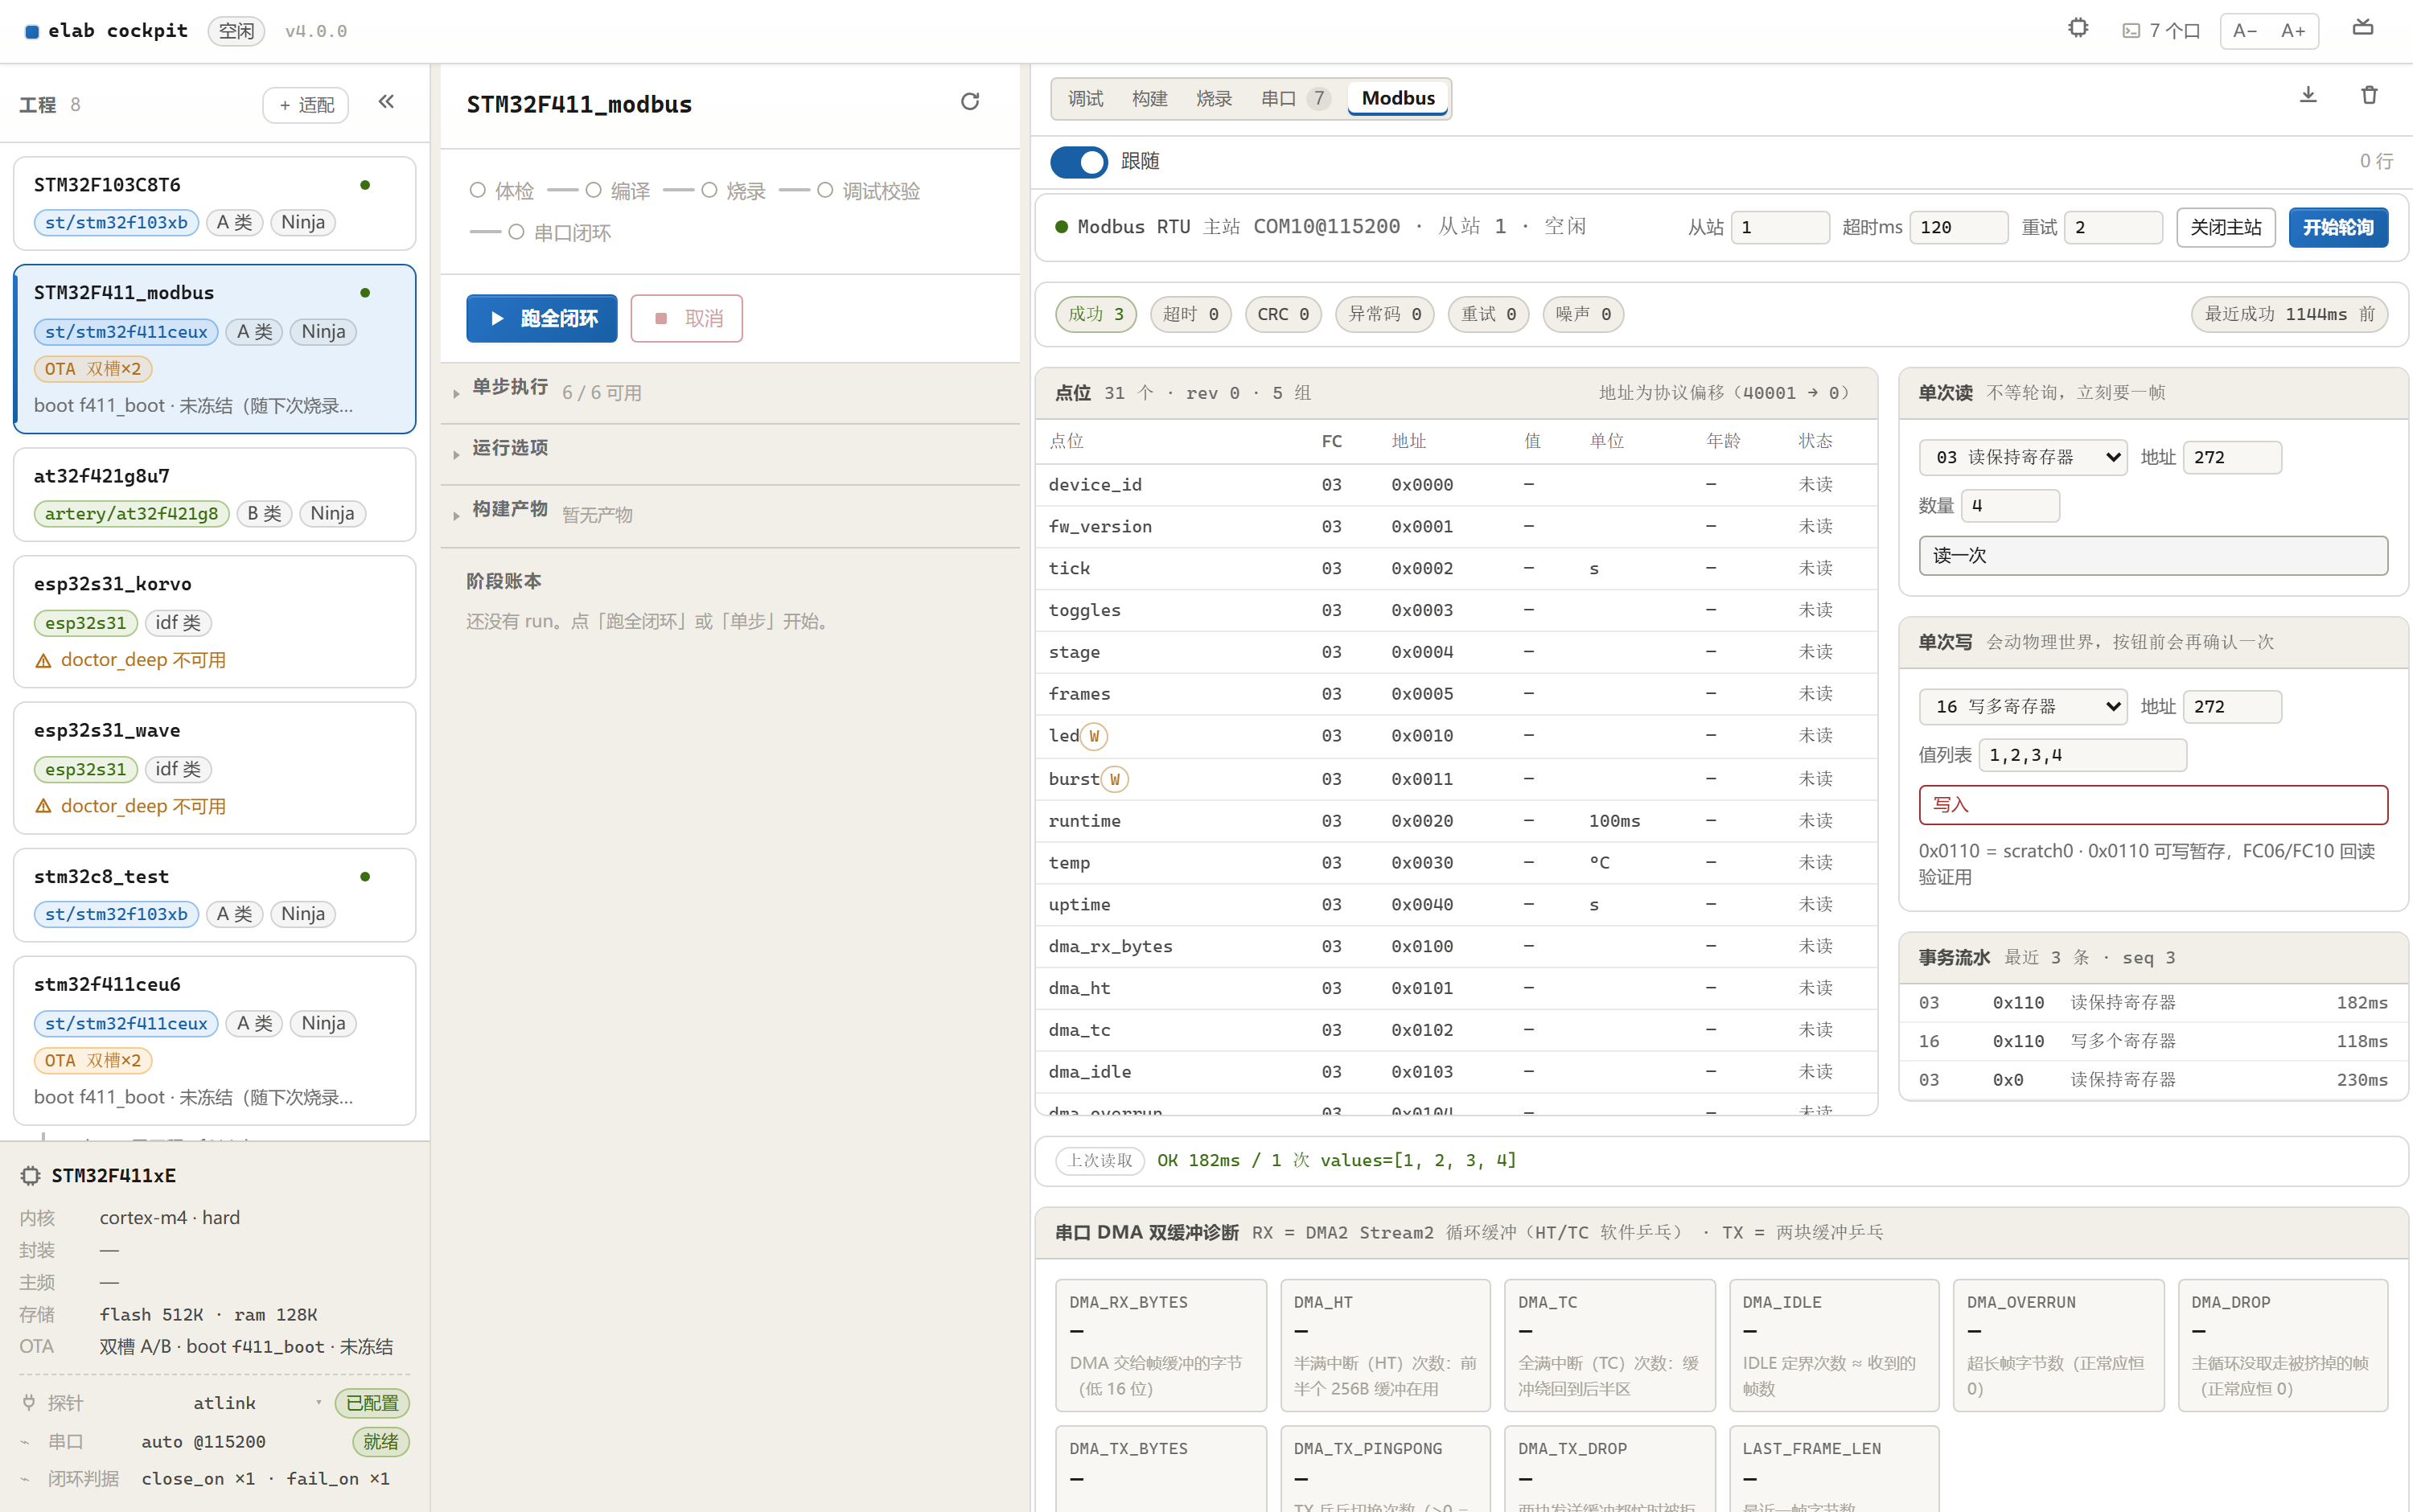 FC16 批量写 1,2,3,4 → 读回 values=[1, 2, 3, 4];流水里 FC16 与 FC03 逐条落账 |
细节(帧格式与 CRC、点表合并规则、为什么用 CIRC DMA + HT/TC 而不是硬件 DBM、
接收重入竞态的修法、排错手册与验收表)见 09-协议上手_Modbus;
从站例程在 examples/STM32F411_modbus。
怎么用
git clone git@github.com:xkk6663/elab-flow.git
cd elab-flow

./elab pkg bootstrap      # ① 安装内置包 st/stm32(装完自动环境自检,缺什么会列出来)
./elab setup              # ② 随时复查:芯片包 / provider / 工具链 / 串口探针
./elab doctor             # ③ 环境体检,先全绿再往下
./elab adapt ./my-project --write   # ④ 接入自己的工程(可先不加 --write 看只读报告)
./elab loop -p my-project -v        # ⑤ 一键闭环:体检→编译→烧录→调试校验→串口
python -m cockpit.server            # ⑥ 驾驶舱 → http://127.0.0.1:8333/
- 要求:Python ≥ 3.10(无第三方依赖);上板另需 CMake + Ninja + ARM GCC + OpenOCD。Windows 用
elab.cmd,桌面场景直接双击cockpit.cmd(幂等,已在跑只开 UI)。 - 没有探针时
doctor/build/ci照样可跑,loop会在 flash 步失败。 - 门禁:
elab ci与 GitHub Actions 共用ci/matrix.yaml;门禁绿却零产物 → 红。
已实测:AT32F421G8U7(WorkBench 工程,自动接入)、STM32F103C8T6、STM32F411CEU6(CubeMX + boot 组合工程 / OTA 双槽)、ESP32-S31-Korvo(外带
espressif/idfprovider),业务工程文件树均为untouched。
工具链(DSH 插件首次打开会按官方上游直链自动安装,仅 Windows x64;其它平台先探测本机 PATH):
| 工具 | 版本 | 覆盖环境变量 |
|---|---|---|
arm-none-eabi-gcc | 13.3.1 | ELAB_ARM_GCC_ROOT |
| CMake | 3.28.1 | ELAB_CMAKE |
| Ninja | 1.11.1 | ELAB_NINJA |
| OpenOCD | 0.12.0-3 | ELAB_OPENOCD / ELAB_OPENOCD_SCRIPTS |
探针是数据不是代码:elab.host.yaml 的 probes.list 内置 atlink / dap / stlink / jlink,工程接入文件只声明用哪个(默认取 probes.default):
# projects/<name>.yaml
debug:
  probe: stlink     # atlink | dap | stlink | jlink
interface cfg 属于探针、target cfg 属于芯片,两者正交 —— 同一个 CMSIS-DAP 换 target cfg 就能连不同厂商的芯片。新探针在 probes.list 加一条 {backend, interface_cfg, transport, speed} 即可。
仓库结构
services/elab/**          内核:闭环编排、编译/烧录/调试、串口字节面、OTA、适配包/provider 协议
services/elab/flow.py     流程清单(STEP_META / KERNEL_PLANS):步骤标签、通道、三档定义的唯一事实源
cockpit/server.py         内核 HTTP 面 + 串口自描述(SERIAL_META)
cockpit/web/**            独立驾驶舱 UI(产物已入仓)
packs/official|installed  芯片适配包(芯片参数/指纹;骨架仓不含芯片;installed/ 不入库)
providers/official|installed 工具链 provider(声明式命令模板;installed/ 不入库)
market/index.json         零服务器社区市场索引(packs + providers)
packages/dsh-elab-cockpit DSH 插件(面板 / 进程托管 / elab_* 工具)
projects/**               工程接入 YAML
examples/**               实弹样例(F411 OTA、STM32/AT32 工程、ESP32-S31 心跳)
tests/ · ci/              内核测试与本地/云端门禁
docs/**                   教程、设计约束、架构分析
- 市场与 npm 都直接取自本仓
packages/dsh-elab-cockpit子目录,没有镜像/分发仓。 - 分层规则见 AGENTS.md;
packs/installed/是用户按需安装的落点,随仓只提交packs/official/**与market/index.json。
文档
| # | 教程 | 适合 |
|---|---|---|
| 00 | 项目全览与架构解读 | 先读这篇:功能全图 + 四层架构 + agent 可调用面全览(15 个工具 / HTTP / CLI) |
| 01 | 芯片开发上手 · 独立 WebUI 全流程 | 换新芯片 / 新板,先过心跳第一关 |
| 02 | 市场适配包贡献 | 给新厂商做适配包并上市场 |
| 03 | 插件市场使用 · 独立 WebUI | 零环境装插件 + 首启向导 |
| 04 | 调试工作区上手 · 真实 HardFault 排错 | 断点 / 监视 / 外设 / RTOS 栈 |
| 05 | DSH 插件上手 · 右栏闭环 + 调试页签 | DSH 主线 |
| 06 | CLI 终端闭环 · 真机 5 阶段 | 只想用命令行 |
| 07 | 串口面板使用 | 发送 / 历史 / 定时 · 三链路 / 波形游标 |
| 08 | 串口压力测试报告 · STM32F411CEU6 | 高吞吐与丢数判定 |
深度文档(架构 / 设计约束 C1–C36 / ICD / OTA)见 docs/README.md,版本历史见 CHANGELOG.md。
已知限制
onhw-gate需 self-hosted 探针(云端编译门禁不受影响);profiles/*.yaml插件化装配与elab skill --adapt未实现。- 常驻监视的实时流只活环形缓冲(重启即失);要证据走闭环
monitor或「录制」。 - 字节视图只渲染最近若干批(驾驶舱 300 / DSH 200);波形共享解码最多看帧环 1024 帧,更早的用「导出 / 录制」留档。
- 录制产物是有界 JSONL(可回放),界面暂无回放器;双槽传输中拔电续传待复验。
许可证
Apache License 2.0 —— 授权正文见 LICENSE,版权与归属声明见 NOTICE。
| 版本区间 | 协议 | 说明 |
|---|---|---|
| v4.0.0 起 | Apache-2.0 | 内核、随仓插件 packages/dsh-elab-cockpit、官方适配包 packs/official/** |
| v1.0.0 – v3.1.0 | MIT | 该授权永久有效,已发布版本继续是 MIT,本次变更不可追溯 |
- Apache-2.0 附带明确的专利授权与变更声明要求,适合商用集成与二次分发。
- 本项目含来自 Lissio(Apache-2.0)的移植代码,归属与逐文件修改清单见 NOTICE。
- 按 Apache-2.0 §4(d):二次分发本项目时请一并携带 LICENSE 与 NOTICE。
- 外置社区芯片包(
artery/at32、espressif/esp32)的协议由各自仓库声明,与本仓无关。